机器视觉问题排查
软件与系统集成
用可复现的检查和留存证据,追踪图像、算法与 PLC 之间的数据交接。
29
软件与系统集成
29 篇教程 
软件与系统集成用独立的装配件测试可见零件在位、空间边界和事件交接,同时把隐藏的机械特性排除在范围之外。
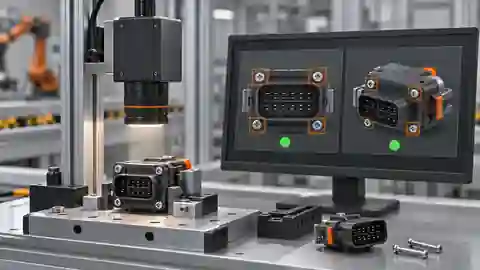
软件与系统集成使用类型化的零件证据和明确的空间规则;已配置的区域标签、训练过的检测器候选结果与机械质量声明要分开对待。
软件与系统集成让每个条码事件都走完判定送达和正确实物处置的全过程,包括读取失败(no-read)、结果迟到和应答缺失的情形。
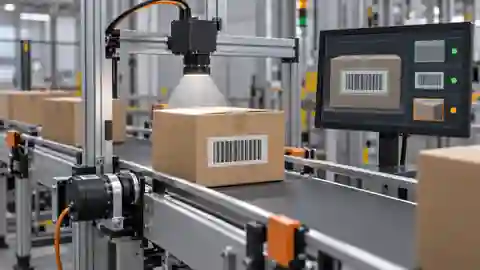
软件与系统集成把符号解码、校验位验证和商品主数据关联分开处理,避免能够读出的条码悄悄地指向错误的贸易项目。
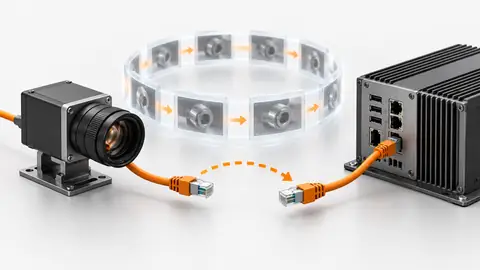
软件与系统集成采集循环看似一直在返回有效帧,却可能在重连后泄漏缓冲区,或复用旧图像。请在实际使用的 SDK 中确认缓冲区的生命周期和设备移除事件。下方附录是与厂商无关的伪代码,不是可执行的 SDK 调用,也不构成对 Deyi 能力的声明。

软件与系统集成用独立的料盘和明确的重叠处理来验证精确的实物计数,再把每个计数与对应的料盘事件绑定。

软件与系统集成在开发数据上,用精确计数并保留重叠失败案例,对比简单的区域计数基线与 AI 辅助的候选方案。

软件与系统集成对照独立的标准件验证经过标定的尺寸,保留无效结果,并核实单位和公差判定是如何送达产线的。
软件与系统集成用 AI 评审边缘处理的候选方案,同时把单位、已批准的标定和物理测量的验收排除在自动调参之外。
软件与系统集成冻结可见高度这一声明,保留复核与缺失结果,并在验收工位之前验证瓶子事件的交接。
软件与系统集成评估已保存图像的工作流和 AI 提出的参数改动时,把液面边界结果、有效性状态和图像标识放在一起。
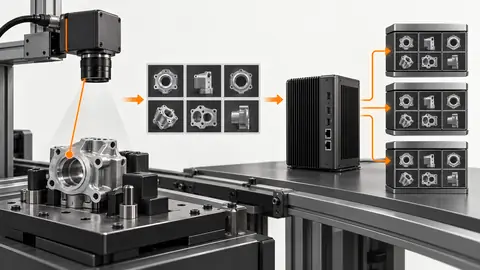
软件与系统集成存一个文件夹的不合格品图像,并不等于建立了追溯。有用的记录会把每个工件的判定与其图像状态、配方和采集代次关联起来,即使图像保存失败也是如此。
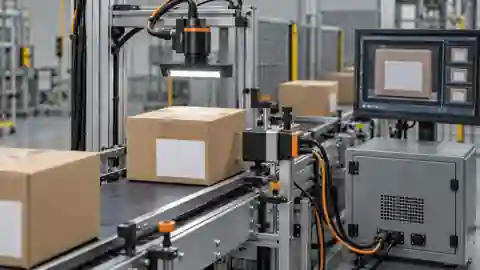
软件与系统集成按字段给出判定结果,同时带有可追溯的文本和时限,并在产线上把错误文本、不可读文本和通信故障区分开。
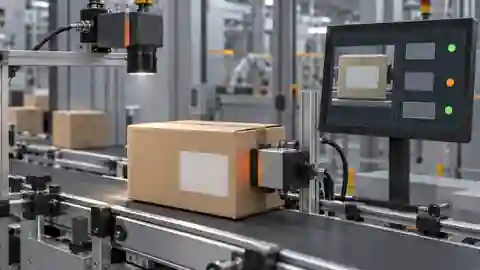
软件与系统集成把文字检测、识别和业务字段验证分开处理,并保留不确定的文本,而不是用预期批号去替换它。
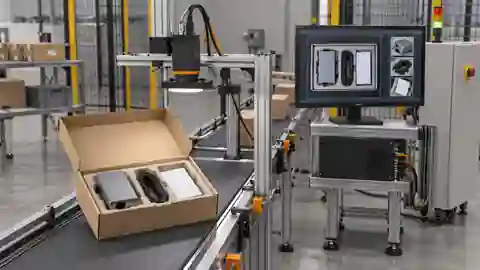
软件与系统集成用独立包装和完整的证据分母,验证可见套件数量、歧义处理以及配方与事件的交接。
软件与系统集成将带类别的可见物品证据与带版本的 BOM 做比较,同时保留未知标签、遮挡和缺失的执行结果。
软件与系统集成把原始像素定位与经批准的运动映射分开验证;测试存在歧义的目标、过期结果和实际的抓取响应。
软件与系统集成搭建针对唯一目标的水平位置检查,比较 AI 辅助生成的候选方案,并如实保留像素坐标和可观测性的局限。
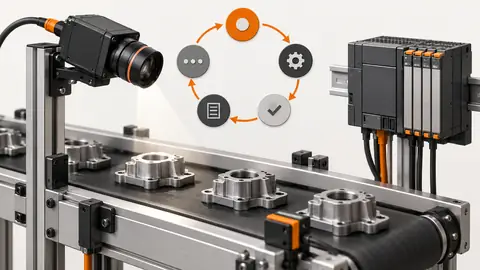
软件与系统集成过短的触发脉冲和未被应答的结果,可能导致漏掉工件或沿用旧的判定。先约定好状态行为,再把它映射到实际的电气信号或工业协议。附录是概念性伪代码,不是线路上实际传输的命令。
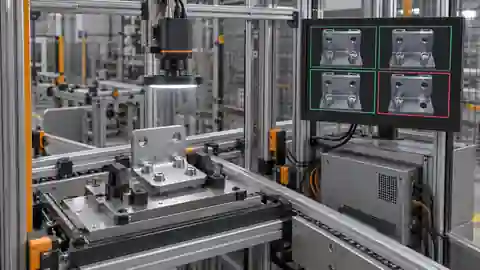
软件与系统集成移交量产之前,用独立零件、明确的复核处理和与零件绑定的输出,验证缺失特征检测。
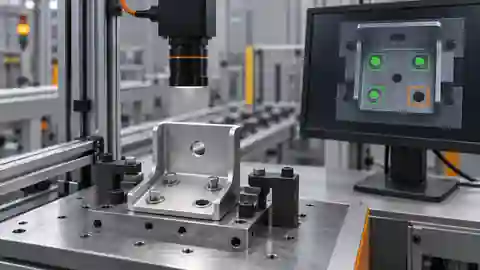
软件与系统集成由可见连通域建立有无基线,在开发样本上比较 AI 提出的改动,并保留缺失特征的失败案例。
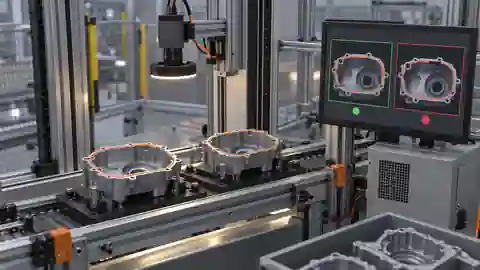
软件与系统集成把视觉判定、完整的事件记录和实物处理分开验收;外观结果合格,并不能证明防漏密封性或胶粘强度。
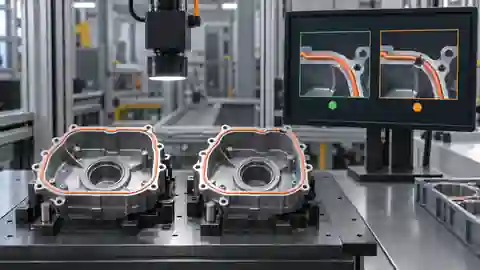
软件与系统集成把可见的路径覆盖率、断口证据和 Review 状态绑定到源图像;AI 给出的建议不能把外观变成防漏或强度认证。
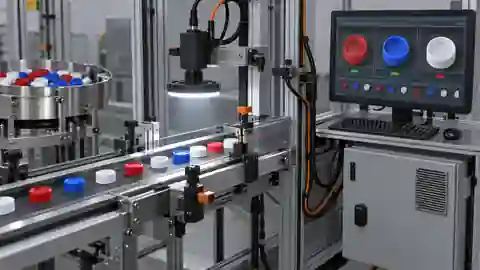
软件与系统集成分别评估已知类别的覆盖情况、新物品的处理和实物分流的对应关系,而不是只报告一个好看的颜色准确率数字。
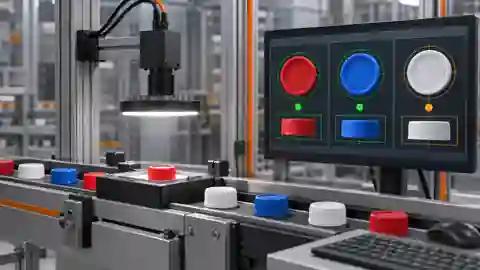
软件与系统集成在声明的图像格式上实现颜色判定,同时把语义 SKU 识别与任何云端模型的批准分开处理。
软件与系统集成把缺陷判定与传输应答、实物剔除区分开来,并为验收运行冻结表面参考图和光学配方。
软件与系统集成建立一个经过配准的参考差分基线,并与已绑定的候选方案对比,同时不要把异常分数或 AI 建议当成已确认的缺陷答案。
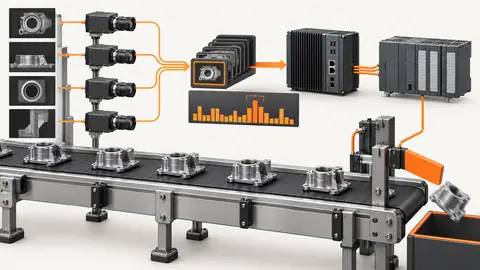
软件与系统集成平均耗时短的算法,并不能证明每个工件都能及时得到判定。请在相机、处理和存储负载并发的条件下测量整条路径,并以工位实际的判定截止时间为准。
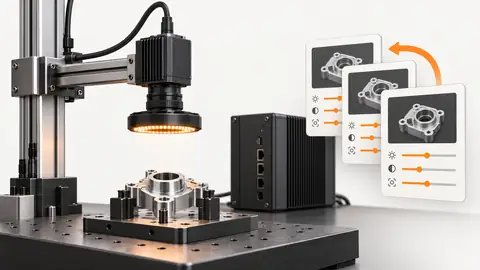
软件与系统集成导出的相机配置未必包含阈值、模型、标定或 PLC 映射。要定义出整套可复现的检测配置集,并弄清各厂商的导出功能实际保留了什么。
没有与搜索相符的教程标题。
