
怎么选
每个产品页都把检测目标、询价需要的资料和具体的部件配置对应起来。
产品
从相机、光源、镜头、读码器、3D 视觉和供料器入手,询价之前先把技术条件理清楚。
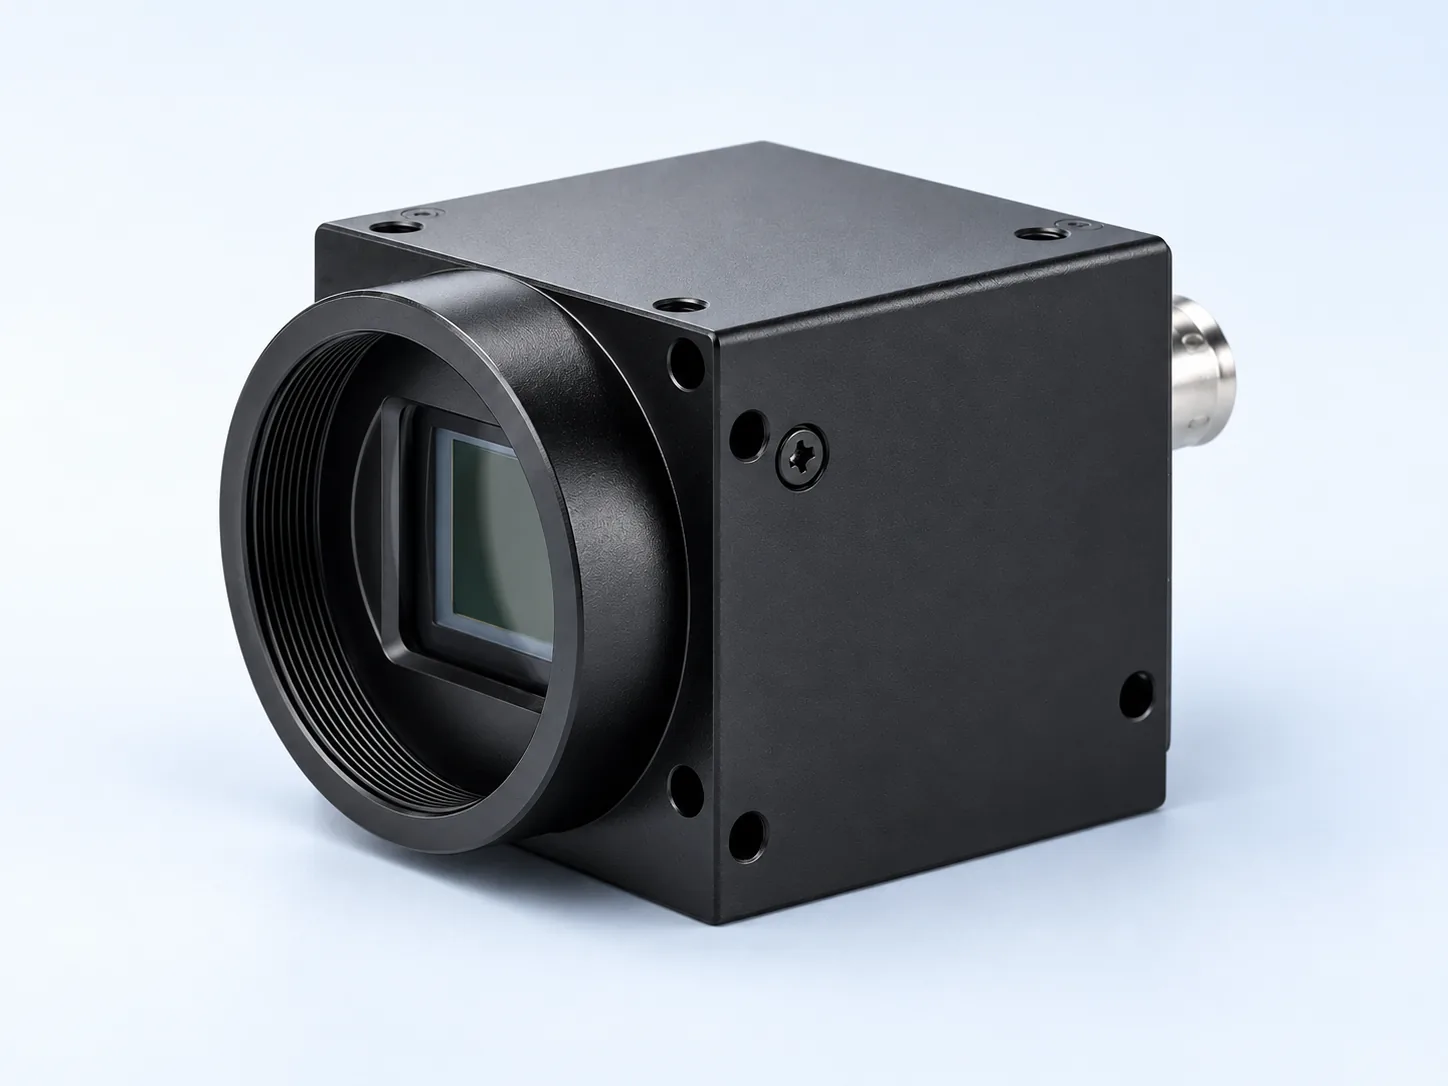
每个产品页都把检测目标、询价需要的资料和具体的部件配置对应起来。
涵盖电子、汽车、包装、电池、卷材、测量和机器人引导。
样品图像、公差、产线条件和集成条件,选型之前先确认。
从哪里开始
先分清自己是知道产品类别、知道检测问题,还是手里已经有样品,选型会更快。
把相机、光源、镜头、读码器、3D 视觉或供料器,与询价所需的信息对照起来看。
从表面状态、缺陷尺寸、速度、公差和输出信号入手。
用图像、产线视频或型号,先缩小第一轮选型的范围。
AI生成或优化的选型示意图,不代表客户安装实绩、实际供货型号或已验证的互换性。
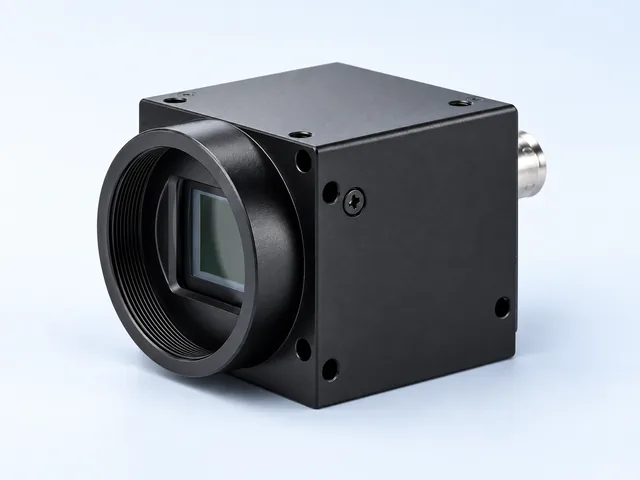
面阵工业相机应按视野、目标运动、快门方式和所需像素格式选型。
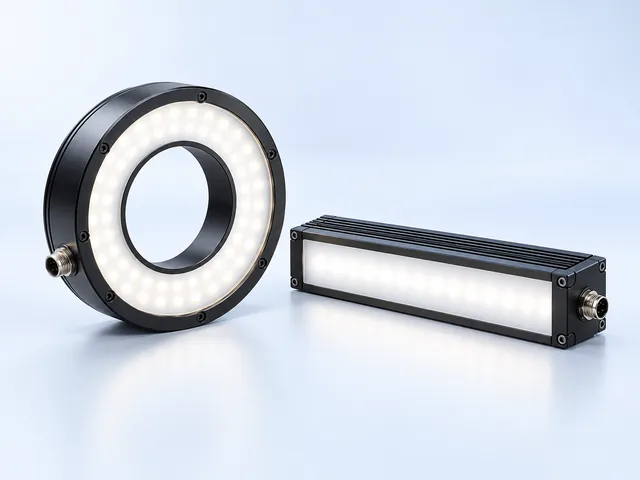
机器视觉照明的任务是让目标特征与背景形成可判定的对比,而不只是提高亮度。
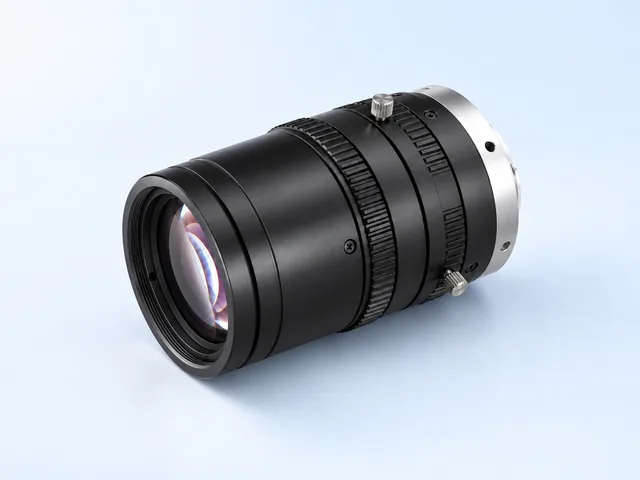
工业镜头需要结合传感器尺寸、视野、工作距离和最小关注特征来选型。
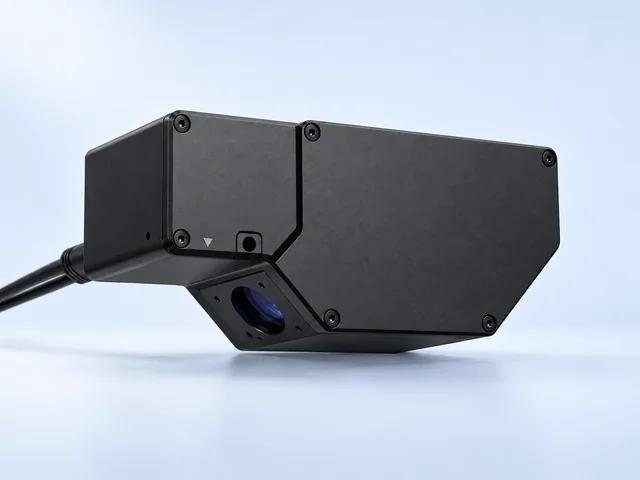
线扫描相机适合优先评估连续卷材或运动目标逐行成像的需求。
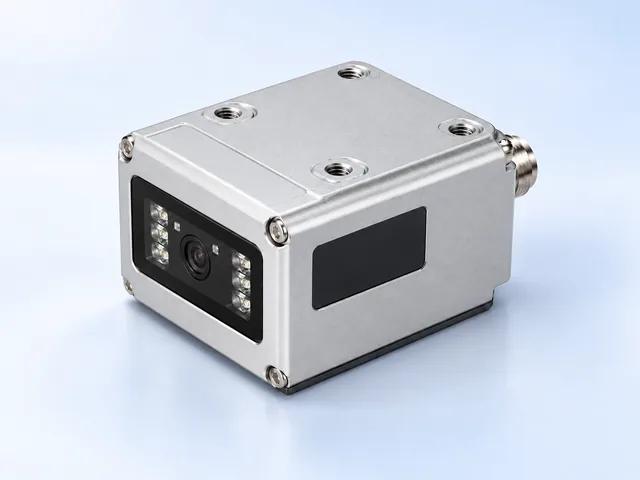
固定式工业读码器应根据码制、模块尺寸、印刻方式、读取距离和运动条件选择。
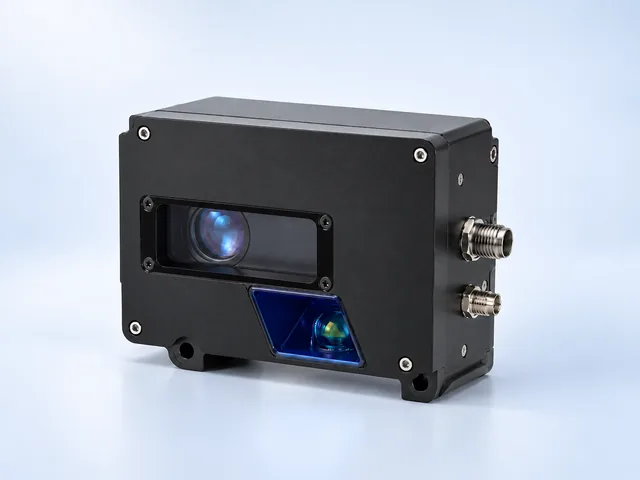
当判定依赖高度与形状而非仅靠图像对比时,可评估结构光或激光轮廓路线。
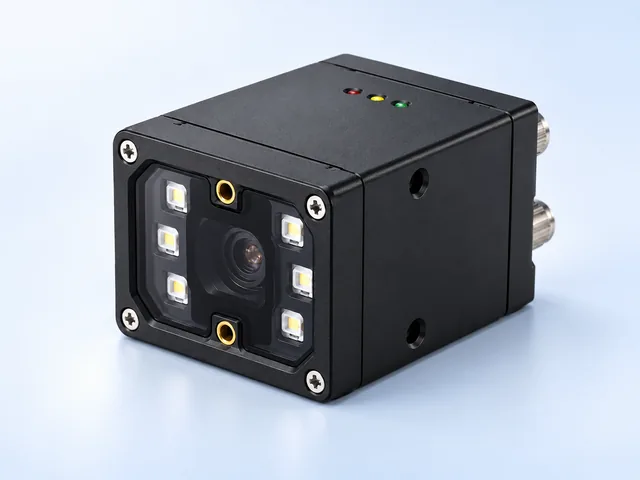
智能相机把采集、处理和输出集成在设备中,适合边界明确的检测任务。
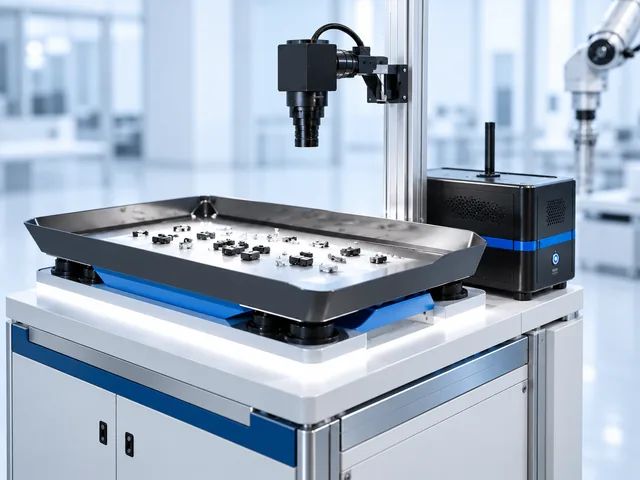
柔性供料需要把散件分离,并呈现相机可定位、夹爪可拾取的姿态。
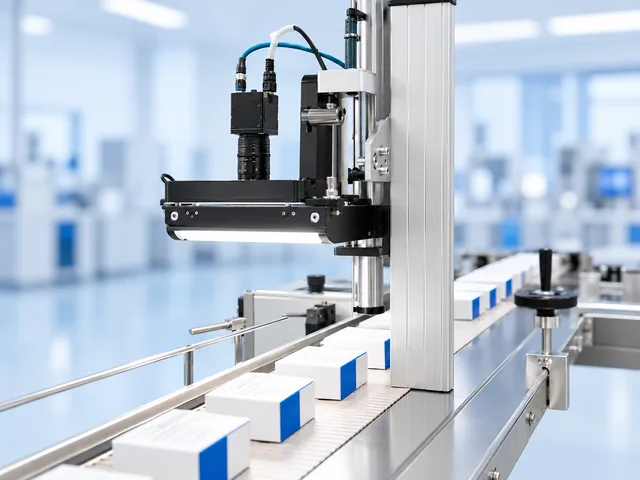
机器视觉系统应把相机、镜头、照明、图像处理以及触发与结果通信作为完整检测链路来选型。
常见问题
每个产品页都把检测目标、询价需要的资料和具体的部件配置对应起来。
请发 OK/NG 样品、图像、公差、线速度、安装空间和输出接口。
最终配置要在确认样品图像、速度、公差和安装条件之后才能确定。