
选型思路
首先计算物方像素大小:FOV 除以可用像素。然后在选择相机之前验证镜头分辨率、照明对比度、运动模糊和容差裕度。
选型指南
在选择传感器之前,请根据视野、最小特征尺寸和测量公差估算相机分辨率。
要点
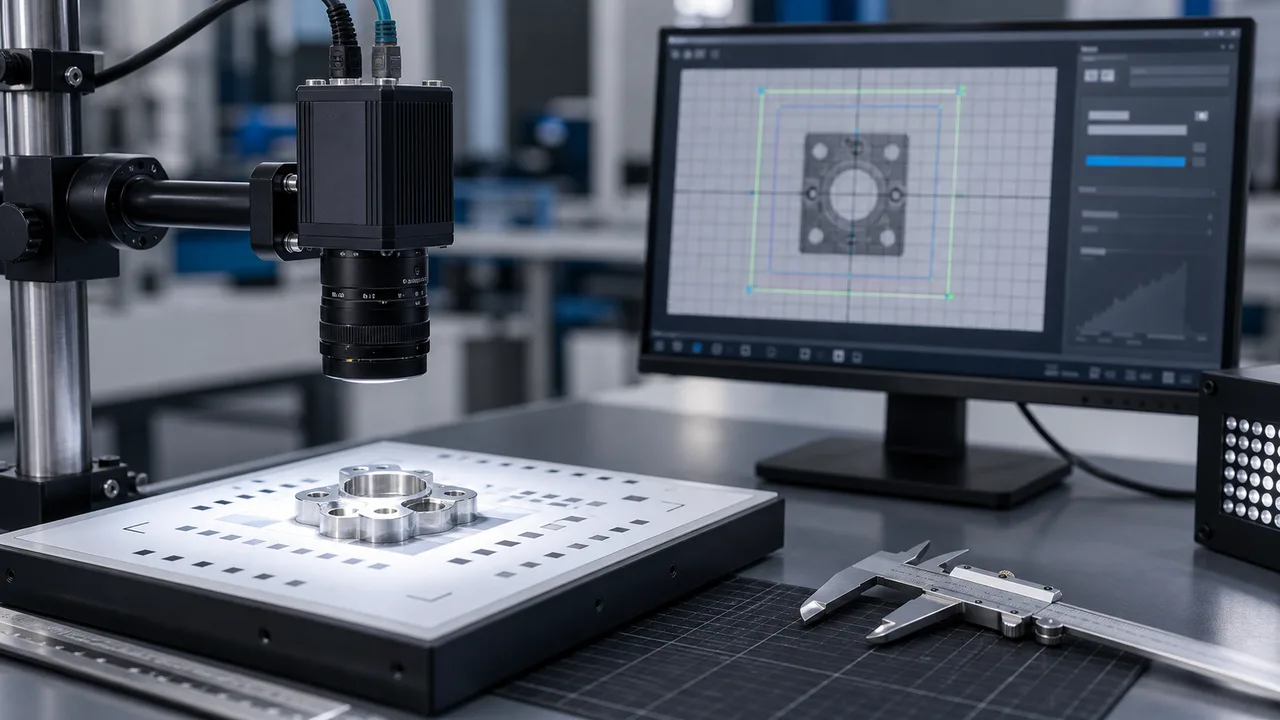
通过将所需的视场除以可用像素来估计机器视觉相机分辨率,然后检查所得像素大小是否可以支持最小特征、测量公差和算法余量。分辨率是一个起始计算,并不是检查稳定性的保证。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
首先计算物方像素大小:FOV 除以可用像素。然后在选择相机之前验证镜头分辨率、照明对比度、运动模糊和容差裕度。
视野决定像素大小。
分辨率本身并不能解决照明或镜头的限制。
若 100 mm 视场对应 2500 个可用像素,则在尚未考虑镜头与标定影响时,每个像素约代表工件上的 0.04 mm。这个初步计算有助于判断要求的缺陷尺寸或公差是否现实。
可见的划痕可能只需要足够的像素来产生对比度,而尺寸测量需要可重复的边缘位置。对于测量,请为镜头畸变、阈值变化、夹具移动和校准误差留出余量。
如果镜头无法解析特征、光圈错误、光线产生眩光或曝光导致模糊,那么高像素相机就无济于事。光学和照明测试应确认计算结果。
更高的分辨率会增加数据量。对于运动工件,在为更大传感器提供报价之前,应确认曝光时间、帧率、触发时序、接口带宽和处理负载。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 存在或方向 | 需要足够的像素区分工件与背景,要求通常低于尺寸测量。 | 发送 FOV、零件尺寸和所需输出。 |
| 小缺陷检测 | 最小的缺陷应占据足够的像素,以便在照明和表面变化后保持可见。 | 发送缺陷尺寸和好/坏样本图像。 |
| 尺寸测量 | 物方像素尺寸必须小于要求的公差,并另留标定和边缘检测误差的裕量。 | 发送公差、测量方法和重复性目标。 |
| 条形码或条码读取 | 模块大小和代码质量决定每个模块所需的像素。 | 发送代码样本、大小和读码成功率要求。 |
| 高速成像 | 分辨率必须与曝光、帧速率和带宽相平衡。 | 提供产线输送速度、触发方式和接口限制。 |
常见问题
从所需的 FOV 和最小特征或公差开始。将 FOV 除以可用传感器像素来估计物体侧像素大小,然后验证镜头、照明、速度和校准裕度。
不会。更高的分辨率会降低帧速率、增加处理负载并暴露镜头或照明限制。只有当完整的成像路线可以使用额外的像素时,效果才会更好。
发送视场、最小特征、测量公差、工作距离、零件速度、照明条件、镜头限制和样本图像。