
选型思路
柔性供料器选型首先是零件搬运问题。确定方案前,应使用真实散料测试供料器、料盘表面、上方相机、抓取工具和机器人公差。
应用指南
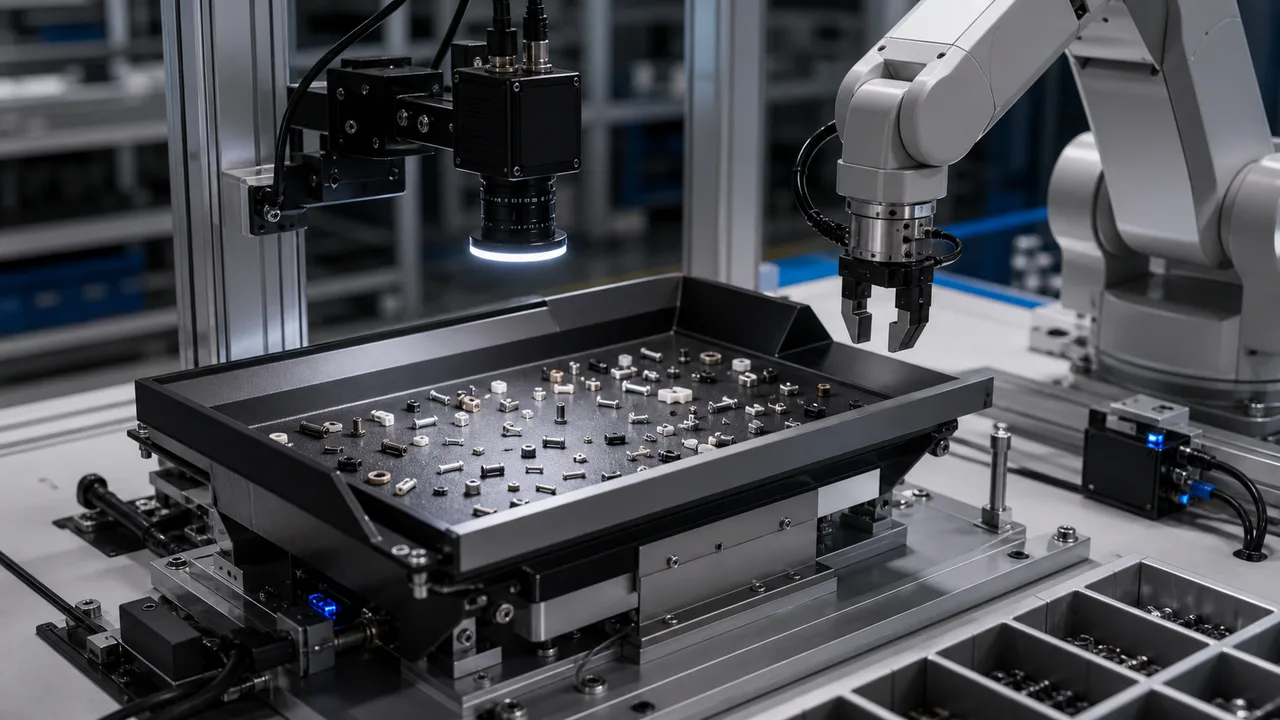
根据零件行为、托盘路线、视觉定位和拾取重复性,规划灵活的送料机器人装载螺丝、端子、触点和小型模制零件。
要点
当小零件的 SKU、姿态或批次行为变化过于频繁,固定式振动盘难以适应时,可采用柔性供料器配合机器人上料。先确认 5 项输入:零件尺寸、材料、黏连或滚动风险、目标周期时间和机器人抓取公差。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
柔性供料器选型首先是零件搬运问题。确定方案前,应使用真实散料测试供料器、料盘表面、上方相机、抓取工具和机器人公差。
先根据零件黏连、滚动与互相套叠行为选择料盘方案,再定供料器尺寸。
承诺节拍前,必须验证视觉引导机器人抓取的重复性。
小螺丝、端子、连接器触点和模制部件可以贴上、滚动、重叠、翻转或嵌套。如果托盘材料和振动模式无法将实际零件分开,那么看起来足够大的送料器仍然可能会失败。
上方工业相机或智能相机应在每次振动后定位足够多的可抓取零件。验收不只看料盘覆盖率,还要验证坐标稳定性、零件角度与机器人抓取成功率。
买家往往只计算机器人的移动时间。合理的节拍估算还应包括零件铺散、振动后的稳定时间、曝光、影像处理、夹爪接近、抓取失败和偶尔清空料盘的时间。
若买家需要把供料器、储料仓、相机、4轴运动、I/O与工件交接整合成一个工作单元,DTA式工作站可比单买供料器降低整合风险,并明确样品测试与验收路径。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 固定品种用振动盘 | 当一种稳定的零件几何形状长时间大量运作时使用。 | 当 SKU 变化或产品频繁变化时,风险就会增加。 |
| 柔性供料器 | 当小零件需要可配置的散布、视觉定位和机器人拾取时使用。 | 发送零件照片、重量、尺寸范围、循环目标和表面注释。 |
| 托盘路线 | 根据实际零件的行为选择防黏、防滚、轮廓、网格或平板托盘。 | 避免供料器尺寸够大,却不能把零件呈现成可抓取状态。 |
| 机器人交接 | 承诺周期时间前,验证抓取位置与姿态、夹爪防干涉空间及重复性。 | 共享机器人模型、末端执行器和目标节拍时间。 |
常见问题
当零件较小、松散、经常更换或难以使用固定碗送料器定向时,以及当视觉引导机器人可以从展开的托盘中拾取时,请使用它。
常见原因包括黏着零件、嵌套零件、托盘材料不良、照明不稳定、零件定位薄弱、夹爪间隙和节拍时间估计忽略了振动和拾取失败。
发送零件尺寸、重量、材料、松散零件的照片或影片、目标周期时间、SKU 清单、机器人型号、夹爪概念、托盘空间和当前装载问题。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。