
分辨率从 FOV 内部的最小特征开始。
分辨率应根据必须在所需视场内检测到的最小特征来估计,然后根据镜头质量、运动模糊、照明对比度和公差裕度进行检查。
基础知识
根据 FOV 和最小特征估计相机分辨率,然后检查光学、运动模糊、照明对比度和公差裕度。
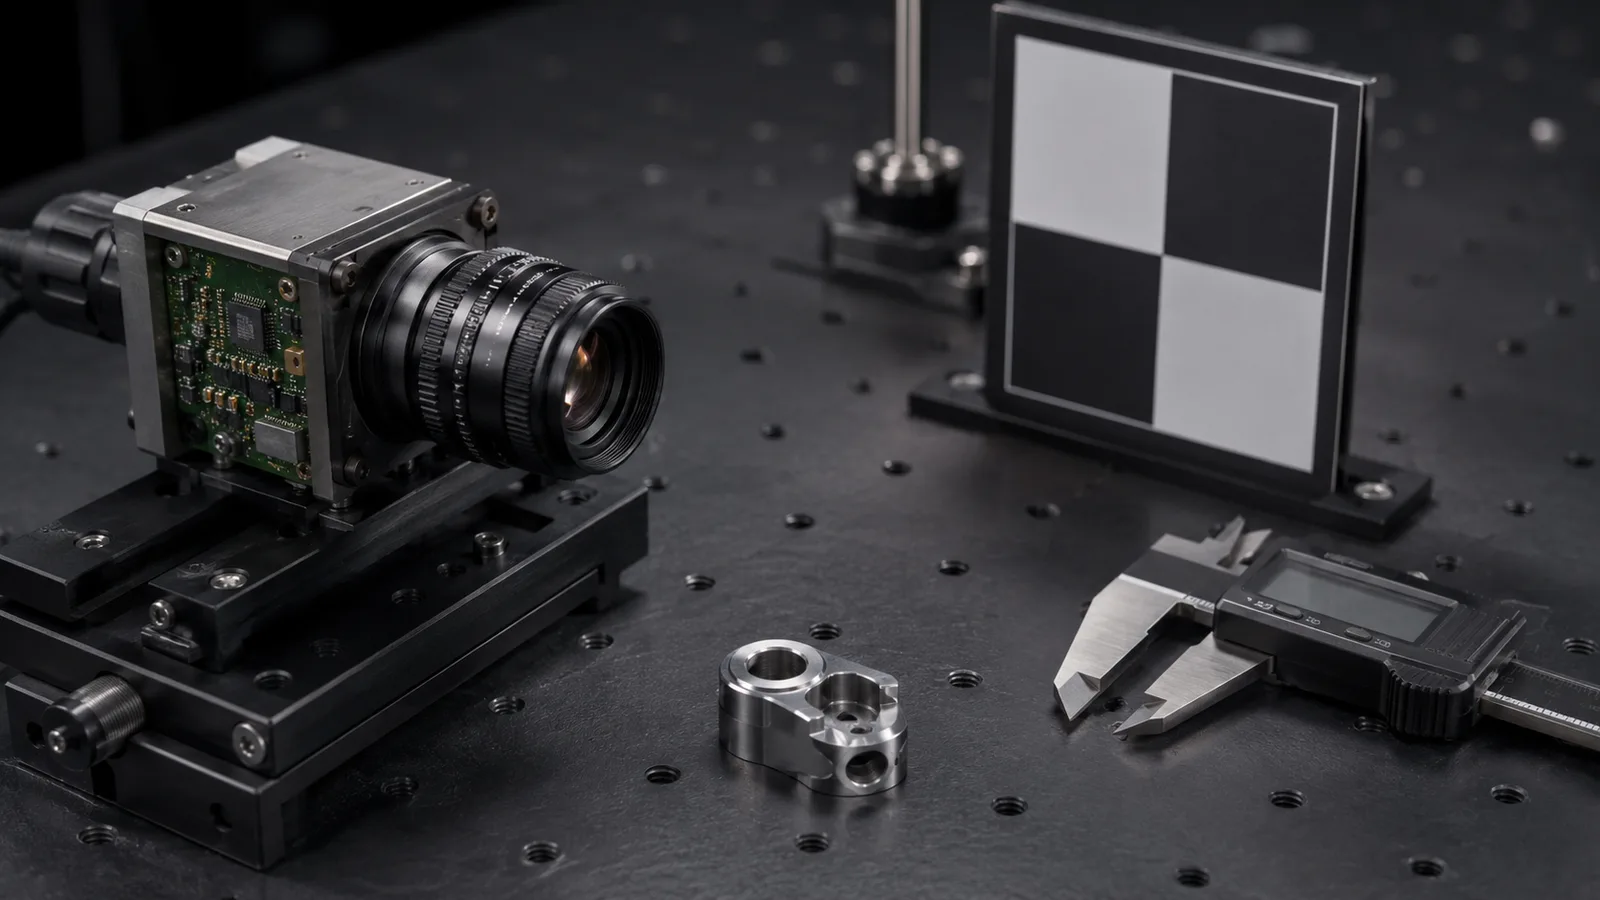
要点
分辨率应根据所需视场内的最小特征进行估计,然后根据镜头质量、运动模糊、照明对比度和公差裕度进行检查。像素数本身并不能保证检查的稳定性。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
分辨率应根据必须在所需视场内检测到的最小特征来估计,然后根据镜头质量、运动模糊、照明对比度和公差裕度进行检查。
如果镜头无法解析特征、曝光造成模糊、照明隐藏对比度或公差需要校准余量,更高分辨率的传感器仍然可能会失败。
提供 FOV 宽度和高度、最小缺陷或公差、特征上所需的像素、工作距离、线速度和样本图像。
第一次像素估计后,使用“工具”页面上的交互式工具,然后在真实零件上测试镜头、光线和曝光。确认目标特征在速度和公差范围内保持可见。
相同的 5MP 相机在 30 mm FOV 和 300 mm FOV 处提供不同的检查细节。零件上的像素大小是重要的数字。
若在 120 mm 的 FOV 内,要求 0.2 mm 特征的宽度横跨 5 个像素,则图像在同一方向约需 3,000 像素,尚未计入公差、镜头和算法的额外余量。
如果镜头无法解析特征、照明无法产生对比度或曝光会产生运动模糊,则更高分辨率的传感器仍然可能会失败。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 基本公式 | FOV 除以目标像素大小等于所需像素。 | 发送 FOV 和最小特征尺寸。 |
| 公差裕度 | 测量通常比简单的检测需要更多的像素。 | 发送公差,而不仅仅是缺陷名称。 |
| 计算后 | 检查镜头分辨率、照明对比度和曝光时间。 | 避免仅根据百万像素进行选择。 |
对照 Vision & Control 时,应比较有限安装空间内镜头、照明和传感器的配合。
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英文原文Compare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
英文原文常见问题
将视野除以零件上所需的像素大小,然后检查传感器、镜头和照明是否可以重复支持该细节。
不一定。更多像素可能有助于细节,但也可能增加带宽、处理负载和曝光需求,而无法解决照明或镜头本身的限制。
提供FOV、最小特征、公差、工作距离、线速度、传感器偏好、镜头空间和样本图像。