
选型思路
对于移动生产部件,全局快门、曝光控制、镜头适配和触发可靠性通常比标题百万像素更重要。
选型指南
根据传感器尺寸、快门类型、分辨率、接口、帧速率和照明限制来选择用于机器视觉的工业相机。
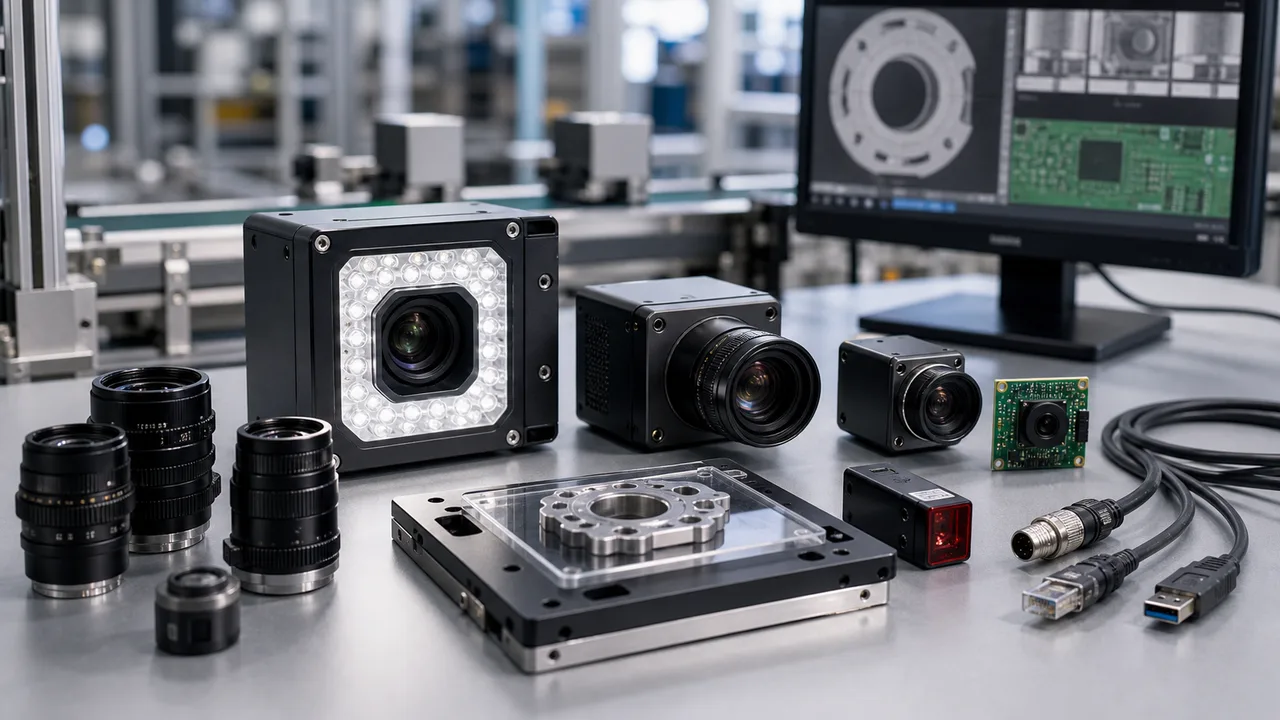
要点
用于机器视觉的工业相机应从检查物理中选择:FOV、最小特征、运动速度、快门类型、传感器尺寸、镜头路线、接口、触发时序和照明。相机分辨率只是一个选择变量。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
对于移动生产部件,全局快门、曝光控制、镜头适配和触发可靠性通常比标题百万像素更重要。
分辨率必须与视野和最小特征相匹配。
接口选择应遵循带宽、电缆长度和触发时序。
全局快门对于移动部件、传送带检查和机器人引导通常更安全,因为所有像素同时曝光。卷帘快门对于静态或慢速场景来说是可以接受的,但可能会扭曲移动边缘。
如果镜头、光线或帧速率不支持,12MP 相机并不自动优于 5MP 相机。计算物体侧像素大小并用真实样本测试所需的最小特征。
更大的传感器可以改善视场覆盖范围或像素尺寸,但需要镜头覆盖整个传感器,且畸变与暗角在可接受范围内。照明均匀性也必须覆盖完整视场。
USB3 适合布线短、带宽需求高的测试台;GigE 适合较长布线及分散布置的机器。线阵和多相机系统应在确定机型前规划带宽、触发和主机。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 全局快门 | 用于不可接受变形的移动部件、传送带、机器人引导和测量。 | 提供工件速度、曝光目标和触发方式。 |
| 分辨率 | 通过 FOV 除以最小特征或公差裕度进行选择。 | 防止为光学器件无法使用的像素支付过高的费用。 |
| 传感器尺寸 | 将传感器格式与镜头覆盖范围、FOV 和工作距离相匹配。 | 避免角落变暗、扭曲或镜头不匹配。 |
| 接口 | 根据带宽、电缆长度和主机布局选择 GigE、USB3 或其他路由。 | 降低实际机器的调试风险。 |
| 曝光和照明 | 短曝光需要足够的光功率和正确的角度。 | 防止运动模糊被误诊为相机限制。 |
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英文原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英文原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英文原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英文原文常见问题
最好的相机是适合 FOV、特征尺寸、速度、快门类型、接口、镜头和照明限制的相机。不存在通用的最佳模型。
为移动部件或测量任务选择全局快门。卷帘快门可能适用于不关心失真的静态场景。
发送 FOV、工作距离、最小特征、公差、零件速度、触发方法、当前样本图像、界面偏好和照明条件。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。