
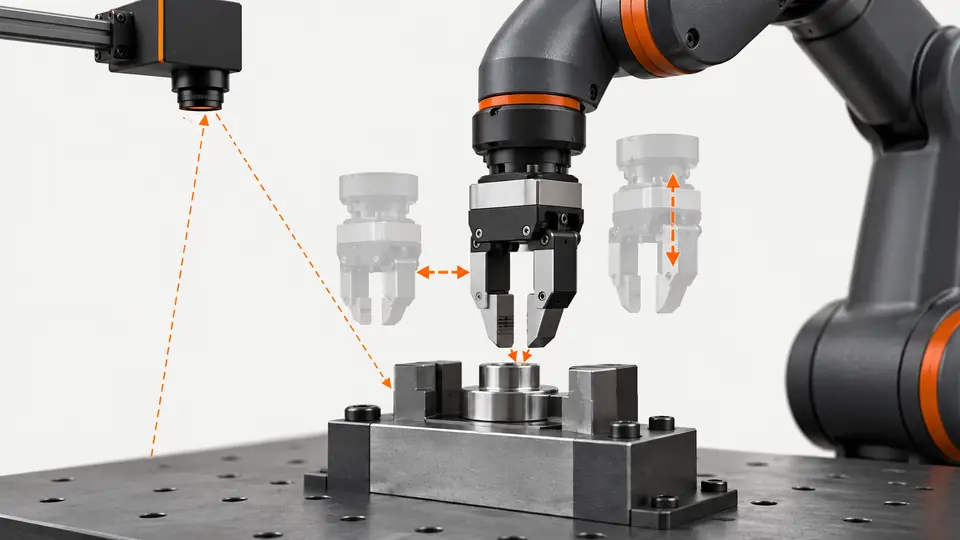
Problema y condiciones previas
Recalibrar repetidamente puede ocultar un TCP incorrecto o un plano erróneo. Separe localización de imagen, transformación y mecánica; realice movimientos según el procedimiento autorizado de puesta en marcha.
Preparación de la prueba
Marque 5 posiciones independientes y suponga altura 0–2 mm. Registre calibración, marco del robot, TCP y punto de recogida. 0.20 mm es un requisito propuesto.
Separe localización, transformación, movimiento y agarre. Conserve imagen con centro y orientación, orden transformada, marco y herramienta activos y contacto observado. Sin límites, el fallo se atribuye a cualquier capa. Use objetivo estable medible independientemente y procedimiento revisado. Confirme plano y altura antes de mover; registre revisión y herramienta porque el contacto puede cambiar con contorno similar. No empiece ajustando un offset global.
Procedimiento
- Con robot parado, repita imágenes y compruebe si ya varía la posición visual.
- Compare coordenadas transformadas con referencias enseñadas independientemente antes de recoger.
- Pruebe ángulos permitidos y observe si el error gira con la herramienta.
- Repita alturas extremas sin cambiar ocultamente el plano de calibración.
- Cambie solo la capa sospechosa y repita todas las posiciones conservando versiones.
En cinco posiciones, repita primero localización estática sin mover robot. Si deriva, revise imagen, modelo y región antes de calibración. Si es estable, compare transformación con posiciones independientes y luego aproximación, TCP y contacto. Repita ángulos con centro físico fijo y altura bajo la misma configuración. Registre cambios y referencia. Cambiar cámara, transformación y TCP juntos impide saber qué corrigió u ocultó el fallo.
Registro de prueba ilustrativo
Supuestos ilustrativos, no resultados medidos por Deyi. Sustituya los valores por sus propios registros de prueba aprobados.
| Campo del registro | Valor supuesto |
|---|---|
| Puntos de validación | 5 |
| Intervalo de altura de pieza | 0–2 mm |
| Versión de calibración | C2 |
| Límite de aceptación propuesto | 0.20 mm |
Pruebe el mismo objetivo primero con orientación fija y luego en varios ángulos permitidos. Conserve las coordenadas originales de imagen y las ordenadas al robot. Un desplazamiento casi constante orienta a revisar TCP u origen; uno dependiente del ángulo, el punto de recogida o la transformación de giro. Son pistas, no diagnósticos. Cambie una capa y repita los cinco puntos antes de aprobar. No oculte el fallo con un único offset de producción.
Los patrones orientan mediciones, no diagnostican una sola recogida. Una diferencia constante sugiere origen o TCP, pero otros efectos pueden imitarla. Crecimiento hacia borde sugiere mapeo, geometría y plano; giro con pieza, punto y convención angular; dependencia de altura, perspectiva y validez planar. Mantenga residuos con signo y contacto. Una pinza flexible o deslizante falla aun con objetivo numérico correcto: comparar coordenadas es necesario, no suficiente.
Dos vistas del proceso
Diagnosticar desplazamientos de recogida por marcos, TCP y altura — 1
Compruebe imagen, transformación, TCP y mecánica con referencias independientes.
- Posición visual
- Transformación
- TCP
- Pinza
Diagnosticar desplazamientos de recogida por marcos, TCP y altura — 2
Los patrones orientan la investigación; objetivos independientes comprueban la corrección.
- Desplazamiento fijo
- Dependencia angular
- Dependencia de altura
Diagnóstico de fallos
- Un desplazamiento constante sugiere revisar origen o TCP, pero no prueba la causa.
- La dependencia angular sugiere centro de herramienta o punto de recogida.
- La dependencia de altura exige revisar perspectiva y modelo plano.
Aceptación y entrega
Cierre el fallo solo cuando errores y recogidas cumplan límites en todos los ángulos y alturas ensayados. Documente la capa cambiada; menor residuo no demuestra la corrección.
Defina los límites de aceptación antes del ensayo y conserve las evidencias originales. Los ejemplos no acreditan las prestaciones de un modelo suministrado.
Apruebe tras repetir todo el conjunto con nuevas presentaciones, no solo el punto fallido. Revise herramienta, aproximación, marco y calibración. Demuestre restauración si falla el candidato. Si altura necesita otro método, declare alcance sin prometer solución por offset planar. Entregue evidencia por capa, antes/después, posiciones independientes y recogidas. 0.20 mm requiere aprobación del proyecto; 0–2 mm describe un ensayo, no rango garantizado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilComprobado
- Knowledge database — EYE+ 5.4AsyrilComprobado
Referencias de componentes y selección
- guiado robotico con vision
- Robot guidance para pick and place
- Alimentación flexible y carga robotizada de piezas pequeñas
- alimentador flexible robot
- Flexible Feeding & Robot Loading · Referencia en inglés
- Guía de selección de alimentadores flexibles
- Ajustar recetas de alimentación flexible con ensayos controlados
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Visión artificial 2D y 3D
- camara 3D vision artificial

