
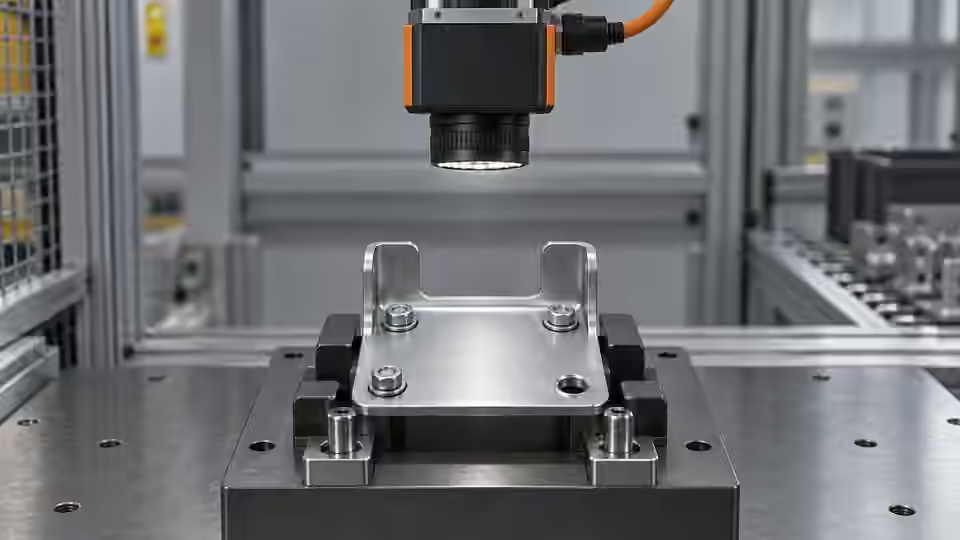
Tarea de inspección
Un pin ausente y otro oculto por el útil no deben producir la misma conclusión. Este ejercicio hace observable el rasgo asignado antes de crear una regla de presencia. Use una pieza indexada y declare el margen de carga permitido. Busque una fuente repetible, no un indicador favorable en un montaje colocado cuidadosamente.
Requisitos y muestras de control
Defina presencia como un rasgo visible en una ubicación especificada, no cualquier objeto oscuro. Prepare montaje correcto, ausencia intencionada y rasgo oculto, con respuestas registradas por una persona. Conserve condiciones del útil y variación permitida. La base de estación fija distingue componentes separados por contraste; no es reconocimiento semántico general ni debe inferir una pieza escondida.
Elegir la configuración de cámara
Una cámara de área monocroma es un inicio práctico para un rasgo fijo con contraste. Considere obturador global si existe movimiento durante la exposición; una cámara inteligente requiere procesamiento y E/S verificados. Use color cuando forme parte de la decisión. Si profundidad u oclusión determinan presencia, una imagen plana no resuelve la cuestión.
Ejecutar el ensayo controlado
Antes de conectar una cámara en directo, trabaje con imágenes originales guardadas y un plano del útil. Registre dimensiones del sensor en píxeles, formato, objetivo, distancia de trabajo y entorno de adquisición. Inspeccionar un archivo importado demuestra únicamente el análisis de ese archivo; no prueba compatibilidad con la cámara, fiabilidad del disparo ni aceptación de una estación real. Confirme la ruta del dispositivo con el entorno instalado antes de enviar órdenes de adquisición.
- Marque rasgo requerido y referencia del útil en el plano.
- Capture controles presente, ausente y oculto con exposición fija.
- Desplace la pieza a los extremos permitidos y revise el rasgo.
- Dispare piezas sucesivas y contraste identidades con el registro.
Mapa del proceso
Útil y vista sitúan el rasgo físico en los píxeles originales. Una identidad nueva enlaza captura y pieza actual.
- Original
- Útil
- Píxeles nativos
- Fotograma nuevo
Registrar las pruebas
Registre enfoque del objetivo, recorte, identidad y posición para cada control. P, A y O identifican controles, no rendimiento medido. Prepare un fotograma real y una secuencia breve de carga; este tutorial no aporta un vídeo real de estación.
Pruebe el margen de carga antes del algoritmo. Sitúe control presente en centro y límites mecánicos del plano, sin tocar cámara y guardando cada posición. Identifique el pin requerido y su forma distinguible completa en cada original. Repita con ausencia; fondo y hardware vecino no deben sustituirlo. Añada ocultación conservando identidad para separar ausencia y falta de visibilidad. Si no se observa una región, reduzca margen o cambie útil/vista, sin eliminar la posición del registro.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| P: rasgo presente | Rasgo visible en su región asignada | Presencia requiere pruebas válidas |
| A: rasgo ausente | Región visible; falta el rasgo previsto | Ausencia es un fallo válido |
| O: rasgo oculto | No se puede observar el rasgo | Revisión; no inferir presencia |
Diagnosticar casos fallidos
Si la imagen de ausencia conserva un borde oscuro del útil, la vista crea un objetivo competidor. Cambie vista o ubicación del rasgo antes de ajustar umbrales. Si falla solo la muestra oculta, es un problema de observabilidad. Aumentar ganancia no revela un pin detrás de otro objeto.
Aislamiento del fallo
Distinga ausencia real de ocultación por el útil. Solo una región visible permite concluir ausencia.
- Presente
- Ausente
- Oculto
- Fallo de captura
Validar de forma independiente
Mantenga fijos ganancia, exposición y ajustes automáticos durante la comparación. Capture después del asentamiento mecánico y repita en los extremos permitidos de carga. Revise el original a tamaño nativo, no solo la vista reducida del navegador. Verifique que un disparo nuevo produce una identidad de fotograma nueva y que los fotogramas ausentes se notifican como fallos. Una imagen antigua, aunque nítida, no prueba el estado de la pieza actual.
Acepte la captura cuando el rasgo permanezca dentro de imagen y enfocado en todo el margen de carga. Verifique una imagen nueva por evento solicitado. Separe fallos de adquisición de la decisión de ausencia física.
Relacione capturas con acciones físicas, incluidas solicitudes fallidas. Retire el control entre capturas para detectar imágenes antiguas ocultas por piezas idénticas; repóngalo y confirme el estado nuevo en la siguiente captura solicitada. Un fotograma ausente carece de decisión válida aunque el anterior fuera bueno. Un revisor independiente debe seguir cada afirmación hasta su original. Fije montaje y ajustes después de aclarar esa relación, conservando posiciones fallidas como límites.
Continuar la revisión de ingeniería
Para la revisión de ingeniería, entregue originales, posiciones del útil, datos de cámara e interfaz y registro de captura. Deyi Vision puede revisar la configuración con estas pruebas. En el registro actual de capacidades, la ejecución local de OpenCV.js en el navegador sigue siendo un requisito de desarrollo. Mostrar un flujo no demuestra que sus nodos se ejecuten en el navegador.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Inspection resolution planningDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
Referencias de componentes y selección
- equipo de inspeccion visual
- camara industrial vision artificial
- Cómo calcular la resolución de la cámara para inspección
- Inspeccion de pines en conector PCB
- ¿Qué es la visión artificial?
- sistemas de vision artificial
- Componentes del sistema de visión artificial
- ¿Cómo funciona un sistema de visión artificial?
- lector codigo barras industrial
- Recuento: configurar la cámara para separar piezas
- Recuento: iluminación y límites de región
- Recuento: diagnosticar piezas unidas o divididas
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Presencia: aceptación e integración de línea
- Presencia: crear un flujo asistido por IA
- Presencia: controlar iluminación y región
- Presencia: aislar las causas de falsos aprobados

