
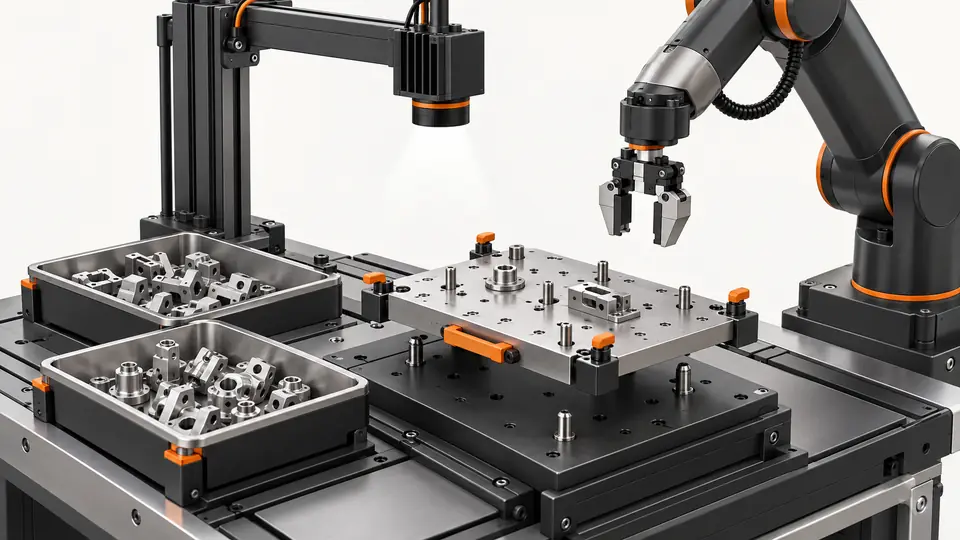
Problema y condiciones previas
La receta de vibración correcta no basta si modelo visual, bandeja o pinza pertenecen a otra pieza. Gestione el cambio mediante identidades mecánicas y de software, no un único archivo.
Preparación de la prueba
Enumere revisión de pieza, bandeja, luz, receta visual, calibración, pinza y programa. A04, B02, C3 y 20 piezas son supuestos para una prueba inicial prevista.
Trate el cambio como transición de conjuntos completos. Liste bandeja, guías, luz, pinza y revisión, además de receta, calibración, punto, programa y comunicación. Identifique elementos y combinaciones realmente probadas. Nombres parecidos o modelos iguales no prueban compatibilidad. Revise límites del fabricante y recalibración tras cambio. Defina responsable y bloqueo automático hasta validar.
Procedimiento
- Guarde el último conjunto aceptado antes del cambio.
- Contraste cada elemento físico con la configuración nueva; una receta copiada no demuestra portabilidad.
- Cargue el software correspondiente y compruebe identificadores de todos los controladores.
- Pruebe primeras piezas en el plano de producción: orientación, espacio y retirada real.
- Cargue una receta errónea en prueba controlada, compruebe bloqueo y restaure el conjunto válido.
Resuelva el evento actual y conserve el último manifiesto aprobado. Limpie objetivos mediante transición definida para evitar una recogida antigua con configuración nueva. Compare mecánica, cargue software correcto documentadamente y lea identidades activas si existen; un botón no garantiza todos los controladores. Compruebe plano, luz, orientación y espacio. Valide primera pieza con localización, transformación y recogida mientras producción sigue bloqueada. Reconocer no prueba programa ni herramienta correctos.
Registro de prueba ilustrativo
Supuestos ilustrativos, no resultados medidos por Deyi. Sustituya los valores por sus propios registros de prueba aprobados.
| Campo del registro | Valor supuesto |
|---|---|
| Receta A validada | A04 |
| Receta B candidata | B02 |
| Versión de calibración | C3 |
| Número de muestras | 20 |
Prepare un manifiesto con revisión de pieza, bandeja, iluminación, receta de visión, calibración, pinza y programa del robot. El conjunto A04/B02/C3 solo se acepta como combinación completa ensayada. En la prueba controlada de receta incorrecta, confirme que la discrepancia bloquea la producción automática antes de ordenar una recogida. Registre la petición bloqueada y el manifiesto restaurado. Veinte verificaciones iniciales no demuestran fiabilidad prolongada ni portabilidad universal.
A04/B02/C3 es conjunto emparejado, no piezas intercambiables. Registre solicitado, cargado, confirmado y aprobación. La prueba autorizada de receta errónea muestra discrepancia sin recogida incontrolada. Observe bloqueo y motivo, restaure y confirme. Si copia funciona distinto, revise bandeja, montaje, plano y pinza antes de culpar al archivo. No sustituya validación por tolerancias amplias u offset provisional.
Dos vistas del proceso
Validar cambios de alimentador como un conjunto de recetas — 1
Compruebe identidades mecánicas y software juntas antes de liberar la primera pieza.
- Revisión
- Hardware
- Software
- Primera pieza
Validar cambios de alimentador como un conjunto de recetas — 2
Mantenga identificables conjuntos activo, candidato y de restauración; mezclarlos crea una configuración no ensayada.
- Conjunto activo
- Candidato
- Restauración
Diagnóstico de fallos
- Visión correcta con recogidas fallidas puede indicar pinza o programa antiguos.
- Una bandeja de igual modelo puede modificar el plano.
- Restaurar exige todo el conjunto, incluida calibración.
Aceptación y entrega
Apruebe después de comprobaciones iniciales y continuas acordadas. Separe 20 piezas de prueba de producción; registre aceptación y versiones recuperables. La portabilidad necesita validación.
Defina los límites de aceptación antes del ensayo y conserve las evidencias originales. Los ejemplos no acreditan las prestaciones de un modelo suministrado.
Acepte primera pieza, continuidad y recuperación completa. Pare y reinicie con conjunto nuevo, confirmando versiones coincidentes. Pruebe reposición y carga con pinza productiva. Separe veinte piezas iniciales de evidencia amplia y declare lagunas. Conserve fallos antes de volver, incluida calibración y robot. Entregue identificación mecánica, exportaciones, aprobación, bloqueo y restauración. Portabilidad a otra pieza o estación requiere revisión y nueva aceptación.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilComprobado
- Knowledge database — EYE+ 5.4AsyrilComprobado
Referencias de componentes y selección
- Guía de selección de alimentadores flexibles
- Flexible Feeding & Robot Loading · Referencia en inglés
- alimentador flexible robot
- Alimentación flexible y carga robotizada de piezas pequeñas
- Robot guidance para pick and place
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura

