Objetivo y límites de uso
Planifique muestreo, foco y arrastre de bordes y huecos visibles; el aspecto no demuestra hermeticidad o resistencia adhesiva.
Este tutorial describe una evaluación de ingeniería, no una certificación de producto listo para funcionar. El ejemplo público actual de PC de Deyi Vision cubre un flujo EAN-13 con imágenes de muestra confirmadas. Antes de utilizar OCR o detección nativos del código de ingeniería, compruebe el entorno instalado, los modelos vinculados y el trabajo. Una plantilla de navegador no demuestra ejecución en él: el backend OpenCV.js previsto requiere verificación independiente. El reconocimiento en la nube exige aprobar expresamente las imágenes, el proveedor, el modelo y el coste. Un archivo de revisión no es un paquete ejecutable de publicación. Verifique por separado la compatibilidad de cámara, firmware y controlador. Todos los valores de la hoja son hipotéticos; no son mediciones ni resultados de clientes de Deyi Vision.
Preparar las pruebas
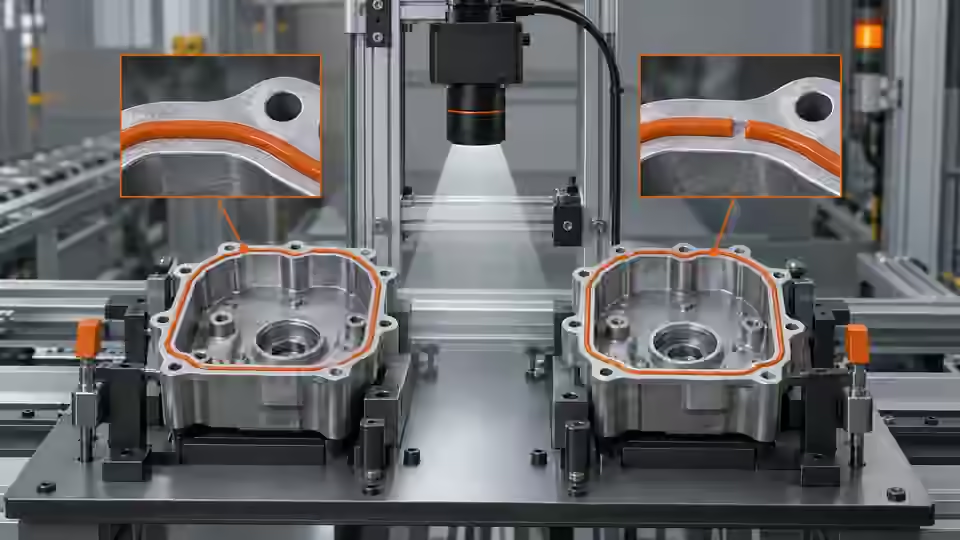
Prepare sustrato/estado real, sección ausente visible y sección oculta; defina plano y mínimo rasgo visible. Defina la característica visible antes de crear máscara de sello o cordón. Borde antimanipulación, banda termosellada y cordón adhesivo tienen significados distintos y no comparten una regla no declarada. Registre trayectoria, proyección, sustrato y estado del material. Adhesivo húmedo/curado y fondo reflectante pueden cambiar bordes sin igual cambio de integridad. Incluya hueco visible, desplazamiento, reflejo y sección oculta como controles separados. La regla evalúa solo superficie observable; no demuestra hermeticidad, fuga, fuerza de pelado/adhesión, curado o interfaz oculta. Esas afirmaciones requieren evidencia propia. Si la interfaz está oculta, devuelva evidencia insuficiente o use otro método validado; no complete la trayectoria desde el dibujo esperado. Empiece por un registro de adquisición, no por la vista previa. Esta puede estar reducida, realzada o reutilizada después de perder la entrada. Guarde fotograma original, dimensiones, formato, exposición, ganancia, ajuste de objetivo, distancia de trabajo, identidad de disparo y hora de adquisición. Incluya el rasgo mínimo y la máxima variación de posición permitida. Capture primero una muestra inmóvil para separar enfoque y desenfoque de movimiento; repita después con el movimiento real sin modificar la geometría óptica. Vincule cada imagen con su muestra o evento. Un fotograma ausente o antiguo es un fallo de adquisición aunque la última vista parezca correcta. Antes de reutilizar la captura, compruebe formato y región activa con la receta. Registre binning, escalado y conversión porque cambia la escala de píxel. Compare el archivo y la entrada del primer nodo; si difieren, conserve identidades y transformación. Al reconectar, distinga exposición nueva y cuadro almacenado repetido. Bloquee aprobación automática ante identidad incierta y guarde el evento, sin reiniciar silenciosamente el contador.
Procedimiento
- Mida campo y píxeles en plano de referencia, registrando escala proyectada con inclinación/altura.
- Enfoque trayectoria, esquinas y lado lejano; ampliar pantalla no aporta evidencia.
- Compare originales estáticos/móviles con igual ganancia/luz; calcule exposición y examine huecos.
- Guarde evento y frame entero; no complete tramos ocultos desde dibujo.
Interpretar el ensayo
Ejemplo 0.05 mm/px: cordón 0.8 mm ocupa 16 px y hueco 0.3 mm 6 px. 300 mm/s con 100 µs produce 0.6 px. Planificación, no mínimo detectado ni exactitud calibrada. Revise proyección/óptica reales.
Hoja de registro
| Registro | Valor | Interpretación |
|---|---|---|
| Campo / ancho | 100 mm / 2000 px | Escala = 0.05 mm/px |
| Cordón / hueco | 0.8 mm / 0.3 mm | 16 px / 6 px; solo proyección |
| Movimiento | 300 mm/s; 100 µs | Arrastre = 0.6 px |
s = 100 / 2000 = 0.05 mm/px
bead = 0.8 / 0.05 = 16 px
gap = 0.3 / 0.05 = 6 px
blur = 300 * 0.0001 / 0.05 = 0.6 px
Dos vistas de ingeniería
Dos vistas de ingeniería · 1
El diagrama muestra el orden de comprobación. Cada flecha exige pruebas registradas y no implica una conexión automática implementada. Muestra → Escala → Movimiento → Identidad.
- Muestra
- Escala
- Movimiento
- Identidad
Dos vistas de ingeniería · 2
El diagrama muestra el orden de comprobación. Cada flecha exige pruebas registradas y no implica una conexión automática implementada. Inmóvil → Movimiento → Original → Pruebas.
- Inmóvil
- Movimiento
- Original
- Pruebas
Diagnóstico de fallos
- Continuidad solo ampliada puede ocultar hueco original sin resolver.
- Borde exterior claro no revela adhesivo bajo solape opaco.
Aceptación y entrega
Acepte rasgos dentro del frame y observables en poses/movimiento permitidos; conserve límites ocultos y controles originales.
Conserve juntos imágenes originales, decisión esperada, revisión exacta y registro completo. Congele el conjunto de evaluación antes de elegir los parámetros finales. Si después utiliza sus respuestas para ajustar el flujo, márquelo como datos de desarrollo y obtenga otro conjunto independiente de aceptación. Mantenga Review, NoResult, error de ejecución y adquisición ausente en el denominador; no los convierta en aprobaciones filtrando filas. Guarde un fallo reproducible junto al caso satisfactorio. La entrega debe identificar quién puede cambiar la receta, cómo restaurar una revisión aprobada y qué salida del equipo seguirá bloqueada hasta la aceptación. Un resultado de software no demuestra que una pieza en movimiento haya llegado al destino correcto.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Deyi Vision Vision WorkbenchDeyi VisionComprobado
- Calculate exposure limits from conveyor speedDeyi VisionComprobado
- Exposure TimeBaslerComprobado
- Camera CalibrationOpenCVComprobado
Referencias de componentes y selección
- camara industrial vision artificial
- Inspección de códigos, etiquetas y sellos de envases farmacéuticos
- inspeccion visual automatizada
- Cámara industrial para visión artificial
- Cámara industrial versus cámara normal
- Cámara industrial GigE frente a USB3
- Inspeccion de pines en conector PCB
- Basler Camera Selection · Referencia en inglés
- Allied Vision Camera Selection · Referencia en inglés
- Hikrobot Machine Vision Alternative · Referencia en inglés
- IDS Imaging Camera Selection · Referencia en inglés
- Probar ganancia, profundidad de bits y ruido de bajo contraste
- Localizar pérdidas de paquetes GigE por capas
- Medir demora y jitter del disparo de hardware
- Etiquetas OCR: cámara y muestreo de texto
- Clasificación SKU por color: captura estable
- Defectos superficiales: cámara y movimiento
- Validar cámaras sincronizadas con tráfico en ráfagas