
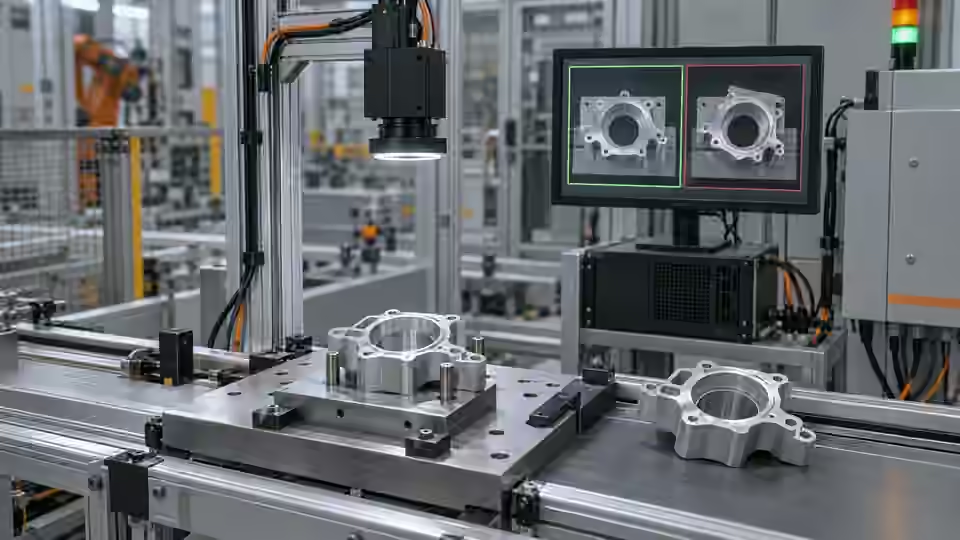
Tarea de inspección
Selle centros independientes y declare error permitido. Si incluye robot, cree otro plan físico con transformación y herramienta verificadas. El centro horizontal no autoriza recogida. Incluya ausencia, múltiples y alturas que rompen el plano.
Requisitos y muestras de control
Defina si necesita comprobar posición en píxeles o generar una orden de movimiento calibrada. La base simple comprueba el centro horizontal de un único objetivo oscuro separado. No certifica posición vertical, giro, altura ni recogida robótica. Prepare objetivo único, ausencia y varios objetivos; conserve el origen original y centros anotados independientemente.
Elegir la configuración de cámara
Use cámara de área fija para un plano estable y un rasgo observable. Considere obturador global si la pieza se mueve al capturar. Si altura o solapamiento afectan la recogida, evalúe profundidad verificada en vez de interpretar un centro 2D como pose 3D. La transformación cámara-robot y la calibración de herramienta son independientes de la localización de imagen.
Ejecutar el ensayo controlado
Acuerde reglas de decisión, variación permitida y respuesta de línea antes de la aceptación. Congele conjuntamente flujo, datos, entorno, materiales y umbrales. Mantenga las respuestas de aceptación independientes del ajuste; si ya influyeron en cambios, declare su reutilización y obtenga otro conjunto independiente. Separe la revisión humana de las predicciones y de la edición automática del flujo.
- Congele significado original y respuestas de píxeles.
- Mida error en la vista permitida.
- Pruebe resultados antiguos, duplicados y ambiguos.
- Verifique puntos aprobados en una prueba física segura separada.
Mapa del proceso
Respuestas de imagen validan localización; mapa y movimiento físicos verificados completan entrega.
- Candidato fijo
- Prueba independiente
- Respuesta de línea
- Aprobación local
Registrar las pruebas
Informe error de píxeles, posición física y revisión aparte. Registre entorno, mapa y condición. No combine superposiciones correctas y agarres correctos en una puntuación inexplicada.
Separe localización, transformación y acción. Localización conserva original, marca, píxeles, unicidad y campos desconocidos; transformación, mapa/geometría aprobados; acción, objetivo real, herramienta, movimiento y resultado independiente. Vincule evento actual con unidades propias. Buena localización no salva plano inválido ni buen agarre identidad equivocada. Asigne cada criterio a su registro, sin porcentaje mezclado.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| X32: objetivo único visible | Centro original ilustrativo x = 32 px | Ventana de ejemplo: 28–35 px; no tolerancia robótica |
| X26: objetivo único visible | Centro original ilustrativo x = 26 px | Fuera de la ventana horizontal de ejemplo |
| M: varios u ocultos | Sin centro único observable | Revisión; no inferir orden de movimiento |
Diagnosticar casos fallidos
Un centro correcto tardío dirige al robot a la pieza anterior. Un centro sin altura puede ser inutilizable. Rechace solicitudes o geometrías distintas y no invente pose.
Aislamiento del fallo
Compare centro actual, antiguo y plano inválido. El movimiento necesita todos los límites declarados válidos.
- Centro actual
- Centro antiguo
- Plano inválido
- Movimiento aprobado
Validar de forma independiente
Pruebe eventos completos, incluidos pérdida de captura, evidencia ambigua, tiempo agotado y entrega duplicada. Vincule cada salida con pieza y solicitud actuales. La integración debe tratar explícitamente aprobado, rechazado y revisión/sin resultado, sin convertir falta de pruebas en aprobado. Registre latencia observada y respuesta física del actuador; el resultado del programa no demuestra por sí solo un manejo correcto de la pieza.
Acepte píxeles contra anotaciones; movimiento contra criterios físicos separados. Revise mapa tras cámara, útil o herramienta.
Antes de operar pruebe sin objetivo, múltiples, retraso y resultado ajeno con método seguro local. Defaults o pose antigua no producen orden normal. Preserve ángulo/altura desconocidos, no ceros; si se necesitan, otra ruta verificada aporta validez. Pruebe posiciones y presentación físicas independientes. Vincule mapa a cámara, útil y herramienta. Cambios requieren nueva aplicabilidad; guardar flujo no conserva aprobación física previa.
Continuar la revisión de ingeniería
La identidad del candidato y el archivo de revisión no constituyen una entrega ejecutable aprobada. Confirme localmente paquete instalado, dependencias y configuración activa. Verifique activación y reversión en el entorno real y fuera de un trabajo activo. No prometa activación completa ni aceptación productiva a partir de comparaciones de desarrollo.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Visual inspection system design checklistDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
- 2D and 3D machine vision selectionDeyi VisionComprobado
Referencias de componentes y selección
- guiado robotico con vision
- alimentador flexible robot
- Visión artificial 2D y 3D
- Robot guidance para pick and place
- Flexible Feeding & Robot Loading · Referencia en inglés
- Guía de selección de alimentadores flexibles
- Alimentación flexible y carga robotizada de piezas pequeñas
- Ajustar recetas de alimentación flexible con ensayos controlados
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura
- camara 3D vision artificial

