Qué resuelve la prueba
Una frecuencia de imagen alta puede coexistir con desenfoque de movimiento. Esta prueba convierte velocidad y escala en un límite de exposición y lo verifica sobre un borde en movimiento.
Este método de puesta en marcha es independiente del fabricante. Antes de cambiar ajustes, consulte el manual del modelo concreto de cámara, lente, sensor o controlador. Los números son hipotéticos, no mediciones de Deyi Vision ni especificaciones del producto.
Condiciones de aplicación
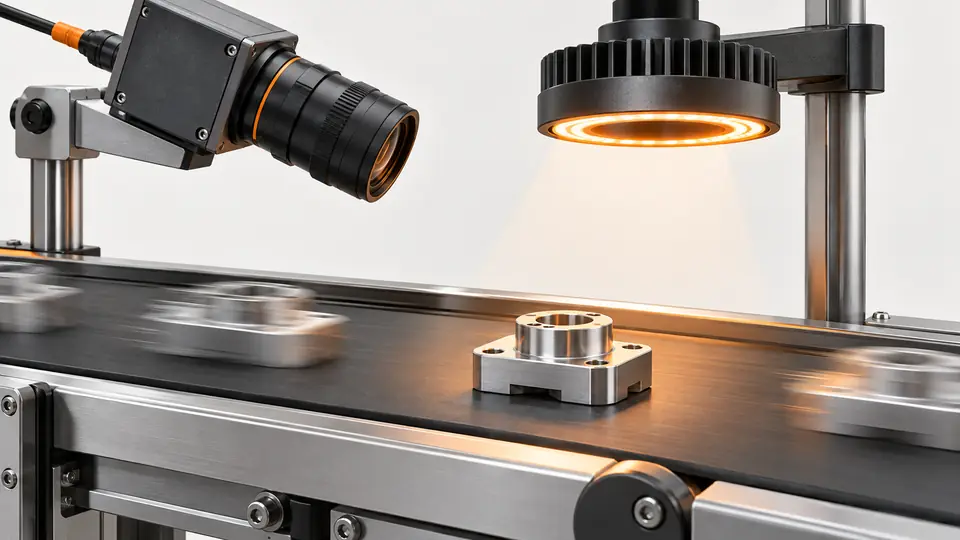
Fije la cámara y mueva una pieza rígida casi paralela al plano de imagen. Mida la velocidad local máxima; la rotación y las vibraciones requieren pruebas independientes.
Excluya del primer ensayo piezas que cambien de altura o giren durante la captura: una sola velocidad de cinta no describe su desplazamiento aparente. Con obturador rodante, registre la dirección de barrido y pruebe la deformación por separado. Desactive exposición y ganancia automáticas. Defina dirección de inspección, tamaño del detalle y desplazamiento admisible antes de evaluar las imágenes.
Banco de pruebas y registros
Prepare una escala, encoder o medición independiente de velocidad, captura de imágenes originales y un borde repetible. Fije enfoque, diafragma, ganancia y luz; registre modelo, obturador, ROI y exposición efectiva si está disponible.
Registre muestra, dirección, campo medido, ancho activo en píxeles, método de medición de velocidad, exposición ordenada y efectiva disponible. Añada iluminación y archivo original. Sitúe el borde de referencia cerca del defecto real y conserve su orientación en reposo y movimiento; una diferencia óptica no debe confundirse con el movimiento.
Procedimiento
- Mida el campo y sus píxeles en el plano de inspección; compruebe la escala junto al defecto.
- Registre la velocidad máxima y el desplazamiento permitido según el detalle más pequeño.
- Calcule el límite y capture 100 imágenes móviles a 25, 50 y 100 µs sin cambiar la geometría.
- Compare la anchura del borde con una referencia estática y repita con luz mínima y velocidad máxima.
Con la cinta parada, capture la referencia sin reenfocar. Extraiga un perfil perpendicular al borde y guarde sus coordenadas y la definición de anchura. Repita esa medición en todas las imágenes móviles, conservando distribución, máximo e identificador del fotograma. Si el borde sale de la región de medida, corrija el seguimiento antes de comparar anchuras.
Hoja de cálculo hipotética
Ejemplo hipotético: 100 mm corresponden a 2000 píxeles y la velocidad es 500 mm/s. Permitir 0.5 píxeles produce un límite de 50 µs. Esto limita solo el movimiento; no garantiza detección ni contempla la distorsión del obturador rodante.
s = FOV / pixels
t_max = allowed_blur_pixels * s / speed
Example: 100 / 2000 = 0.05 mm/px
0.5 * 0.05 / 500 = 0.00005 s = 50 us| Magnitud | Valor hipotético | Significado |
|---|---|---|
| Escala del objeto | 0.05 mm/px | 100 mm divididos entre 2000 píxeles |
| Desplazamiento permitido | 0.5 px | Límite elegido por ingeniería |
| Límite de exposición | 50 µs | Límite de movimiento a 500 mm/s |
Use unidades de longitud compatibles y convierta microsegundos a segundos antes de multiplicar. El cálculo establece un máximo para el desplazamiento elegido, no un ajuste óptimo. Una exposición menor necesita señal suficiente. Si el ensanchamiento observado no coincide, revise escala local, velocidad real y exposición efectiva antes de modificar el margen de desenfoque permitido.
Secuencia de prueba
Secuencia de prueba
La escala y la velocidad determinan el recorrido durante la exposición; las referencias estática y móvil verifican el resultado.
- Escala
- Velocidad
- Exposición
- Borde
Interpretación de la evidencia
Interpretación de la evidencia
Compare el mismo borde detenido y en movimiento. El ensanchamiento adicional separa el movimiento del desenfoque óptico inicial.
- Estático
- Móvil
- Ensanchamiento
- Límite
El esquema compara la base óptica en reposo con el efecto añadido del movimiento. Restar anchuras no produce una medida física universal de desenfoque: influyen la forma del perfil y la definición de anchura. Use una definición constante y revise los perfiles originales. Después compruebe en piezas reales si el ensanchamiento altera las decisiones sobre defectos.
Diagnóstico de fallos
- Si el borde estático ya es blando, ajuste primero enfoque y óptica.
- Si una exposición corta oculta el defecto entre ruido, mejore la luz dentro de sus límites; aumentar ganancia no aporta fotones.
Si todas las exposiciones muestran igual ensanchamiento, revise vibración, seguimiento y deformación del obturador rodante. Relacione fallos aislados con cambios de velocidad o eventos mecánicos. Compruebe saturación antes de interpretar el borde. Tras cambiar iluminación para recuperar señal, capture otra referencia en reposo, pues también puede cambiar el contraste del borde.
Aceptación y entrega
Acepte cuando los criterios documentados de borde y detección se cumplan en todo el rango de velocidad. Conserve imágenes del peor caso y ajustes efectivos; añada vigilancia o enclavamiento si la velocidad puede superar el rango validado.
Archive juntos datos originales, ajustes, identificadores de muestras y límites de decisión. Utilice las guías y productos relacionados para revisar los requisitos documentados con Deyi Vision.
Congele los ajustes y ensaye piezas buenas y defectuosas nuevas, ajenas a la selección inicial. Registre decisiones y bordes en los extremos declarados de velocidad e iluminación. Deben pasar tanto calidad de imagen como decisión de inspección. Entregue el intervalo permitido y la actuación ante cambios de velocidad, altura, óptica o iluminación fuera de él.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Exposure TimeBaslerComprobado
- Acquisition Timing InformationBaslerComprobado
Referencias de componentes y selección
- Cómo calcular la resolución de la cámara para inspección
- Cámara de escaneo de línea con configuración de codificador
- camara industrial vision artificial
- Cámara industrial para visión artificial
- Cámara industrial versus cámara normal
- Cámara industrial GigE frente a USB3
- Inspeccion de pines en conector PCB
- Basler Camera Selection · Referencia en inglés
- Allied Vision Camera Selection · Referencia en inglés
- Hikrobot Machine Vision Alternative · Referencia en inglés
- IDS Imaging Camera Selection · Referencia en inglés
- Localizar pérdidas de paquetes GigE por capas
- Medir demora y jitter del disparo de hardware
- Etiquetas OCR: cámara y muestreo de texto
- Aspecto de sello y cordón: cámara
- Clasificación SKU por color: captura estable
- Defectos superficiales: cámara y movimiento
- Validar cámaras sincronizadas con tráfico en ráfagas