
Ruta en espanol
Preparar imagenes de muestras buenas y malas
Ruta de aplicacion
Camara, lente, iluminacion, lector, 3D o feeder se revisan como una ruta de sistema, no como un modelo aislado.
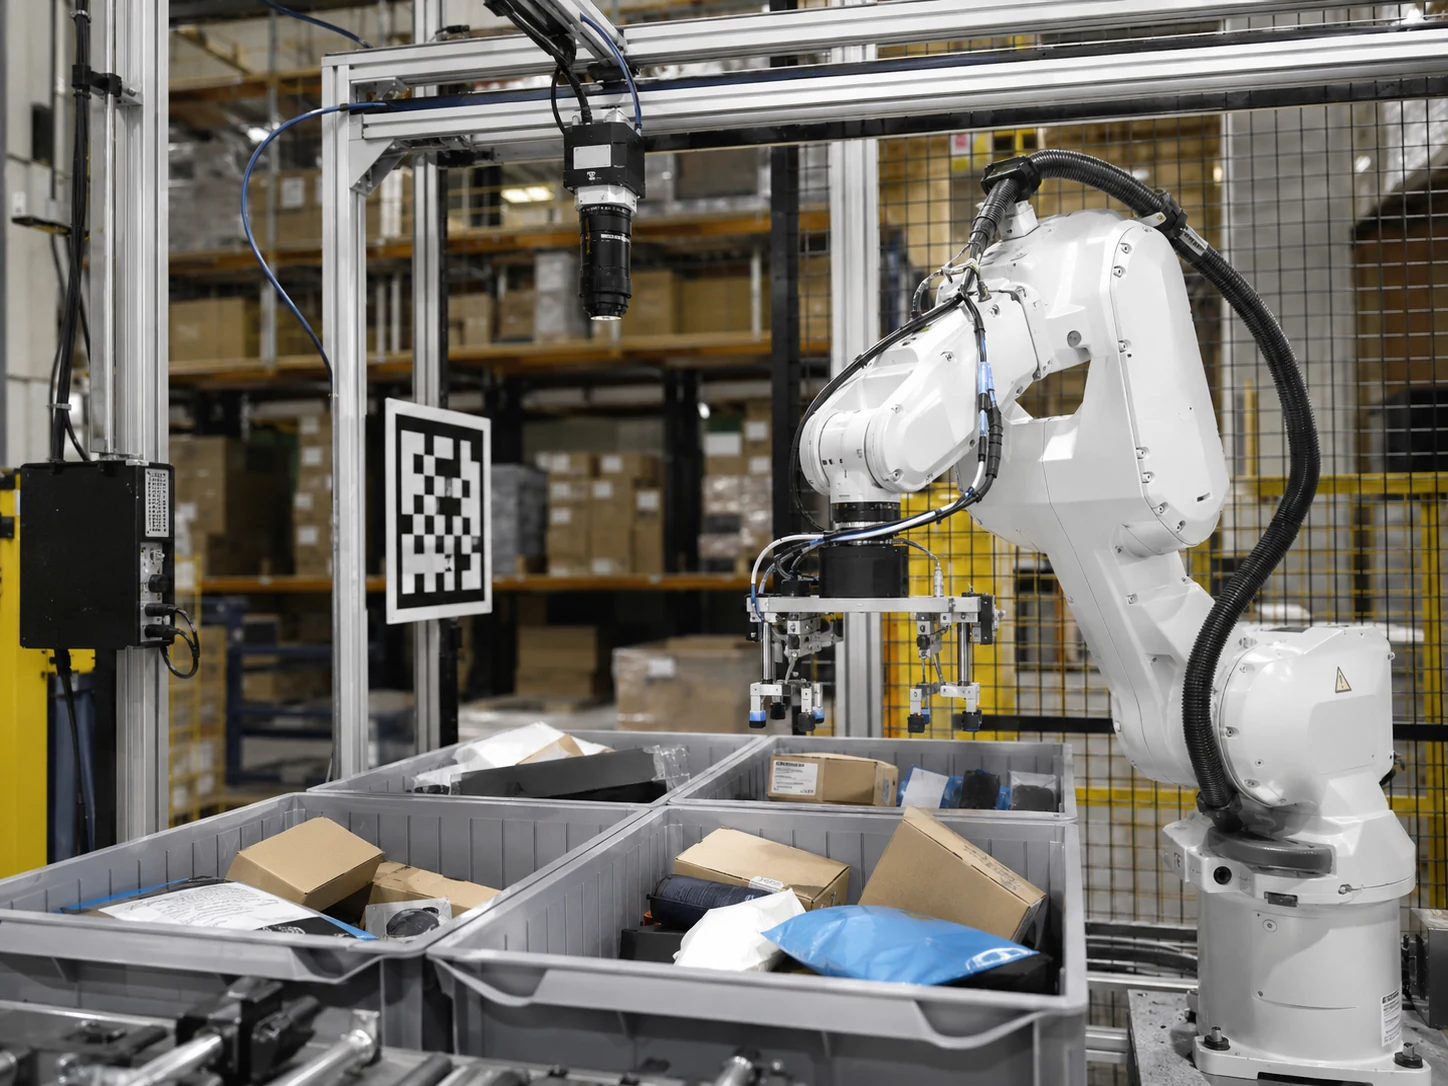
guiado robotico con vision
El guiado convierte posiciones de imagen al sistema correcto del robot y de la pieza. Verifique calibración mano-ojo, variación de pose, punto de agarre y sincronización; detectar un contorno no demuestra precisión de agarre ni seguridad de movimiento.
Preparar imagenes de muestras buenas y malas
Definir FOV, distancia, tolerancia y velocidad
Revisar iluminacion, optica, trigger e interfaz juntos
Deyi Vision revisa objetivo, superficie, movimiento, optica, iluminacion, trigger e integracion antes de recomendar la ruta de componentes.
Recalibrar repetidamente puede ocultar un TCP incorrecto o un plano erróneo. Separe localización de imagen, transformación y mecánica; realice movimientos según el procedimiento autorizado de puesta en marcha.Diagnosticar desplazamientos de recogida por marcos, TCP y altura
Flujo de seleccion
Aclare objetivo, restricciones, ruta de componentes y validacion con muestras.
Matriz de decision
guiado robotico con vision
(English)
Preparar imagenes de muestras buenas y malas / Definir FOV, distancia, tolerancia y velocidad
Productos relacionados
Seleccione cámaras de área por campo de visión, movimiento, obturador y formato de píxel.
Evalúe luz estructurada o perfiles láser cuando la decisión dependa de altura y geometría.
Seleccione la óptica junto con el tamaño del sensor, campo de visión, distancia de trabajo y detalle mínimo.
La alimentación flexible debe separar piezas y presentarlas de forma utilizable para cámara y pinza.
Aplicaciones relacionadas
Guias relacionadas
La visión 2D es mejor cuando el contraste, el borde, la impresión, el código o la posición son suficientes para tomar la decisión.
Un modelo del mundo listo para producción para metrología industrial no debería estimar las dimensiones directamente a partir del vídeo generado.
Los valores de las especificaciones conservan el inglés de la fuente original. English
| Modelo | Parámetro | Valor | Fuente de especificaciones |
|---|---|---|---|
| DY-GE307GM | Resolución / frecuencia de imagen | 2048 x 1536 MAX @37FPS | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Ficha técnica |
| DY-GE307GM | Píxeles efectivos | 3MP | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Ficha técnica |
| DY-GE307GM | Tamaño de píxel | 3.4 x 3.4um | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Ficha técnica |
| DY-GE307GM | Formato de salida | Mono 8/12bit | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Ficha técnica |
| DY-GL8020 | Distancia de referencia | 20mm | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Ficha técnica |
| DY-GL8020 | Rango de medición Z | +/-2.3mm, F.S.=4.6mm | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Ficha técnica |
| DY-GL8020 | Anchura de medición X en el extremo cercano | 9.6mm | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Ficha técnica |
| DY-GL8020 | Serie | GL-8000 laser profile route | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Distancia focal | 4mm | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Tamaño del sensor | 1/1.8 inch | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Número f (F.NO) | 2.0-C | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Distorsión TV | <0.5% | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
RFQ en espanol
Envie imagenes de muestra, velocidad de linea, tolerancia y el defecto actual. Lo convertimos en una ruta tecnica.
Enviar RFQ tecnicoFAQ
Confirme pieza, defecto, tolerancia, FOV, distancia de trabajo, velocidad, interfaz y modelo de referencia actual.
Fotos o videos, muestras OK/NG, hardware actual, limites de montaje y criterios de aceptacion hacen mas estable la seleccion.
Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.