
Problema de inspeccion
La ruta parte de objetivo, superficie, velocidad, tolerancia y salida.
Aplicaciones
Use estas rutas cuando defecto, codigo, posicion, medicion o trazabilidad sean mas importantes que el modelo.

La ruta parte de objetivo, superficie, velocidad, tolerancia y salida.
Electronica, automotriz, empaque, bateria, web, medicion y robot guidance.
Imagenes de muestra, tolerancias, condiciones de linea e integracion antes del modelo.
Imagen de referencia para la selección; no demuestra una instalación de cliente, la identidad del modelo suministrado ni una sustitución validada.

Defina piezas buenas, defectuosas, límite y las consecuencias de una decisión errónea.
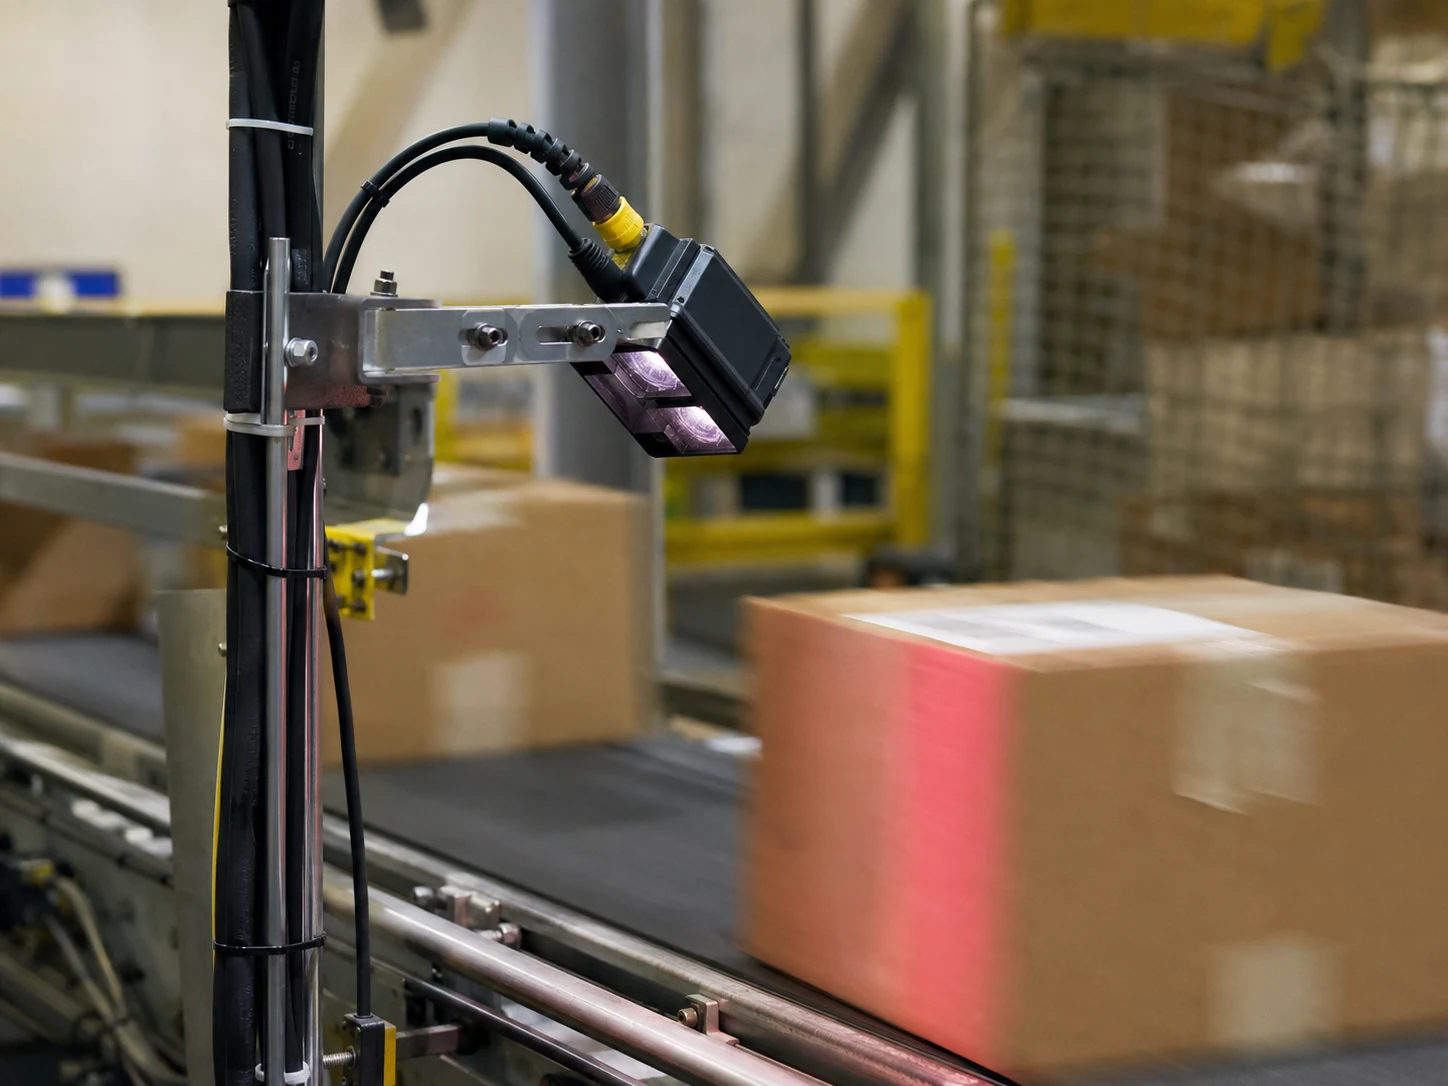
La trazabilidad vincula el código leído con la pieza correcta y el registro esperado.
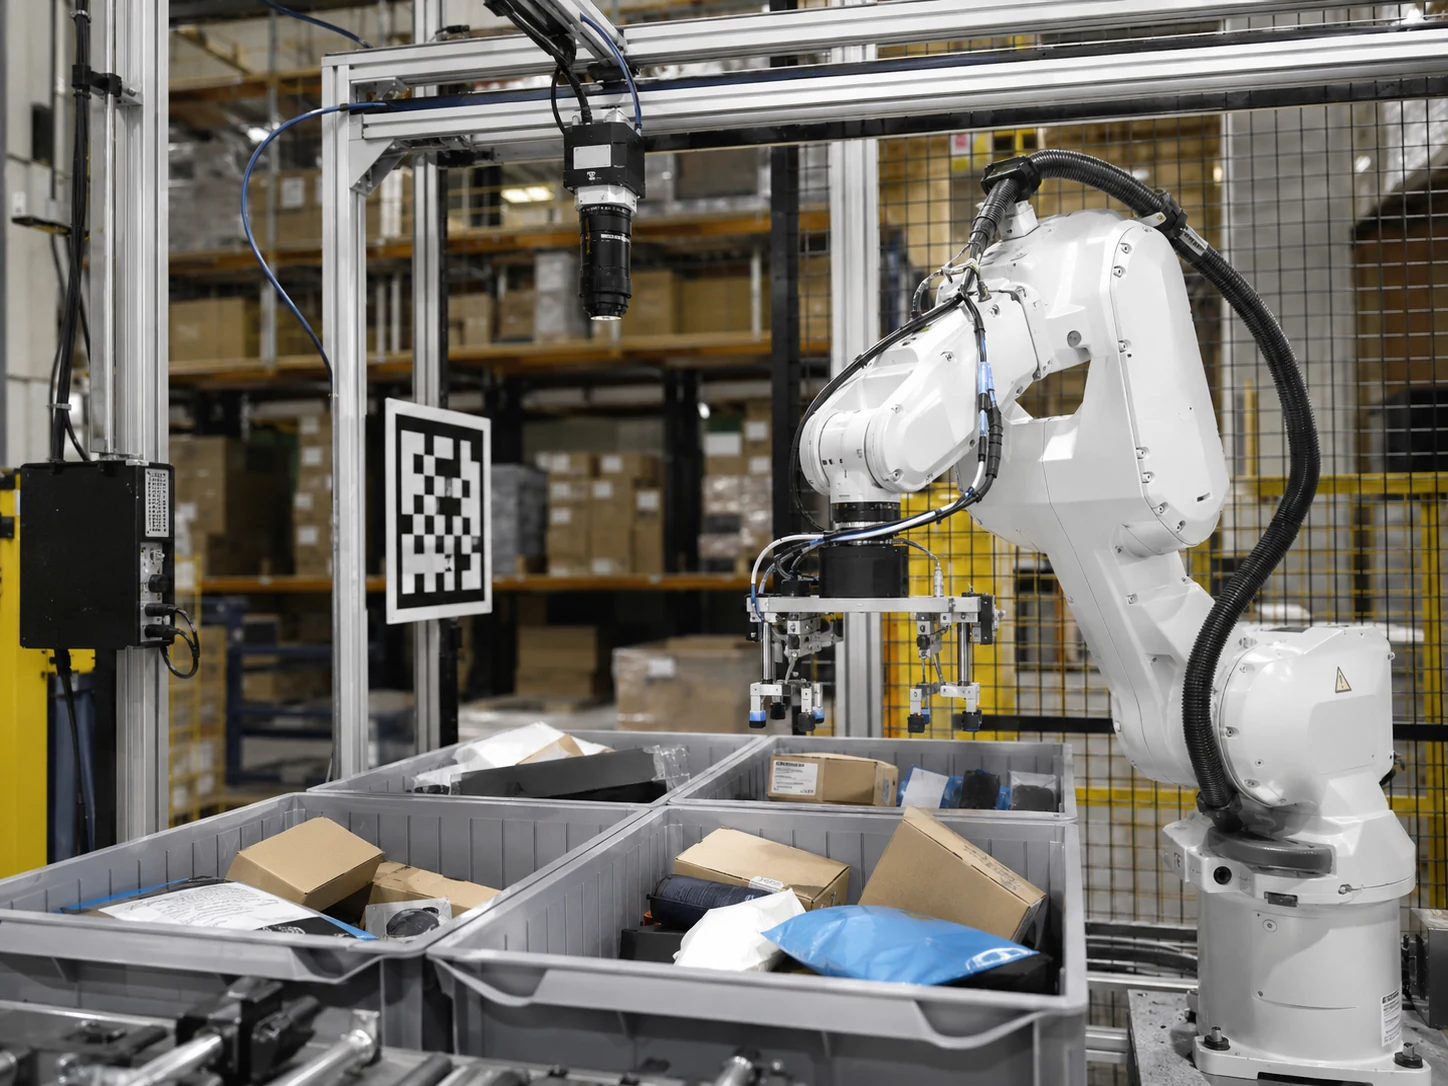
El guiado convierte posiciones de imagen al sistema correcto del robot y de la pieza.
Especifique la estación por criterios de aceptación, información de imagen y secuencia desde disparo hasta entrega del resultado.
Aplicaciones
Comparta defecto, muestras y condiciones de linea antes de fijar camara e iluminacion.
Detectar defectos antesFAQ de aplicacion
La ruta parte de objetivo, superficie, velocidad, tolerancia y salida.
Envie muestras buenas y malas, imagenes, tolerancia, velocidad de linea, espacio de montaje e interfaz de salida.
La ruta final depende de imagenes de muestra, velocidad, tolerancia y limites de instalacion.