
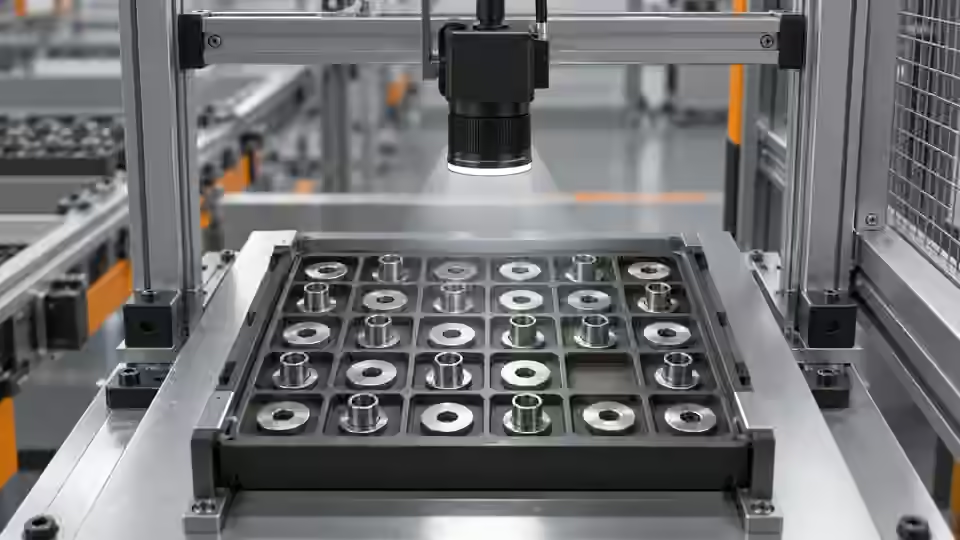
Tarea de inspección
La cámara debe resolver separaciones, no solo incluir la bandeja. En un ejemplo hipotético, 60 mm sobre 1200 píxeles dan 0.05 mm/px; una separación de 0.2 mm ocupa 4 píxeles antes del desenfoque óptico. Es cálculo de planificación, no exactitud demostrada. Pruebe la separación real tras montar el objetivo.
Requisitos y muestras de control
Indique número esperado y definición de una pieza física. Prepare llenado correcto, incompleto y piezas en contacto con respuestas contadas independientemente. La base cuenta regiones conectadas separadas, no objetos ocultos. Una región puede contener varias piezas juntas y una pieza brillante puede dividirse en varias regiones. Documente estos límites antes de elegir el umbral de recuento.
Elegir la configuración de cámara
Use cámara de área si toda la bandeja cabe en un fotograma disparado. Elija monocromo para siluetas y color solo si existe una exigencia cromática. El movimiento de alimentación requiere temporización de obturador global verificada o captura en reposo. Una cámara lineal exige reconstrucción por movimiento; no mejora automáticamente una bandeja estática.
Ejecutar el ensayo controlado
Antes de conectar una cámara en directo, trabaje con imágenes originales guardadas y un plano del útil. Registre dimensiones del sensor en píxeles, formato, objetivo, distancia de trabajo y entorno de adquisición. Inspeccionar un archivo importado demuestra únicamente el análisis de ese archivo; no prueba compatibilidad con la cámara, fiabilidad del disparo ni aceptación de una estación real. Confirme la ruta del dispositivo con el entorno instalado antes de enviar órdenes de adquisición.
- Mapee límite de bandeja y mínima separación permitida.
- Enfoque el plano ocupado con ajustes automáticos desactivados.
- Capture controles separados, incompletos y en contacto.
- Repita tras asentamiento y en extremos de bandeja.
Mapa del proceso
Cobertura y muestreo original determinan visibilidad de separaciones. Fotogramas nuevos en reposo sustentan la comparación.
- Original
- Útil
- Píxeles nativos
- Fotograma nuevo
Registrar las pruebas
Registre ancho de campo, ancho de imagen, píxeles de separación, exposición y reposo. Conserve dimensiones originales; una vista redimensionada no acredita los 4 píxeles. Registre piezas cortadas por el campo.
Pruebe físicamente mínima separación: misma pareja en centro y extremos ocupados, registrando posiciones. Con exposición fija compare espacio original, no máscara suavizada. Observe bordes separados y puente durante movimiento. Repita tras reposo conservando el fallo en movimiento. Si persiste unión, revise enfoque y resolución del objetivo antes de complejidad. Los4 píxeles hipotéticos solo sirven con pruebas separadas; cuatro borrosos no demuestran separación.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| N3: 3 piezas separadas | En este ejemplo se esperan 3 regiones | Comparar con recuento físico independiente |
| N2: 2 piezas separadas | En este ejemplo se esperan 2 regiones | Falta una; no cambiar el objetivo 3 |
| T3: 3 piezas en contacto | El número de regiones puede diferir de 3 | Revisión; regiones no equivalen a objetos |
Diagnosticar casos fallidos
El movimiento puede unir una separación y producir una región para dos piezas. El desenfoque hace lo mismo en reposo. Si se permiten solapamientos, más píxeles no revelan la pieza oculta.
Aislamiento del fallo
Compare separación nítida, borrosa y solapamiento físico. Solo la primera aporta regiones visibles independientes.
- Separación visible
- Separación borrosa
- Solapamiento
- Pieza cortada
Validar de forma independiente
Mantenga fijos ganancia, exposición y ajustes automáticos durante la comparación. Capture después del asentamiento mecánico y repita en los extremos permitidos de carga. Revise el original a tamaño nativo, no solo la vista reducida del navegador. Verifique que un disparo nuevo produce una identidad de fotograma nueva y que los fotogramas ausentes se notifican como fallos. Una imagen antigua, aunque nítida, no prueba el estado de la pieza actual.
La configuración supera esta comprobación si los controles separados siguen visiblemente separados en el rango declarado. Contactos y piezas cortadas quedan fuera de la garantía de recuento simple.
Evalúe carga de captura con eventos completos al ritmo de puesta en marcha. Cada solicitud necesita imagen nueva del estado correcto. Repetir bandeja quieta no prueba alimentación. Cambie contenido para detectar imágenes antiguas. Compare dimensiones completas y recortadas con mapa. Declare solapamientos y decida mejor separación, otra vista o reconocimiento verificado. Limite recuento simple a piezas visibles separadas. Entregue originales de espacio mínimo, extremos, movimiento y solapamiento pendiente con ajustes.
Continuar la revisión de ingeniería
Para la revisión de ingeniería, entregue originales, posiciones del útil, datos de cámara e interfaz y registro de captura. Deyi Vision puede revisar la configuración con estas pruebas. En el registro actual de capacidades, la ejecución local de OpenCV.js en el navegador sigue siendo un requisito de desarrollo. Mostrar un flujo no demuestra que sus nodos se ejecuten en el navegador.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Inspection resolution planningDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
Referencias de componentes y selección
- inspeccion visual automatizada
- camara industrial vision artificial
- iluminacion machine vision
- Lista de verificación del diseño del sistema de inspección visual
- ¿Qué es la visión artificial?
- sistemas de vision artificial
- Componentes del sistema de visión artificial
- ¿Cómo funciona un sistema de visión artificial?
- Inspeccion de pines en conector PCB
- lector codigo barras industrial
- Recuento: iluminación y límites de región
- Recuento: diagnosticar piezas unidas o divididas
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Presencia: aceptación e integración de línea
- Presencia: crear un flujo asistido por IA
- Presencia: configurar una cámara fiable
- Presencia: controlar iluminación y región
- Presencia: aislar las causas de falsos aprobados

