
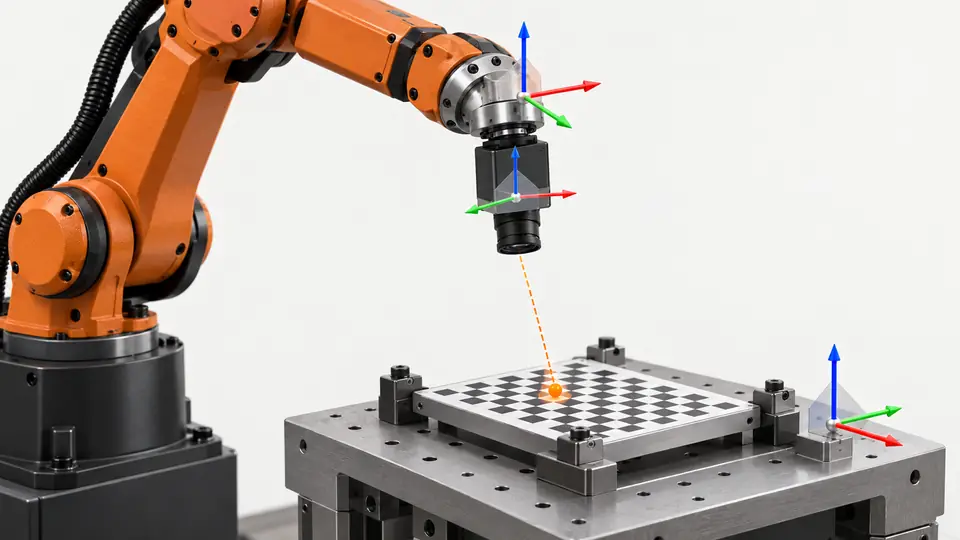
Problema y condiciones previas
Un residuo pequeño en puntos enseñados no demuestra recogida precisa fuera de ellos. El método corresponde a cámara fija y planoXY; sistemas 3D o cámaras móviles requieren otro modelo.
Preparación de la prueba
Use bandeja y plano de producción; confirme unidades, ejes y TCP. Reserve 9 posiciones independientes. El límite 0.20 mm es ilustrativo y debe adaptarse a la pinza.
Identifique disposición, marco robot y plano antes de elegir método. Es cámara fija XY plana, no solución completa 3D. Confirme píxeles o plano físico calibrado y marco base o usuario correcto. Registre unidades, ejes, TCP y revisión. Fije el objetivo a altura real de recogida. Otra altura causa errores espaciales, especialmente con perspectiva. Un modelo comercial igual no autoriza reutilizar calibración al sustituir cámara o bandeja.
Procedimiento
- Capture pares de coordenadas de visión y robot separados según el fabricante.
- Mantenga pieza y punto de recogida constantes y guarde C1.
- Coloque objetivos independientes en centro y esquinas.
- Compare la posición ordenada con la referencia; calcule sqrt(dx² + dy²) y conserve los signos de dx y dy.
- Realice recogidas y repita tras retirar y montar la bandeja dentro de su tolerancia.
Siga emparejamiento documentado y conserve posiciones correspondientes. Distribuya puntos por el campo, no solo centro. Revise pares: intercambios y marcos mezclados producen transformaciones plausibles pero incorrectas. Conserve datos y configuración. Reserve nueve puntos independientes sin realimentarlos al ajuste. Compare predicción con referencia física independiente y conserve diferencias XY con signo para observar traslación, giro y escala. Haga recogidas reales, no solo evaluación numérica.
Registro de prueba ilustrativo
Supuestos ilustrativos, no resultados medidos por Deyi. Sustituya los valores por sus propios registros de prueba aprobados.
| Campo del registro | Valor supuesto |
|---|---|
| Puntos de validación | 9 |
| Límite de aceptación propuesto | 0.20 mm |
| Intervalo de altura de pieza | 0 mm |
| Versión de calibración | C1 |
En un punto independiente, los errores supuestos dx = 0.12 mm y dy = 0.16 mm dan un error radial de 0.20 mm. Conserve componentes con signo y magnitud. Un punto exactamente en el límite propuesto requiere la regla acordada de redondeo e incertidumbre; no se acepta automáticamente. Pruebe esquinas y el plano real de recogida. Excluya del conjunto de validación los puntos usados para ajustar la transformación.
Calcule residuo radial por punto e informe máximo y patrón junto al promedio. Una media pequeña oculta un extremo fallido. Considere incertidumbre y repetibilidad de referencia; la coordenada transformada no es verdad independiente. El ejemplo toca el límite y exige regla acordada, no redondeo favorable. Derive límite de holgura, herramienta y aplicación, sin copiar 0.20 mm. Separe posición plana de orientación y altura.
Dos vistas del proceso
Validar la calibración mano-ojo en toda la bandeja — 1
La enseñanza crea una transformación; objetivos independientes y recogidas la comprueban fuera de esos puntos.
- Pares de puntos
- Transformación
- Objetivos independientes
- Recogidas
Validar la calibración mano-ojo en toda la bandeja — 2
El residuo de ajuste y el error real de recogida son controles distintos.
- Residuo enseñado
- Error de validación
- Resultado de recogida
Diagnóstico de fallos
- Un desplazamiento constante exige revisar TCP y origen antes de recalibrar.
- El error creciente en esquinas exige revisar distribución, imagen o modelo.
- Cambiar altura invalida el plano si el modelo no la compensa.
Aceptación y entrega
Cada posición independiente debe cumplir el límite acordado y permitir recogida real. Separe puntos enseñados y comprobados; registre bandeja, altura, TCP y versión. No se presenta un resultado medido.
Defina los límites de aceptación antes del ensayo y conserve las evidencias originales. Los ejemplos no acreditan las prestaciones de un modelo suministrado.
Acepte con presentaciones nuevas y herramienta productiva tras retirar el montaje de ajuste. Incluya bordes, altura y exclusiones. Marco, herramienta y calibración activos coinciden con lo aprobado. Repita referencia tras reinicio normal. Ante cambio de montaje, altura, herramienta o marco, determine qué repetir. Entregue pares, validación independiente, definiciones, residuos y recogidas reales. Un asistente del fabricante no acredita modos o precisión de Deyi.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilComprobado
- Knowledge database — EYE+ 5.4AsyrilComprobado
Referencias de componentes y selección
- Alimentación flexible y carga robotizada de piezas pequeñas
- guiado robotico con vision
- Flexible Feeding & Robot Loading · Referencia en inglés
- alimentador flexible robot
- Guía de selección de alimentadores flexibles
- Robot guidance para pick and place
- Ajustar recetas de alimentación flexible con ensayos controlados
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura
- Visión artificial 2D y 3D
- camara 3D vision artificial

