Problema y condiciones previas
Decodificar correctamente no garantiza expulsar la pieza correcta. Use un identificador independiente, un recorrido medido y confirmación en el rechazo. Verifique encoder e interfaces del equipo elegido.
Preparación de la prueba
Suponga 800 mm entre cámara y rechazo, 400 mm/s constantes y 100 ms de respuesta del actuador. El viaje dura 2 s; quedan 1.9 s ilustrativos antes de reservar margen adicional. No son especificaciones del equipo.
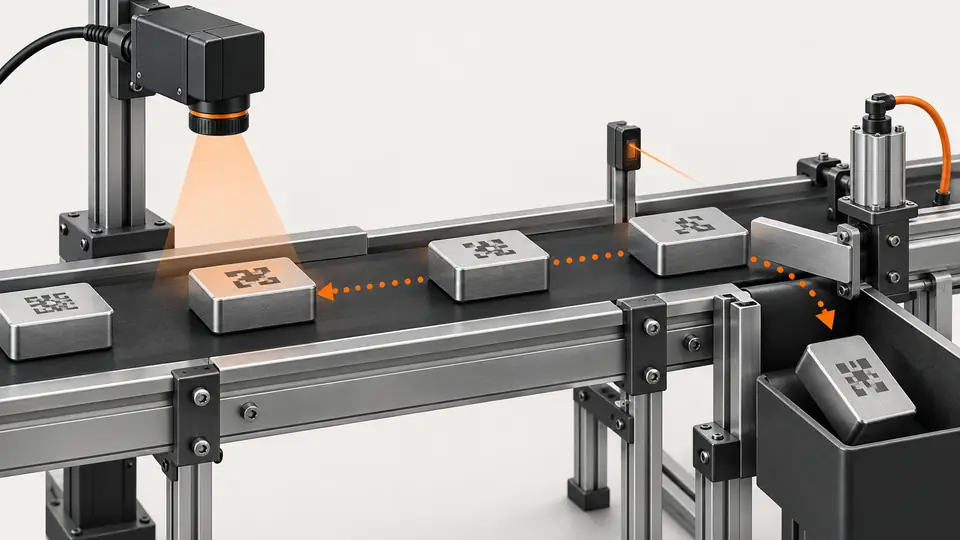
Revise el recorrido desde detección hasta rechazo antes de calcular. Registre referencia de posición, captura, disponibilidad de decisión y contacto del actuador. Mida el recorrido efectivo, no una diagonal del dibujo. Confirme velocidades, separación mínima y deslizamiento posible. Use seguimiento temporal solo con supuestos mantenidos y probados. El encoder también supone movimiento definido, unidades conocidas y pieza asociada a ese movimiento. Ningún método identifica automáticamente una pieza que desliza.
Procedimiento
- Cree el evento en el sensor de entrada y vincule la captura al identificador.
- Mida la distancia del encoder y defina huecos y piezas muy próximas.
- Encole decisiones con posición objetivo, conservando identidad durante cambios de velocidad.
- Anticipe la orden según la respuesta medida y registre confirmación del rechazo.
- Pruebe códigos ilegibles, resultados tardíos, parada y reinicio; un resultado vencido nunca pasa a la siguiente pieza.
Cree una entrada por disparo con identidad y posición inicial y vincule allí la lectura. Alterne muestras buenas y rechazables con separación prevista para descubrir desplazamientos de asociación. Observe llegada, orden, actuación y confirmación por separado. Una lectura correcta tardía no cancela el rechazo de otra pieza. Mida salidas mediante instrumentación o trazas, no actualización de pantalla. Repita en extremos de velocidad y aceleraciones permitidas. Mantenga entradas para todas las piezas en tránsito; un solo retardo compartido no basta.
Registro de prueba ilustrativo
Supuestos ilustrativos, no resultados medidos por Deyi. Sustituya los valores por sus propios registros de prueba aprobados.
| Campo del registro | Valor supuesto |
|---|---|
| Distancia de recorrido | 800 mm |
| Velocidad del transportador | 400 mm/s |
| Plazo de decisión | 1.9 s |
| Identificador del disparo | T200 |
La orden a 1.9 s supone velocidad constante y un retardo medido de 100 ms. Si baja de 400 a 320 mm/s, recorrer 800 mm tarda 2.5 s: el temporizador anterior actúa 0.5 s antes. Con seguimiento por encoder, asocie la decisión a una posición de pieza y verifique unidades de cuenta y reinicio. Si se pierde el seguimiento, aplique la contención acordada; nunca emita un rechazo sin pieza asignada.
Distancia/velocidad da viaje nominal, no presupuesto completo. Reste retardo medido y margen acordado para obtener el plazo de orden y compare con la última decisión disponible. Transferencia, proceso y cola consumen presupuesto. Aplique la disposición tardía a la identidad afectada. En encoder, use unidades verificadas y guarde cuentas de disparo, objetivo y salida real. Trate reinicio y desbordamiento conforme al diseño. No conserve objetivos anteriores tras reiniciar sin recuperación de posición validada.
Dos vistas del proceso
Seguir el resultado de lectura hasta el rechazo correcto — 1
Un identificador une captura, posición, decisión y retirada confirmada.
- Sensor de entrada
- Captura
- Cola de posiciones
- Confirmación
Seguir el resultado de lectura hasta el rechazo correcto — 2
El cálculo constante sirve para planificar; variar velocidad exige posición comprobada y gestión independiente de vencimientos.
- Estimación temporal
- Seguimiento de posición
- Resultado vencido
Diagnóstico de fallos
- Un retardo fijo se desvía cuando cambia la velocidad.
- La falta de confirmación debe generar fallo, no una expulsión registrada como correcta.
- Un resultado tardío sigue la política acordada de retención o rechazo.
Aceptación y entrega
Compruebe identificadores en cámara y rechazo para cada ensayo. Repita velocidades mínima, máxima y reinicio; registre error de posición y margen. Establezca límites con tiempos medidos. Calcule los límites de producción a partir de tiempos medidos, no del ejemplo de 1,9 s.
Defina los límites de aceptación antes del ensayo y conserve las evidencias originales. Los ejemplos no acreditan las prestaciones de un modelo suministrado.
La aceptación requiere destino físico, no solo una llamada correcta. Compare cada decisión prevista con trayectoria y sensor de rechazo. Introduzca resultado ausente, tardío, pérdida de encoder y reinicio controladamente. Verifique contención y ausencia de decisiones antiguas en piezas posteriores. Defina respuesta al sensor ausente o contradictorio; confirmar una orden no demuestra retirar la pieza. Entregue distancias, retardo medido, seguimiento, fallos y trazas. Los valores supuestos no se copian a producción sin medir la instalación.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- DataMan 360 Reference ManualCognexComprobado
- Acquisition Timing InformationBaslerComprobado
Referencias de componentes y selección
- Lector de Códigos de Barras para Líneas de Manufactura
- Sistema de inspección de etiquetas y códigos de barras de embalaje
- trazabilidad codigo de barras
- lector codigo barras industrial
- Guía de selección de lectores de códigos de barras industriales
- ¿Qué es la lectura de códigos de barras DPM?
- DPM Lectura de códigos en piezas metálicas reflectantes
- Trazabilidad de etiqueta y barcode en empaque
- Lectura DPM en piezas metalicas
- Cognex DataMan Alternative · Referencia en inglés
- alternativa lector de código de barras Datalogic
- Omron Microscan Barcode Alternative · Referencia en inglés
- Zebra Fixed Scanner Alternative · Referencia en inglés
- Logistics Barcode Sorting · Referencia en inglés
- Printing and Label Inspection · Referencia en inglés
- EAN-13: aceptación en línea
- EAN-13: decodificación y reglas de datos
- Trazabilidad EAN-13: muestreo de cámara
- EAN-13: iluminación y zonas mudas
- EAN-13: duplicados y lecturas ausentes
- Varios códigos: reglas de región y control de duplicados
- Comparar texto OCR, código de barras y datos de lote