
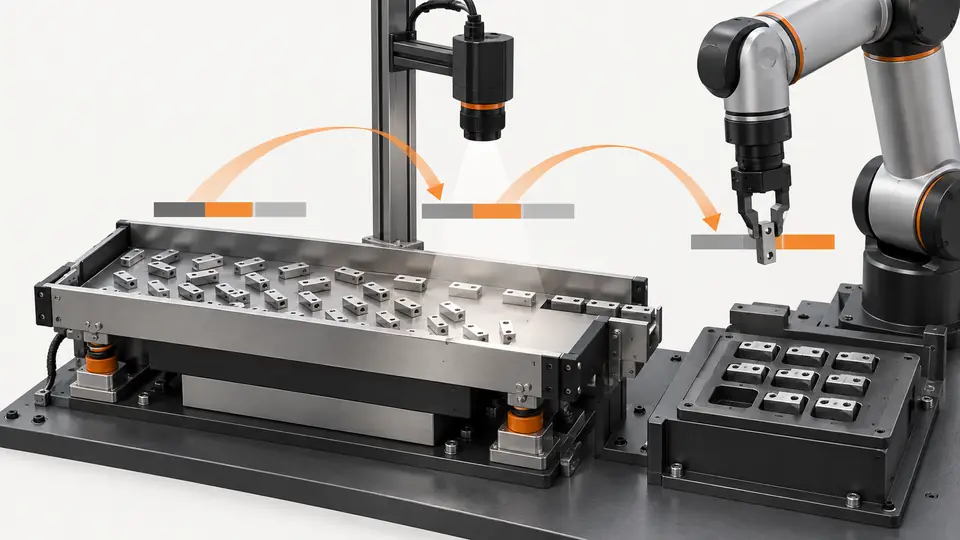
Problema y condiciones previas
Las velocidades nominales no predicen la producción de la estación. Mida el intervalo entre recogidas terminadas y los tramos que bloquean la siguiente, con pinza real y carga representativa.
Preparación de la prueba
El ejemplo secuencial supone 500 ms de vibración, 200 ms de estabilización, 80 ms de captura/análisis y 400 ms de recogida: 1180 ms, unos 50.8 ciclos/min. Excluye reposición, fallos y paradas; no es producción medida.
Defina límites desde control, no rendimiento publicitario. Inicio de vibración a siguiente inicio permitido es un límite útil, pero el objetivo es entrega correcta. Registre carga, recorrido, herramienta e inspección. Confirme inmovilidad de bandeja y entrada del robot. Solapamientos requieren secuencia y colisiones revisadas. Una cámara rápida no ayuda si espera o movimiento limitan y captura no está en la ruta crítica. Vincule ajustes y tiempos a una configuración.
Procedimiento
- Registre inicio y fin de vibración, exposición, coordenadas listas, petición y recogida terminada.
- Mantenga un identificador de ciclo y separe espera de trabajo.
- Repita con ocupación baja, nominal y alta.
- Compruebe solapamientos reales sin vibrar durante exposición ni perturbar la recogida.
- Cambie el mayor retraso controlable y repita incluyendo fallos y reposición.
Instrumente inicio y fin de vibración, estabilización, adquisición, detección, petición, recogida y transferencia, con confirmaciones disponibles. Use reloj monótono en host. Relacione relojes distintos o mida externamente; no reste tiempos sin alinear. Distinga espera de condición, comunicación y retardo fijo. Registre ausencia de candidato y fallo. Repita carga representativa, no solo primera recogida favorable. El tiempo mostrado puede omitir captura, comunicación y cola.
Registro de prueba ilustrativo
Supuestos ilustrativos, no resultados medidos por Deyi. Sustituya los valores por sus propios registros de prueba aprobados.
| Campo del registro | Valor supuesto |
|---|---|
| Intervalo de vibración | 500 ms |
| Intervalo de estabilización | 200 ms |
| Intervalo de captura y análisis | 80 ms |
| Intervalo de recogida | 400 ms |
Mida desde el inicio de vibración hasta el siguiente inicio permitido y conserve tiempos por etapa. La suma ilustrativa de 1180 ms solo vale con cuatro etapas secuenciales. No reste solapamientos sin una secuencia medida y una revisión de colisiones que los permitan. Informe piezas transferidas correctamente por tiempo real de producción aparte de los ciclos teóricos. Incluya recogidas fallidas, reposición y recuperación en la medición productiva.
Trace etapas medidas y encuentre la que impide reiniciar. La suma secuencial es 1180 ms. Con solapamiento permitido use tiempo real del diagrama, no suma ni resta estimada. Compare trazas. Informe distribución y máximo observado, no solo mínimo. Separe inversa teórica y entregas reales. Fallos, escasez, reposición y recuperación reducen producción pese a tiempo nominal rápido. Declare pérdidas incluidas en cada cifra.
Dos vistas del proceso
Medir juntos los ciclos del alimentador, cámara y robot — 1
La secuencia permite sumar; los tiempos medidos determinan el solapamiento admisible.
- Vibración
- Estabilización
- Captura
- Recogida
Medir juntos los ciclos del alimentador, cámara y robot — 2
Separe trabajo, espera y solapamiento; informe piezas terminadas, no frecuencia de imágenes.
- Trabajo activo
- Espera
- Solapamiento permitido
Diagnóstico de fallos
- Una media rápida puede ocultar ciclos largos; inspeccione eventos lentos.
- No sume dos veces tramos solapados; use marcas temporales.
- Reducir estabilización creando falsos candidatos no mejora el proceso.
Aceptación y entrega
Acepte tasa de recogidas, fallos y esperas durante la prueba acordada. Conserve tiempos y rango de carga. 50.8/min solo ilustra una secuencia supuesta.
Defina los límites de aceptación antes del ensayo y conserve las evidencias originales. Los ejemplos no acreditan las prestaciones de un modelo suministrado.
Valide cambios con secuencia completa y cargas nuevas. Menos estabilización exige detección y agarre; menos espera, estado receptor correcto. No quite interbloqueos necesarios por su duración. Repita original y conserve ambos diagramas. Entregue límites, reloj, solapamientos, paradas excluidas y entregas. Acuerde aceptación con fallos y reposición antes. 50.8 ciclos/min es teoría secuencial, no capacidad medida Deyi.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilComprobado
- Asyril AcademyAsyrilComprobado
Referencias de componentes y selección
- Alimentación flexible y carga robotizada de piezas pequeñas
- Flexible Feeding & Robot Loading · Referencia en inglés
- alimentador flexible robot
- Guía de selección de alimentadores flexibles
- Robot guidance para pick and place
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura

