
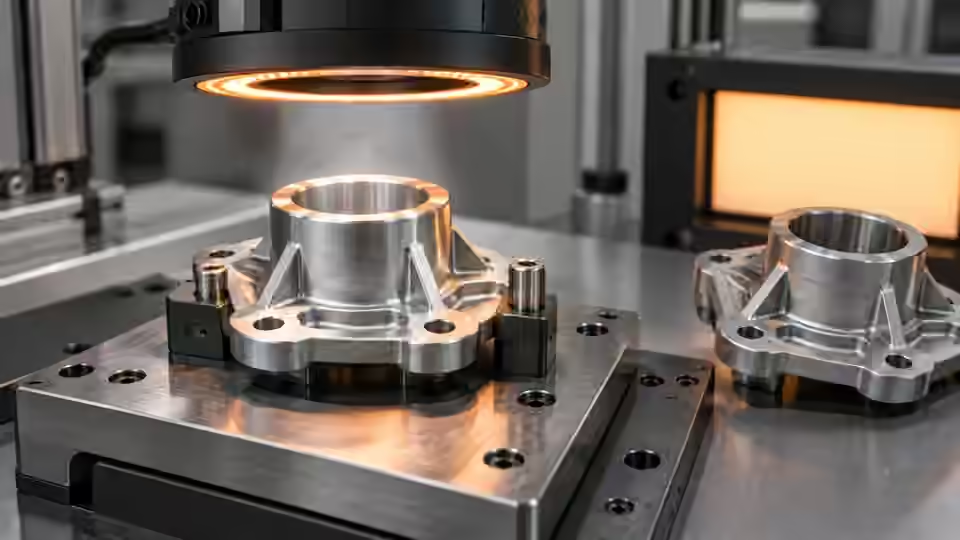
Tarea de inspección
El centro puede variar con la pieza quieta porque cambia la máscara. Elija luz para un rasgo estable bajo orientación y superficie previstas. Use centro de silueta solo si es la referencia deseada. Un brillo no es un centro físico fiable.
Requisitos y muestras de control
Defina si necesita comprobar posición en píxeles o generar una orden de movimiento calibrada. La base simple comprueba el centro horizontal de un único objetivo oscuro separado. No certifica posición vertical, giro, altura ni recogida robótica. Prepare objetivo único, ausencia y varios objetivos; conserve el origen original y centros anotados independientemente.
Elegir la configuración de cámara
Use cámara de área fija para un plano estable y un rasgo observable. Considere obturador global si la pieza se mueve al capturar. Si altura o solapamiento afectan la recogida, evalúe profundidad verificada en vez de interpretar un centro 2D como pose 3D. La transformación cámara-robot y la calibración de herramienta son independientes de la localización de imagen.
Ejecutar el ensayo controlado
Compare las luces con las mismas piezas reales y mantenga fijos cámara, exposición y posición del objetivo. Defina la región de interés en coordenadas de la imagen original e incluya todas las posiciones de carga permitidas. Recortar elimina fondo irrelevante, pero no recupera un objetivo invisible. Compruebe el fotograma completo antes de reducir la región, especialmente si el útil o la pieza pueden moverse.
- Fije la pieza y compare luces accesibles.
- Superponga máscaras y centros sobre originales.
- Pruebe giro permitido y recorte deliberado del borde.
- Guarde luz con mapa explícito al original.
Mapa del proceso
Luz define máscara; región y mapa preservan referencia de centro.
- Imagen completa
- Control de luz
- Región
- Objetivo visible
Registrar las pruebas
Registre desplazamiento por luz, área y contacto de borde. Compare referencia independiente. Etiquete coordenadas locales y originales; difieren sin movimiento físico.
Ensaye luz con pieza fijada en posición conocida y exposición constante. Sobre originales muestre referencia independiente, máscara y centro. Registre desplazamiento y partes que entran/salen: una punta larga altera mucho centro aunque cuerpo siga igual. Revise sombras y reflejos antes de atribuir deriva. Sin contorno estable elija otro dato visible o configuración.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| X32: objetivo único visible | Centro original ilustrativo x = 32 px | Ventana de ejemplo: 28–35 px; no tolerancia robótica |
| X26: objetivo único visible | Centro original ilustrativo x = 26 px | Fuera de la ventana horizontal de ejemplo |
| M: varios u ocultos | Sin centro único observable | Revisión; no inferir orden de movimiento |
Diagnosticar casos fallidos
Una sombra unida desplaza centro; una punta cortada lo cambia de otro modo. Reducir región oculta la causa. Corrija luz o visibilidad antes de ampliar ventana.
Aislamiento del fallo
Compare contorno estable, sombra y punta cortada. Una pose física produce centros distintos.
- Contorno estable
- Sombra
- Punta cortada
- Reflejo
Validar de forma independiente
Cambie una sola variable de iluminación por ensayo: geometría, intensidad o protección frente a luz ambiental. Compare contraste original, saturación y máscara antes de modificar el umbral de decisión. Guarde las configuraciones satisfactorias y las fallidas. La opción útil separa las clases relevantes bajo la variación permitida; no basta con una muestra visualmente agradable.
Con pieza fija cumpla repetibilidad definida por proyecto. No deduzca ángulo único de un centro rotacionalmente simétrico.
Repita orientaciones y bordes. Simetría da centro sin ángulo único: pose limitada, no completa. En asimétricas mantenga punto físico, no brillo o región mayor. Preserve mapa y original en cada borde. Llevar centro recortado dentro de ventana no repara visibilidad. Explique admisión/rechazo con superposiciones. Valide piezas nuevas dentro de acabado y orientación declarados; ambigüedad permanece en estado.
Continuar la revisión de ingeniería
Entregue disposición de luces, coordenadas de región, originales y máscaras. Explique si necesita una silueta o un detalle superficial antes de elegir iluminación y óptica de Deyi Vision. No redimensione el recorte de forma oculta; toda conversión de coordenadas o escala debe quedar explícita en el flujo guardado.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Machine vision lighting basicsDeyi VisionComprobado
- Image thresholdingOpenCVComprobado
- 2D and 3D machine vision selectionDeyi VisionComprobado
Referencias de componentes y selección
- guiado robotico con vision
- alimentador flexible robot
- Visión artificial 2D y 3D
- Robot guidance para pick and place
- Flexible Feeding & Robot Loading · Referencia en inglés
- Guía de selección de alimentadores flexibles
- Alimentación flexible y carga robotizada de piezas pequeñas
- Ajustar recetas de alimentación flexible con ensayos controlados
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura
- camara 3D vision artificial

