
Ruta en espanol
Preparar imagenes de muestras buenas y malas
Ruta de producto
Esta pagina organiza la seleccion segun objetivo de inspeccion, muestras, FOV, distancia de trabajo, velocidad de linea e interfaz.
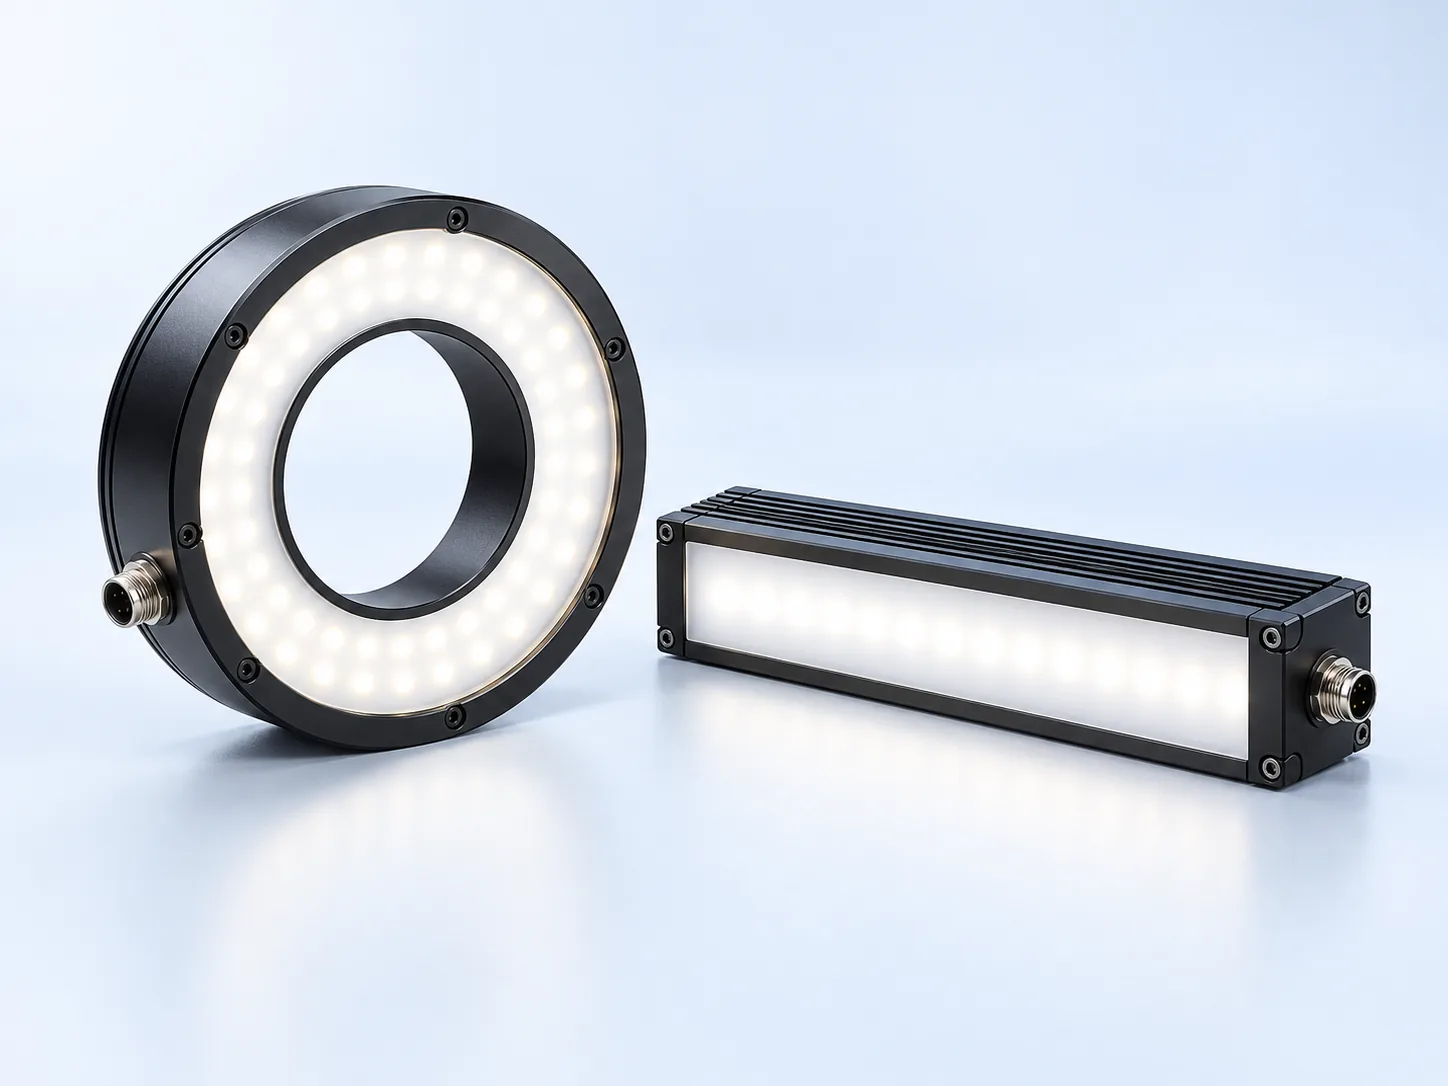
iluminacion machine vision
La iluminación debe separar el rasgo buscado del fondo, además de aportar luz. Compare geometría, longitud de onda y sincronización de exposición o destello con piezas buenas, defectuosas y límite, incluyendo variaciones de acabado.
Preparar imagenes de muestras buenas y malas
Definir FOV, distancia, tolerancia y velocidad
Revisar iluminacion, optica, trigger e interfaz juntos
Deyi Vision revisa objetivo, superficie, movimiento, optica, iluminacion, trigger e integracion antes de recomendar la ruta de componentes.
Eliminar un reflejo solo ayuda si el defecto sigue visible. Compare imágenes sin polarización y con polarización cruzada de las mismas superficies buenas y rayadas.Prueba A/B de polarización contra reflejos
Flujo de seleccion
Aclare objetivo, restricciones, ruta de componentes y validacion con muestras.
Matriz de decision
iluminacion machine vision
(English)
Preparar imagenes de muestras buenas y malas / Definir FOV, distancia, tolerancia y velocidad
Aplicaciones relacionadas
Defina piezas buenas, defectuosas, límite y las consecuencias de una decisión errónea.
Especifique la estación por criterios de aceptación, información de imagen y secuencia desde disparo hasta entrega del resultado.
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Original en inglésLa trazabilidad vincula el código leído con la pieza correcta y el registro esperado.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Original en inglésGuias relacionadas
La inspección de rayones en metales reflectantes generalmente falla cuando la luz crea deslumbramiento en lugar de un contraste defectuoso.
Utilice una cámara de escaneo de área cuando la pieza pueda detenerse, detenerse en una estación de indexación o capturarse en un cuadro.
Elija iluminación de visión artificial demostrando primero el contraste en el defecto real.
Un sistema de visión artificial es una cadena de señales: la plantilla que sujeta el trabajo y el gatillo presentan la pieza, la iluminación crea contraste, la lente y la cámara capturan la evidencia, el software toma la decisión y el controlador/E/S envía el resultado.
Se debe seleccionar un lector de códigos de barras industrial fijo a partir de la muestra de código del peor de los casos, no de la mejor etiqueta impresa.
Un proveedor de visión artificial es ideal cuando puede convertir la evidencia de muestra en una ruta completa: cámara, lente, iluminación, lector, 3D, controlador, I/O y prueba de aceptación.
Se debe seleccionar una cámara industrial para visión artificial a partir de la física de inspección: FOV, característica más pequeña, velocidad de movimiento, tipo de obturador, tamaño del sensor, ruta de la lente, interfaz, tiempo de disparo e iluminación.
Utilice la luz de fondo cuando la decisión dependa del contorno, borde, agujero o silueta del hueco.
Utilice un anillo de luz para una inspección general cuando la pieza no sea muy reflectante y el espacio de montaje sea limitado.
Los tipos de iluminación de visión artificial deben seleccionarse según la señal que necesita crear: silueta, textura de superficie, sombra rayada, contraste impreso, control de resaltado reflectante o uniformidad de escaneo de líneas.
Un lector de códigos de barras para fabricación debe seleccionarse según la tasa de lecturas correctas de producción y los requisitos de integración, no solo según la marca del escáner.
Elija el lector industrial según muestras reales del código y condiciones de producción: tipo de código, tamaño de módulo, calidad de impresión o marcado, velocidad, distancia, iluminación, disparo y protocolo de salida.
La lectura del código de barras DPM debe planificarse a partir de la parte marcada, no solo del tipo de código.
Se debe planificar la configuración de un lector de códigos de barras de montaje fijo desde el objetivo de tasa de lecturas correctas hacia atrás.
Una inspección visual útil RFQ debería definir la decisión de producción, no solo solicitar el precio de la cámara.
La distancia de trabajo es la distancia física entre la lente y la pieza.
La configuración de iluminación de una cámara de escaneo lineal debe diseñarse primero teniendo en cuenta la velocidad y la exposición del material.
El precio de la cámara de escaneo lineal depende de la ruta de inspección completa, no solo del cuerpo de la cámara.
Una cámara de escaneo lineal con entrada de codificador es útil cuando la velocidad del material cambia o la geometría de la imagen debe permanecer estable.
Diseñe desde la decisión de qué piezas deben expulsarse por defecto hacia los requisitos de equipo.
Una prueba de aceptación de visión artificial debería proporcionar evidencia de producción repetible, no solo una imagen de demostración exitosa.
Un sistema de inspección de etiquetas y códigos de barras debe reducir 3 pérdidas habituales: etiqueta incorrecta, envío sin lectura del código y temporización de rechazo fallida.
La lectura del código DPM en metal reflectante debe seleccionarse a partir de piezas marcadas reales, no de capturas de pantalla.
Dimensione el sistema de inspección de película rollo a rollo a partir del ancho útil, el contraste de defectos y la velocidad máxima.
La inspección visual de alimentos y bebidas debe separar 4 comprobaciones: presencia del tapón, posición de la etiqueta, legibilidad del código de fecha y salida de rechazo.
La iluminación de visión artificial crea contraste antes de que se ejecute el software.
Para XIMEA, revise primero espacio con conectores, interfaz, consumo y disipación del modelo concreto.
En Vision & Control compare la combinación de óptica, luz y sensor dentro del espacio disponible.
Una propuesta de integración Visiontechnik supone responsabilidades distintas de una lista de componentes.
Compare alternativas a KEYENCE por el trabajo completo: herramientas, interfaz de operador y entrega de resultados al PLC.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Original en inglésCompare iluminación OPT por geometría efectiva, longitud de onda, cobertura y control.
Map fixed-mount barcode reader requirements to code type, speed, lighting and traceability constraints.
Original en inglésReview Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Original en inglésDistinga sensores de inspección y lectores SICK, y su función dentro de la instalación.
Al comparar lectores Datalogic, revise códigos, marcado, distancia y tratamiento actual del resultado.
Use Zebra scanner reference requirements to confirm code size, motion speed, lighting and mounting constraints.
Original en inglésTranslate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Original en inglésCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Original en inglésUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Original en inglésMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Original en inglésCompare cámaras Baumer por sensor, obturador, formato de píxel y disparo del modelo exacto.
Convierta una lista MaxxVision en modelos, interfaces, ópticas y accesorios concretos.
Compare la compra a Stemmer Imaging con una lista completa de cámara, óptica, luz, capturadora y controladores.
Compare Banner-style vision sensors with smart cameras, lighting and compact pass/fail inspection routes.
Original en inglésPlan barcode reader selection for Omron Microscan-style DPM, label and traceability requirements.
Original en inglésPara comparar Balluff, registre la referencia completa, óptica, iluminación y función de comunicación.
Los valores de las especificaciones conservan el inglés de la fuente original. English
| Modelo | Parámetro | Valor | Fuente de especificaciones |
|---|---|---|---|
| DY-RS3475-W | Potencia | 2W | Modelo de referencia: CST-RS3475-W Proveedor: CSTMV / KST Fuente de especificaciones |
| DY-RS3475-W | Abertura de la luz | 34mm outer / 10mm inner / 19mm height | Modelo de referencia: CST-RS3475-W Proveedor: CSTMV / KST Fuente de especificaciones |
| DY-RS3475-W | Temperatura de color | 6000-10000K | Modelo de referencia: CST-RS3475-W Proveedor: CSTMV / KST Fuente de especificaciones |
| DY-RS3475-W | Entorno de uso | 0-40 C | Modelo de referencia: CST-RS3475-W Proveedor: CSTMV / KST Fuente de especificaciones |
RFQ en espanol
Envie imagenes de muestra, velocidad de linea, tolerancia y el defecto actual. Lo convertimos en una ruta tecnica.
Enviar RFQ tecnicoFAQ
Confirme pieza, defecto, tolerancia, FOV, distancia de trabajo, velocidad, interfaz y modelo de referencia actual.
Fotos o videos, muestras OK/NG, hardware actual, limites de montaje y criterios de aceptacion hacen mas estable la seleccion.
Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.
Ruta para rayas, rebabas, golpes y superficies metalicas reflectivas con seleccion basada primero en iluminacion.
Ruta para verificar presencia, orientacion y riesgo de pin doblado con camara, lente e iluminacion controlada.
Ruta para presencia de etiqueta, read rate de barcode y trazabilidad en conveyors de empaque.
Ruta para leer DPM barcode en piezas mecanizadas o laser-marked con contraste superficial dificil.
Ruta para battery tab, soldadura y altura cuando el contraste 2D no prueba la geometria.
Ruta para defectos continuos en film, textil o papel con line scan camera y line lighting.
Ruta para checks dimensionales rapidos en piezas estampadas, mecanizadas o moldeadas con instant measuring systems.