
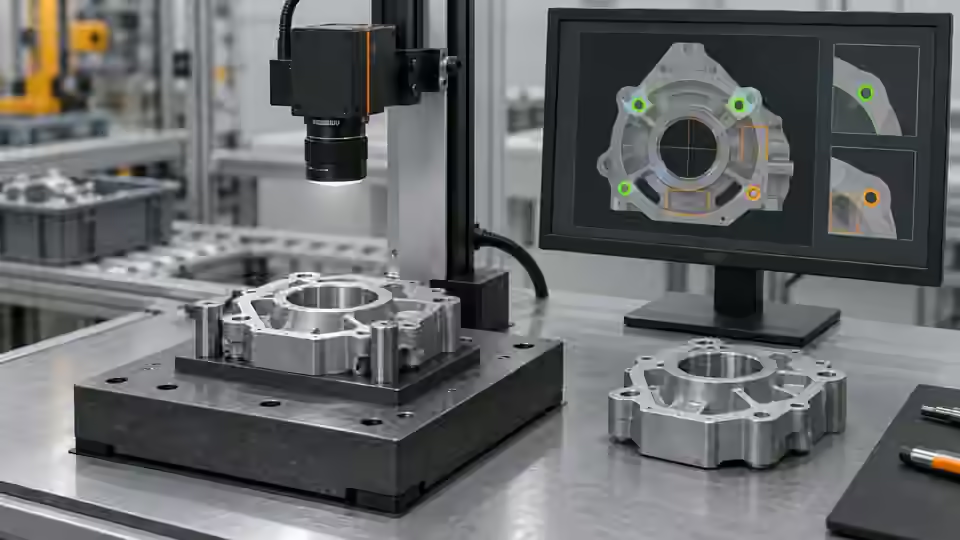
Tarea de inspección
La base encuentra regiones oscuras, exige un objetivo y comprueba centro horizontal. La ventana ilustrativa28–35 px acepta x = 32 px y rechaza x = 26 px; no es tolerancia robótica. La IA ayuda a segmentar, pero no amplía aceptación física sin aprobación humana.
Requisitos y muestras de control
Defina si necesita comprobar posición en píxeles o generar una orden de movimiento calibrada. La base simple comprueba el centro horizontal de un único objetivo oscuro separado. No certifica posición vertical, giro, altura ni recogida robótica. Prepare objetivo único, ausencia y varios objetivos; conserve el origen original y centros anotados independientemente.
Elegir la configuración de cámara
Use cámara de área fija para un plano estable y un rasgo observable. Considere obturador global si la pieza se mueve al capturar. Si altura o solapamiento afectan la recogida, evalúe profundidad verificada en vez de interpretar un centro 2D como pose 3D. La transformación cámara-robot y la calibración de herramienta son independientes de la localización de imagen.
Ejecutar el ensayo controlado
Construya primero la base observable más pequeña antes de pedir cambios a la IA. Fije imagen original, región, respuesta esperada e identidad del entorno; inspeccione salidas intermedias, no solo el indicador final. El enfoque actual de Deyi Vision permite comparar candidatos con datos de desarrollo versionados. Una sugerencia de IA es una propuesta revisable, no una tolerancia aprobada por el operador ni una medición física validada.
- Revise regiones y exija objetivo único visible.
- Mapee centro al original.
- Compare un candidato con la base fija.
- Revise ausencia y multiplicidad sin adivinar centro.
Mapa del proceso
Selección y unicidad preceden al control horizontal; comparar candidatos no aprueba significado de coordenadas.
- Datos fijos
- Base
- Candidato
- Revisión humana
Registrar las pruebas
Guarde número, x original, mapa y decisión horizontal. Declare que no evalúa y, giro ni altura. No complete campos de pose ausentes con cero.
Pruebe lógica aparte con centros conocidos: interior, límites y exterior del ejemplo. Verifique convención inclusiva/exclusiva guardada, no color. Sin o con varios objetivos, no reutilice centro previo ni elija región arbitraria. Mantenga cantidad y rango como salidas separadas antes de combinarlas, distinguiendo ambigüedad y desplazamiento válido.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| X32: objetivo único visible | Centro original ilustrativo x = 32 px | Ventana de ejemplo: 28–35 px; no tolerancia robótica |
| X26: objetivo único visible | Centro original ilustrativo x = 26 px | Fuera de la ventana horizontal de ejemplo |
| M: varios u ocultos | Sin centro único observable | Revisión; no inferir orden de movimiento |
Diagnosticar casos fallidos
Una pareja unida o región equivocada da centro plausible. Unicidad requiere pruebas visibles, no número conveniente. Una predicción no autoriza movimiento.
Aislamiento del fallo
Compare objetivo único con unidos, ausentes y ambiguos. Solo localización válida produce píxeles.
- Único
- Unidos
- Ausente
- Ambiguo
Validar de forma independiente
Compare la base sin cambios y un candidato con las mismas muestras de desarrollo. Mantenga fallos y resultados inconclusos en el denominador. Incorpore imágenes difíciles a un conjunto de revisión limitado, pero deje las etiquetas predichas sin confirmar hasta que las revise una persona. Si el modelo requiere servicio local o envío autorizado de imágenes, la falta de esa capacidad debe detener la ejecución, sin sustituir el entorno de forma oculta.
Evalúe error contra anotaciones independientes y conserve casos invisibles. Separe una futura pose calibrada con sus dependencias y aceptación.
Evalúe IA por identidad física. Superponga máscaras y explique píxeles que cambian centro; confirme objetivo, no fijación o pareja. Preserve mapa y respuestas. Nuevo modelo requiere capacidad instalada, preprocesado, coordenadas y validez. Ángulo/altura ausentes no son cero y regla horizontal no hereda aprobación de movimiento. Fije semántica de campos faltantes y valide centros/ambigüedad antes de pose robótica aparte.
Continuar la revisión de ingeniería
Guarde grafo, parámetros, dependencias y comparación de desarrollo. Mantenga las respuestas de aceptación independiente fuera del acceso de ajuste de la IA. Un paquete de revisión aporta pruebas, pero no constituye una entrega ejecutable completa ni acredita aprobación. La ejecución en navegador, la calidad de modelos en nube y la activación de paquetes requieren capacidades verificadas por separado.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Visual inspection system design checklistDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
- 2D and 3D machine vision selectionDeyi VisionComprobado
Referencias de componentes y selección
- guiado robotico con vision
- alimentador flexible robot
- Visión artificial 2D y 3D
- Robot guidance para pick and place
- Flexible Feeding & Robot Loading · Referencia en inglés
- Guía de selección de alimentadores flexibles
- Alimentación flexible y carga robotizada de piezas pequeñas
- Ajustar recetas de alimentación flexible con ensayos controlados
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura
- camara 3D vision artificial

