
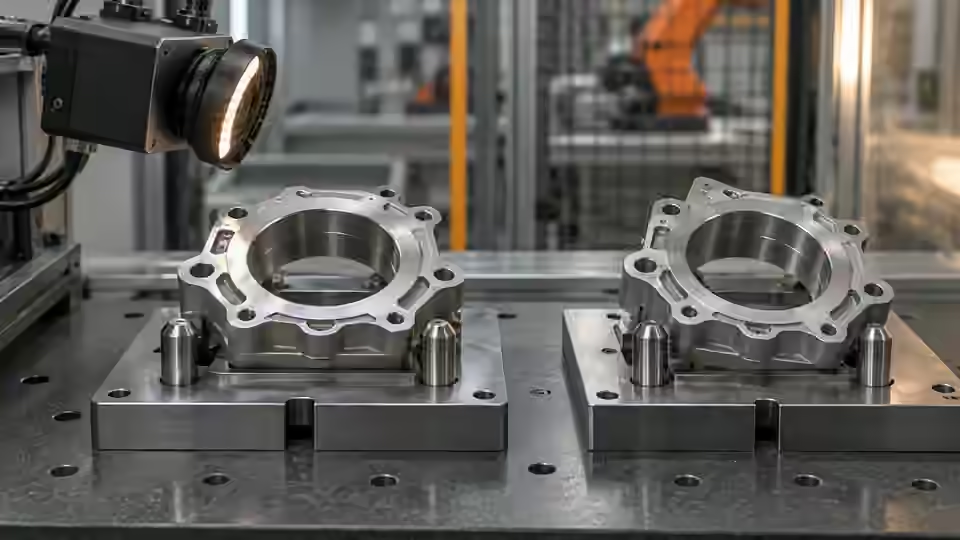
Tarea de inspección
El error del agarre no es automáticamente localización. Congele el fallo y revise centro original primero. Si coincide con marca independiente, investigue transformación, montaje y herramienta. No ajuste segmentación para ocultar calibración robótica.
Requisitos y muestras de control
Defina si necesita comprobar posición en píxeles o generar una orden de movimiento calibrada. La base simple comprueba el centro horizontal de un único objetivo oscuro separado. No certifica posición vertical, giro, altura ni recogida robótica. Prepare objetivo único, ausencia y varios objetivos; conserve el origen original y centros anotados independientemente.
Elegir la configuración de cámara
Use cámara de área fija para un plano estable y un rasgo observable. Considere obturador global si la pieza se mueve al capturar. Si altura o solapamiento afectan la recogida, evalúe profundidad verificada en vez de interpretar un centro 2D como pose 3D. La transformación cámara-robot y la calibración de herramienta son independientes de la localización de imagen.
Ejecutar el ensayo controlado
Congele una copia del flujo fallido y conserve el original antes de probar una corrección. Reproduzca primero el síntoma con datos guardados y determine si sigue a pieza, luz, adquisición o estado del programa. Cambiar la respuesta final no basta: la prueba intermedia pertinente debe mejorar por la causa física esperada. No elimine el fallo inicial tras una repetición satisfactoria.
- Reproduzca fallo y compruebe centro original.
- Compare recorte y ejes con mapa guardado.
- Pruebe estabilidad fija bajo cambios de luz.
- Después pruebe mapa robótico aprobado de forma segura.
Mapa del proceso
Trace centro, mapa y punto físico probando cada límite por separado.
- Fallo original
- Un cambio
- Repetir controles
- Riesgo residual
Registrar las pruebas
Registre error de centro y físico en unidades separadas. Conserve mapa y un cambio por ensayo. No sume residuo de píxeles a desplazamiento de herramienta en milímetros.
Registre límites: original/referencia, centro antes de convertir, punto de máquina y transformada, punto físico y método independiente. No mezcle unidades. Centro distinto de referencia implica localizador; centro correcto pero mapa incorrecto, coordenadas; ambos correctos con fallo físico, herramienta/movimiento/presentación. No compense mecánica deformando umbral.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| X32: objetivo único visible | Centro original ilustrativo x = 32 px | Ventana de ejemplo: 28–35 px; no tolerancia robótica |
| X26: objetivo único visible | Centro original ilustrativo x = 26 px | Fuera de la ventana horizontal de ejemplo |
| M: varios u ocultos | Sin centro único observable | Revisión; no inferir orden de movimiento |
Diagnosticar casos fallidos
Sombra cambia máscara, recorte cambia coordenadas y herramienta cambia agarre; parecen el mismo fallo. Múltiples objetivos o imagen antigua invalidan localización antes de compensar.
Aislamiento del fallo
Compare sesgo, mapa y herramienta; no oculte todo con un desplazamiento arbitrario.
- Sesgo de máscara
- Mapa erróneo
- Error de herramienta
- Imagen antigua
Validar de forma independiente
Cambie una causa sospechosa por ensayo y reproduzca todos los controles que fallaron. Registre identidades de imagen, diferencias de parámetros, región y entorno. Si cambia el resultado sin el cambio intermedio esperado, investigue temporización o procedencia. Los fotogramas inconclusos deben seguir como casos de revisión, sin excluirlos para favorecer la comparación.
Verifique causa con marcas independientes y prueba física aprobada aparte. y, ángulo y altura quedan fuera de esta base sin otro flujo verificado.
Pruebe entrada y pieza fijas antes de movimiento autorizado. Repita imagen y capture objetivo fijo bajo estados sospechosos con IDs para detectar antigüedad. Cambie posición, altura, orientación o herramienta de una en una. No mueva robot para centrar pantalla. Siga seguridad local con mapa verificado. Tras corrección repita original, caso reservado y punto físico independiente si procede. Altura, ángulo y multiplicidad pendientes quedan fuera del agarre aprobado.
Continuar la revisión de ingeniería
Entregue a Deyi Vision fallo original, resultado corregido, diferencia de parámetros y casos límite pendientes. Verifique en la instalación real después de aislar el problema con imágenes guardadas. La corrección de un archivo no prueba fiabilidad de cámara, calibración del robot ni aceptación en producción.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Visual inspection system design checklistDeyi VisionComprobado
- Morphological transformationsOpenCVComprobado
- 2D and 3D machine vision selectionDeyi VisionComprobado
Referencias de componentes y selección
- guiado robotico con vision
- alimentador flexible robot
- Visión artificial 2D y 3D
- Robot guidance para pick and place
- Flexible Feeding & Robot Loading · Referencia en inglés
- Guía de selección de alimentadores flexibles
- Alimentación flexible y carga robotizada de piezas pequeñas
- Ajustar recetas de alimentación flexible con ensayos controlados
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura
- camara 3D vision artificial

