Tarea de inspección
Monte cámara y patrón en el plano declarado. Los 10 mm sobre 500 px hipotéticos dan 0.02 mm/px solo bajo escala constante simplificada. No acreditan distorsión ni incertidumbre. Revise campo completo y altura antes de elegir óptica.
Requisitos y muestras de control
Defina dimensión física, referencia, plano permitido y unidad antes de procesar bordes. Aporte patrón trazable y respuestas dimensionales independientes. Una silueta o longitud en píxeles no es una medición calibrada. La ruta nativa preparada actual vincula calibración y materiales aprobados; falta de aprobación, identidad distinta o plano inválido deben impedir un resultado físico válido. La aceptación de equipos y producción depende de cada instalación.
Elegir la configuración de cámara
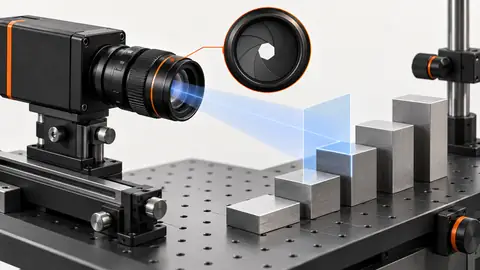
Para bordes planos, compare un objetivo de baja distorsión con óptica telecéntrica cuando la altura cambia la perspectiva. Elija un sensor de área que resuelva el borde en todo el campo requerido. Altura y perfil necesitan una ruta 3D verificada, no una simple conversión de píxeles a milímetros. Cambiar objetivo, enfoque, posición de cámara o plano exige revisar la validez de la calibración.
Ejecutar el ensayo controlado
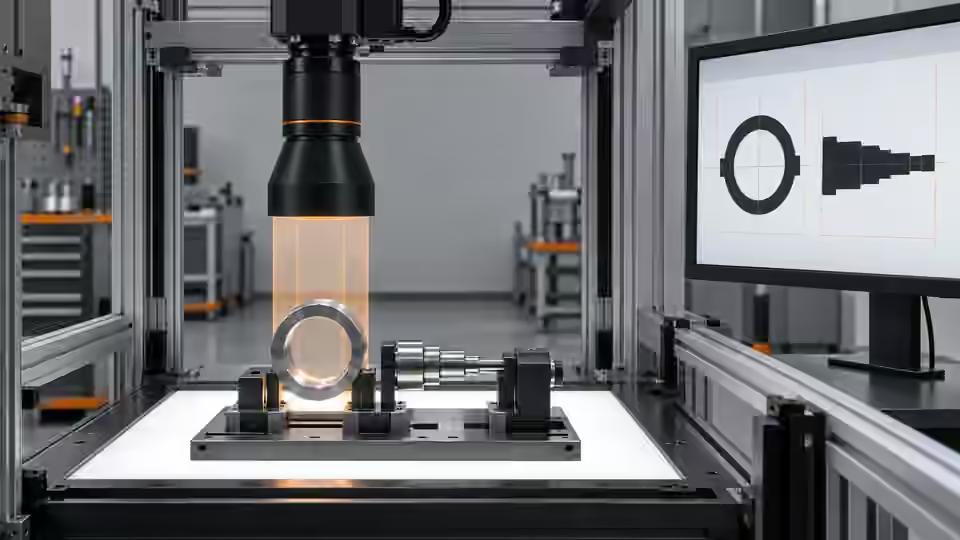
Antes de conectar una cámara en directo, trabaje con imágenes originales guardadas y un plano del útil. Registre dimensiones del sensor en píxeles, formato, objetivo, distancia de trabajo y entorno de adquisición. Inspeccionar un archivo importado demuestra únicamente el análisis de ese archivo; no prueba compatibilidad con la cámara, fiabilidad del disparo ni aceptación de una estación real. Confirme la ruta del dispositivo con el entorno instalado antes de enviar órdenes de adquisición.
- Defina dimensión, referencia y unidad.
- Fije cámara, enfoque e identidad del plano.
- Capture patrón trazable en varias posiciones.
- Guarde dimensiones y rechace escala no declarada.
Mapa del proceso
Cámara, óptica y plano aprobado definen geometría interpretable físicamente.
- Original
- Útil
- Píxeles nativos
- Fotograma nuevo
Registrar las pruebas
Registre patrón, posición, longitud y condiciones. Separe cálculo de planificación y escala medida independientemente. Use original, no captura redimensionada de pantalla.
Registre aplicabilidad del plano: patrón, dimensión independiente y superficie. Capture centro y campo útil sin cambiar enfoque/montaje; guarde puntos y validez regional. Compare escala: referencia central no prueba uniformidad. Escala constante es simplificada; distorsión/perspectiva requieren mapa espacial verificado. Pruebe altura físicamente; un borde elevado nítido no hereda calibración plana.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| R: referencia plana hipotética | 10 mm sobre 500 px; escala = 0.02 mm/px | Cálculo de planificación, no certificado |
| D: segmento hipotético | 501 px × 0.02 mm/px = 10.02 mm | Solo con plano y calibración declarados válidos |
| I: contexto inválido | Falta aprobación, plano incorrecto o calibración distinta | Sin valor físico válido; revisar o rechazar |
Diagnosticar casos fallidos
La altura altera perspectiva con óptica corriente. Un borde nítido no prueba escala. Sin calibración aprobada no hay dimensión válida aunque se detecte borde.
Aislamiento del fallo
Compare patrón en plano, pieza elevada y imagen sin calibrar. Solo contexto válido aprobado sustenta valores.
- Plano declarado
- Patrón
- Cambio de altura
- Contexto inválido
Validar de forma independiente
Mantenga fijos ganancia, exposición y ajustes automáticos durante la comparación. Capture después del asentamiento mecánico y repita en los extremos permitidos de carga. Revise el original a tamaño nativo, no solo la vista reducida del navegador. Verifique que un disparo nuevo produce una identidad de fotograma nueva y que los fotogramas ausentes se notifican como fallos. Una imagen antigua, aunque nítida, no prueba el estado de la pieza actual.
Compare patrones independientes en campo y plano permitidos. Decida si óptica e incertidumbre soportan tolerancia antes de fijar.
Cambios ópticos cambian aplicabilidad. Guarde objetivo, enfoque, distancia, pose y útil con evidencia. Tras ajuste compare patrón independiente bajo mapa previo. No regenere escala favorable con patrón de aceptación y lo llame intacto. Separe observaciones de construcción y verificación. Confirme vínculo/aprobación antes de ruta preparada; imagen sola no basta. Avance a bordes con plano/coordenadas explícitos, guardando límites de campo/altura y observaciones fallidas junto a buenas.
Continuar la revisión de ingeniería
Para la revisión de ingeniería, entregue originales, posiciones del útil, datos de cámara e interfaz y registro de captura. Deyi Vision puede revisar la configuración con estas pruebas. En el registro actual de capacidades, la ejecución local de OpenCV.js en el navegador sigue siendo un requisito de desarrollo. Mostrar un flujo no demuestra que sus nodos se ejecuten en el navegador.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Inspection resolution planningDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
- Camera calibrationOpenCVComprobado
- Geometric image transformationsOpenCVComprobado
Referencias de componentes y selección
- Medicion instantanea de piezas estampadas
- Dimension Measurement · Referencia en inglés
- Telecentric Lenses · Referencia en inglés
- Cómo calcular la resolución de la cámara para inspección
- lente machine vision
- Instant Measuring Systems · Referencia en inglés
- Fundamentos de las lentes telecéntricas
- Lente telecéntrica versus lente normal
- ¿Qué es una lente telecéntrica?
- Guía de selección de lentes de visión artificial
- Inspección dimensional: IA y calibración
- Inspección dimensional: luz y región de bordes
- Inspección dimensional: diagnosticar sesgo y deriva
- Validar calibración de cámara en todo el campo
- Construir una hoja de incertidumbre de medición por visión
- Probar repetibilidad subpíxel por separado del sesgo