Guías de selección

Guía de selección de alimentadores flexibles

Elija alimentadores flexibles según el comportamiento de la pieza, la superficie de la bandeja, la captación por visión, la transferencia del robot y el riesgo de takt-time en lugar de solo el tamaño de la bandeja.

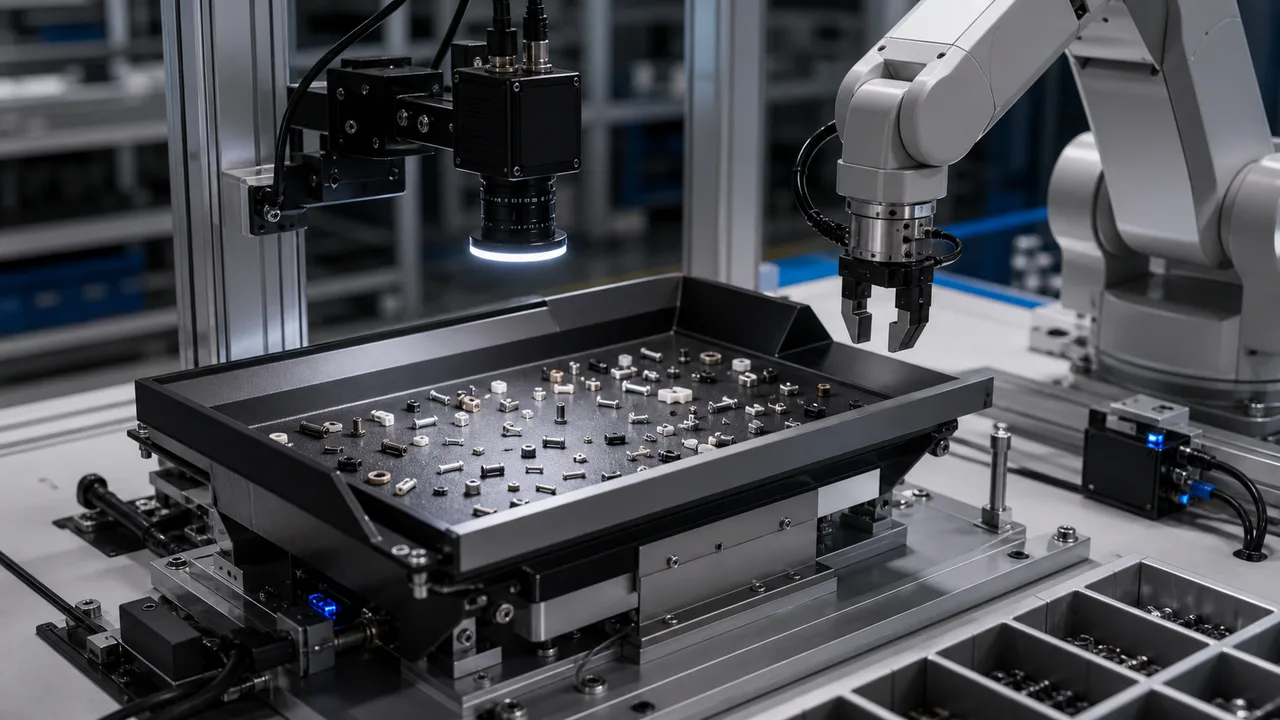
Bandeja de alimentación rectangular flexible con cámara de visión aérea y estación de recogida de robot
Imagen de referencia para la selección; no demuestra una instalación de cliente, la identidad del modelo suministrado ni una sustitución validada.

Respuesta directa

Guía de selección de alimentadores flexibles

La selección de un alimentador flexible comienza con cinco datos: comportamiento de la pieza, cara de agarre, área de la bandeja, tiempo de ciclo y tolerancia del robot. Las configuraciones DEYI F abarcan bandejas de 71 x 111 mm a 341 x 448 mm y piezas de 0.1-100 mm.

Este texto se ha traducido con asistencia automática y no ha pasado una revisión lingüística humana. Las condiciones técnicas deben confirmarse con muestras reales y las fuentes. Original en inglés

Los alimentadores flexibles se seleccionan primero según el comportamiento de la pieza.

Las piezas pequeñas pueden superponerse, pegarse, rodar, voltearse o encajarse, por lo que se debe revisar el comportamiento de las piezas y la tolerancia de recogida del robot antes del tamaño de la bandeja o del modelo del alimentador.

Los proyectos de alimentación fallan cuando la pieza se trata como estática.

Una pieza que parece simple en una foto puede atascarse, orientarse mal, ocultar la superficie de recogida o dejar al robot sin un objetivo de visión estable cuando comienza la vibración.

Enviar vídeo de pieza y requisitos de recogida.

Proporcione el tamaño de la pieza, peso, material, fotografías o videos, tiempo de ciclo objetivo, profundidad de la bandeja, modelo de robot, método de recolección, ruta de comunicación y problema actual del alimentador.

Valide la distribución de piezas, visión y recogida robótica en un mismo ciclo.

Haga funcionar el alimentador con piezas sueltas reales y compruebe si la vibración separa suficientes piezas, la cámara encuentra puntos de agarre estables y el robot las recoge repetidamente dentro del takt.

Puntos clave

  • La edición de selección F cubre los tamaños de alimentador 7 desde F90 hasta F500.
  • Las series económica FL y FS de vista completa resuelven diferentes restricciones de costos y campo de visión.
  • Las rutas de la estación de trabajo DTA agregan movimiento de 4 ejes, contenedor de almacenamiento, visión y transferencia de robot cuando un alimentador por sí solo no es suficiente.

Selección y procedimiento

Comience con el comportamiento de la pieza antes del tamaño de la bandeja.

Las piezas pequeñas pueden superponerse, pegarse, rodar, voltearse o encajarse una vez que comienza la vibración. Las opciones de bandejas de POM, ESD POM, teflón, antiadherentes, antivuelco, de fondo plano, de rejilla y de perfil deben seguir el comportamiento real de la pieza, no solo las dimensiones nominales.

La serie F define la escalera de tamaño principal.

La edición de selección F va desde las piezas MZ-F90 en 71 x 111 mm y 0.1-2 mm hasta MZ-F500 en 341 x 448 mm y 40-100 mm. Las clases de tiempo de ciclo varían desde 100-250 ms hasta 200-500 ms por acción.

FL y FS son rutas de selección independientes.

Los modelos económicos FL reducen el peso y el costo del paquete para aplicaciones estables, mientras que los modelos de vista completa FS mejoran el campo de visión de recogida en máquinas con espacio limitado. Trátelos como rutas diferentes, no como simples versiones más baratas.

Las estaciones de trabajo DTA reducen el riesgo de integración.

Las configuraciones DTA añaden movimiento de 4 ejes, repetibilidad de +/-0.15 mm, alimentación AC220V / 1.2 kW, NPN I/O, USB-3 / HDMI-1 y combinaciones estándar con depósitos de piezas. Úselas cuando se necesita una celda desplegable y no solo un componente de alimentación.

Comparar las condiciones de selección

Guía de selección de alimentadores flexibles
CriterioInterpretación prácticaDatos para solicitar presupuesto
Edición de selección F.Utilícela como escalera principal de F90 a F500 cuando el tamaño de la pieza va de 0.1 mm a 100 mm.Envíe el tamaño de la pieza, el peso, las fotografías, la profundidad de la bandeja y el objetivo del ciclo.
Serie económica FLÚselo cuando la aplicación sea estable y el costo/peso importe más que la máxima flexibilidad de configuración.Confirme si la pieza se ajusta a las gamas de bandejas FL200, FL300 o FL500.
Serie de vista completa FSUtilícelo cuando el espacio limitado de la máquina necesite un campo visual más amplio para la recogida del robot.Confirme campo de visión, zona de recogida y si se necesita vaciado automático de piezas de la bandeja.
Material y estructura de la bandeja.Utilice bandejas de POM, ESD POM, teflón, de fondo plano, de rejilla o de perfil en función del comportamiento de pegado, rodado y posicionamiento.Envíe vídeos de piezas reales y notas de superficie/material antes de bloquear el modelo.
Estación de trabajo DTAÚselo cuando el movimiento de 4 ejes, el contenedor de almacenamiento, el panel táctil, el I/O y el control de visión deben entregarse como una sola celda.Envíe el tamaño máximo de alimentación, el rango de alimentación, el takt time, el robot/interfaz y las limitaciones de espacio.

Preparación de la consulta

  • Pieza, material y acabado
  • Objetivo de defecto, código, dimensión o geometría
  • Campo de visión, distancia de trabajo y espacio de montaje
  • Velocidad de línea, disparo y salida necesaria
  • Modelo de referencia, imagen de muestra o ejemplo de fallo

Errores habituales de selección

  • Elegir un modelo antes de definir un objetivo de inspección medible.
  • Tratar la iluminación como un accesorio y no como control del contraste.
  • Ignorar la estabilidad del útil, la variación de piezas y el mantenimiento.

Productos y soluciones relacionados

Guías técnicas relacionadas

Guías técnicas

RFQ en espanol

Defina los requisitos de su inspección.

Comparta imágenes de muestras, tolerancias, velocidad, campo de visión y condiciones de montaje para revisar los componentes candidatos y las verificaciones necesarias.

Enviar RFQ tecnico

FAQ

Preguntas sobre esta guía

Enviar RFQ tecnico
¿Qué es un alimentador vibratorio flexible?

Un alimentador vibratorio flexible distribuye y reorienta las piezas sueltas en una bandeja para que un sistema de visión y un robot puedan localizarlas y recogerlas sin un carril fijo para cada SKU.

¿Cuál es la diferencia entre las series de alimentadores F, FL y FS?

F es la edición de selección principal, FL es la ruta económica para aplicaciones estables y FS es la ruta de vista completa para máquinas con espacio limitado que necesitan un campo de visión de recogida más grande.

¿Cuándo debo elegir una estación flexible de alimentación de piezas?

Elija una estación DTA cuando se necesiten alimentador, depósito, cámara, controlador, movimiento de 4 ejes, I/O y recogida robótica integrados en una celda de carga desplegable.

¿Qué información se necesita para un alimentador flexible DEYI RFQ?

Envíe el tamaño, peso, material, fotografías o videos de la pieza, tiempo de ciclo objetivo, profundidad de la bandeja, modelo de robot, método de recolección, ruta de comunicación y cualquier problema actual con el alimentador.

Ejemplos de seleccion

Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.

Continúe el diagnóstico

Contacto

Contacto RFQ directo

Hable con ingenieria sobre la inspeccion.

Envie imagenes de muestra, modelo referencia, FOV, distancia de trabajo y velocidad de linea.

Objetivo: brief de seleccion en 24h
Detectar defectos antes