Objetivo y límites de uso
Capture caracteres originales legibles antes del OCR y conserve trazos, márgenes e identidad de adquisición con el movimiento requerido.
Este tutorial describe una evaluación de ingeniería, no una certificación de producto listo para funcionar. El ejemplo público actual de PC de Deyi Vision cubre un flujo EAN-13 con imágenes de muestra confirmadas. Antes de utilizar OCR o detección nativos del código de ingeniería, compruebe el entorno instalado, los modelos vinculados y el trabajo. Una plantilla de navegador no demuestra ejecución en él: el backend OpenCV.js previsto requiere verificación independiente. El reconocimiento en la nube exige aprobar expresamente las imágenes, el proveedor, el modelo y el coste. Un archivo de revisión no es un paquete ejecutable de publicación. Verifique por separado la compatibilidad de cámara, firmware y controlador. Todos los valores de la hoja son hipotéticos; no son mediciones ni resultados de clientes de Deyi Vision.
Preparar las pruebas
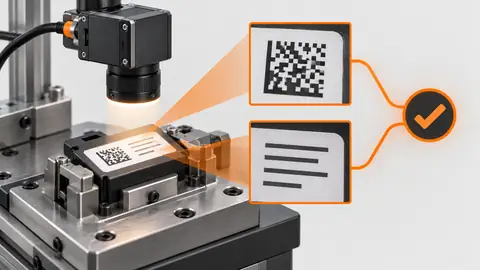
Use fuente, impresión y curvatura reales, incluidos caracteres confundibles, trazos débiles y campo mínimo. Antes de reutilizar la captura, compruebe formato y región activa con la receta. Registre binning, escalado y conversión porque cambia la escala de píxel. Compare el archivo y la entrada del primer nodo; si difieren, conserve identidades y transformación. Al reconectar, distinga exposición nueva y cuadro almacenado repetido. Bloquee aprobación automática ante identidad incierta y guarde el evento, sin reiniciar silenciosamente el contador. La verificación OCR de etiquetas protege la integridad de datos, no busca palabras plausibles. Defina cada campo, ubicación, alfabeto permitido, política exacta de comparación y fuente fiable del valor esperado. Lote, fecha y nombre pueden requerir reglas diferentes. Guarde polígono de detección y salida reconocida antes de normalizar espacios o mayúsculas. No sustituya silenciosamente I por 1 ni O por 0: podría aprobar una etiqueta equivocada. La evidencia técnica original incluye un caso OCR estrecho que devuelve NoResult o Review; ampliar el recorte no demuestra disponibilidad general. Un campo legible puede contener un lote incorrecto, y conocer el valor esperado no autoriza a rellenar un campo ilegible. Empiece por un registro de adquisición, no por la vista previa. Esta puede estar reducida, realzada o reutilizada después de perder la entrada. Guarde fotograma original, dimensiones, formato, exposición, ganancia, ajuste de objetivo, distancia de trabajo, identidad de disparo y hora de adquisición. Incluya el rasgo mínimo y la máxima variación de posición permitida. Capture primero una muestra inmóvil para separar enfoque y desenfoque de movimiento; repita después con el movimiento real sin modificar la geometría óptica. Vincule cada imagen con su muestra o evento. Un fotograma ausente o antiguo es un fallo de adquisición aunque la última vista parezca correcta. Empiece la evaluación matricial de Deyi Vision con captura monocroma si caracteres y soporte se separan de forma fiable por intensidad. Compare una opción de color si impresión y fondo tienen colores distintos pero grises similares; compruebe el canal o conversión a gris realmente entregados a OCR. Incluya todo el campo de texto y los trazos mínimos con la curvatura permitida. Fije enfoque, exposición, ganancia e iluminación y pruebe etiquetas móviles con obturador y disparo reales. Confirme por separado interfaz, controlador y entorno OCR instalado; elegir cámara no acredita disponibilidad del reconocedor.
Procedimiento
- Mida altura y trazo en píxeles originales del objeto, no después de ampliar pantalla.
- Enfoque en alturas permitidas y compare estático/móvil con la misma luz.
- Limite exposición por velocidad y muestreo; conserve huecos entre trazos en lugar de realzar desenfoque.
- Guarde original, márgenes, lote esperado e ID; no amplíe una muestra ilegible para fingir prueba de reconocimiento.
Interpretar el ensayo
El movimiento hipotético es 0.5 px. Una altura de 20 px es observación del ensayo, no mínimo OCR garantizado. Un campo corto puede no ser observable pese a admitir dimensiones globales.
Hoja de registro
| Registro | Valor / observación | Interpretación |
|---|---|---|
| Campo / ancho | 40 mm / 1000 px | Muestreo = 0.04 mm/px |
| Ensayo móvil | 200 mm/s; 100 µs | Arrastre = 0.5 px |
| Altura de texto | 20 px | Ensayo, no garantía |
s = 40 / 1000 = 0.04 mm/px
blur = 200 * 0.0001 / 0.04 = 0.5 px
Dos vistas de ingeniería
Dos vistas de ingeniería · 1
El diagrama muestra el orden de comprobación. Cada flecha exige pruebas registradas y no implica una conexión automática implementada. Muestra → Escala → Movimiento → Identidad.
- Muestra
- Escala
- Movimiento
- Identidad
Dos vistas de ingeniería · 2
El diagrama muestra el orden de comprobación. Cada flecha exige pruebas registradas y no implica una conexión automática implementada. Inmóvil → Movimiento → Original → Pruebas.
- Inmóvil
- Movimiento
- Original
- Pruebas
Diagnóstico de fallos
- Trazos unidos solo al moverse indican exposición o timing.
- Parte superior ausente indica recorte o pose; ampliar no restaura píxeles.
Aceptación y entrega
Acepte si campos y caracteres difíciles son observables con variación de impresión y posición. Entregue originales legibles e ilegibles; precisión OCR se evalúa después.
Conserve juntos imágenes originales, decisión esperada, revisión exacta y registro completo. Congele el conjunto de evaluación antes de elegir los parámetros finales. Si después utiliza sus respuestas para ajustar el flujo, márquelo como datos de desarrollo y obtenga otro conjunto independiente de aceptación. Mantenga Review, NoResult, error de ejecución y adquisición ausente en el denominador; no los convierta en aprobaciones filtrando filas. Guarde un fallo reproducible junto al caso satisfactorio. La entrega debe identificar quién puede cambiar la receta, cómo restaurar una revisión aprobada y qué salida del equipo seguirá bloqueada hasta la aceptación. Un resultado de software no demuestra que una pieza en movimiento haya llegado al destino correcto.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Deyi Vision machine vision software: evaluation scopeDeyi VisionComprobado
- Calculate exposure limits from conveyor speedDeyi VisionComprobado
- Exposure TimeBaslerComprobado
Referencias de componentes y selección
- camara industrial vision artificial
- Inspección de tapones, etiquetas y códigos de fecha en alimentos y bebidas
- Sistema de inspección de etiquetas y códigos de barras de embalaje
- Cámara industrial para visión artificial
- Cámara industrial versus cámara normal
- Cámara industrial GigE frente a USB3
- Inspeccion de pines en conector PCB
- Basler Camera Selection · Referencia en inglés
- Allied Vision Camera Selection · Referencia en inglés
- Hikrobot Machine Vision Alternative · Referencia en inglés
- IDS Imaging Camera Selection · Referencia en inglés
- Trazabilidad EAN-13: muestreo de cámara
- Probar ganancia, profundidad de bits y ruido de bajo contraste
- Localizar pérdidas de paquetes GigE por capas
- Medir demora y jitter del disparo de hardware
- Aspecto de sello y cordón: cámara
- Clasificación SKU por color: captura estable
- Defectos superficiales: cámara y movimiento
- Validar cámaras sincronizadas con tráfico en ráfagas