
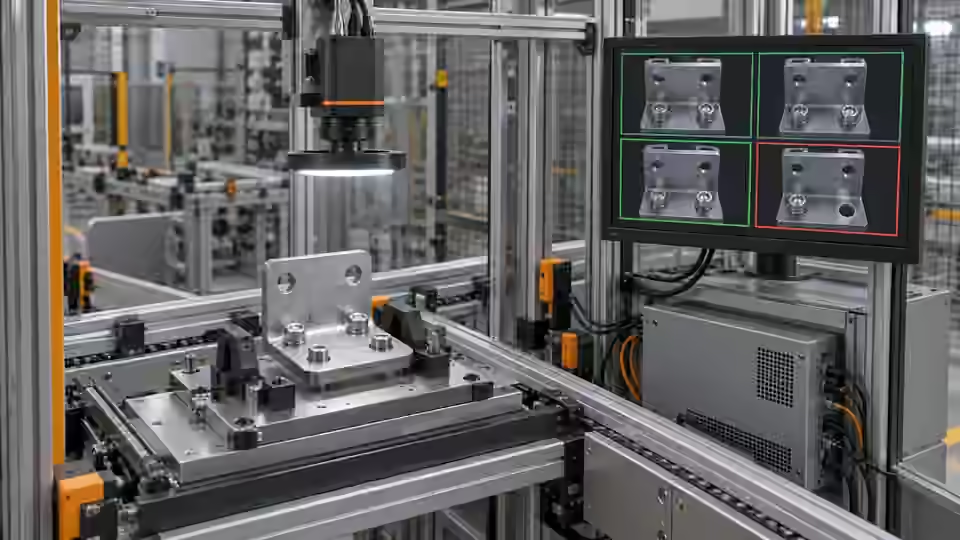
Tarea de inspección
Defina consecuencias de una ausencia no detectada antes de las métricas. Aprobar un pin ausente difiere de rechazar uno presente. Use muestras verificadas físicamente de forma independiente y condiciones declaradas por el candidato fijo. Incluya ocultación por el útil y fallo de captura en la prueba de línea.
Requisitos y muestras de control
Defina presencia como un rasgo visible en una ubicación especificada, no cualquier objeto oscuro. Prepare montaje correcto, ausencia intencionada y rasgo oculto, con respuestas registradas por una persona. Conserve condiciones del útil y variación permitida. La base de estación fija distingue componentes separados por contraste; no es reconocimiento semántico general ni debe inferir una pieza escondida.
Elegir la configuración de cámara
Una cámara de área monocroma es un inicio práctico para un rasgo fijo con contraste. Considere obturador global si existe movimiento durante la exposición; una cámara inteligente requiere procesamiento y E/S verificados. Use color cuando forme parte de la decisión. Si profundidad u oclusión determinan presencia, una imagen plana no resuelve la cuestión.
Ejecutar el ensayo controlado
Acuerde reglas de decisión, variación permitida y respuesta de línea antes de la aceptación. Congele conjuntamente flujo, datos, entorno, materiales y umbrales. Mantenga las respuestas de aceptación independientes del ajuste; si ya influyeron en cambios, declare su reutilización y obtenga otro conjunto independiente. Separe la revisión humana de las predicciones y de la edición automática del flujo.
- Selle respuestas presente, ausente y oculto fuera del ajuste.
- Repita condiciones de carga con el candidato fijo.
- Introduzca pérdida de captura y compruebe sin resultado.
- Trace decisiones a pieza real y respuesta posterior.
Mapa del proceso
Pruebe candidato fijo contra respuestas independientes; evento de línea y aprobación local completan la evidencia.
- Candidato fijo
- Prueba independiente
- Respuesta de línea
- Aprobación local
Registrar las pruebas
Registre falsos aprobados, rechazos y revisiones por separado con denominadores completos. Indique muestras y repeticiones sin presentar la tabla como rendimiento logrado. Conserve el fallo original después de repetir con éxito.
Escriba hoja por evento antes del ensayo: montaje, solicitud, original, candidato fijo y presencia esperada. Separe validez, decisión, revisión y acción física para no confundir rechazo de ausencia con fallo de cámara. Entregue muestras independientes no usadas para umbral. Conserve etiqueta original e historial de correcciones y decida independencia. Recargas son eventos del mismo ejemplar, no nuevos ejemplares. Incluya interrupciones y tiempos agotados.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| P: rasgo presente | Rasgo visible en su región asignada | Presencia requiere pruebas válidas |
| A: rasgo ausente | Región visible; falta el rasgo previsto | Ausencia es un fallo válido |
| O: rasgo oculto | No se puede observar el rasgo | Revisión; no inferir presencia |
Diagnosticar casos fallidos
Una decisión correcta puede llegar a la pieza siguiente por retraso. Un reintento puede duplicarla. Vincule salida, solicitud y pieza; rechace resultados antiguos y dirija pruebas ambiguas a la retención o revisión acordada.
Aislamiento del fallo
Compare detección correcta, entrega tardía y falta de pruebas. Solo una decisión actual válida sigue la ruta normal.
- Resultado actual
- Resultado tardío
- Sin pruebas
- Revisión
Validar de forma independiente
Pruebe eventos completos, incluidos pérdida de captura, evidencia ambigua, tiempo agotado y entrega duplicada. Vincule cada salida con pieza y solicitud actuales. La integración debe tratar explícitamente aprobado, rechazado y revisión/sin resultado, sin convertir falta de pruebas en aprobado. Registre latencia observada y respuesta física del actuador; el resultado del programa no demuestra por sí solo un manejo correcto de la pieza.
La aceptación requiere decisión correcta y respuesta física prevista. Un archivo o lote de desarrollo aprobado no sustituye un ensayo presenciado con condiciones y aprobación registradas.
Antes del actuador productivo pruebe temporización con método aprobado y sustituto seguro. Retrase resultado válido, duplique entrega y quite imagen de otra solicitud. Solo evento actual válido se vincula a su pieza; antiguos o duplicados no actúan en la siguiente. Para ocultación pruebe retención, alarma o revisión acordadas y confirmación registrada. Luego pruebe respuesta física según seguridad local, sin deducirla de mensajes. Aprobación identifica candidato y condiciones y conserva fallos pendientes de captura o visibilidad.
Continuar la revisión de ingeniería
La identidad del candidato y el archivo de revisión no constituyen una entrega ejecutable aprobada. Confirme localmente paquete instalado, dependencias y configuración activa. Verifique activación y reversión en el entorno real y fuera de un trabajo activo. No prometa activación completa ni aceptación productiva a partir de comparaciones de desarrollo.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Visual inspection system design checklistDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
Referencias de componentes y selección
- equipo de inspeccion visual
- camara industrial vision artificial
- Cómo calcular la resolución de la cámara para inspección
- Inspeccion de pines en conector PCB
- ¿Qué es la visión artificial?
- sistemas de vision artificial
- Componentes del sistema de visión artificial
- ¿Cómo funciona un sistema de visión artificial?
- lector codigo barras industrial
- Recuento: configurar la cámara para separar piezas
- Recuento: iluminación y límites de región
- Recuento: diagnosticar piezas unidas o divididas
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Presencia: crear un flujo asistido por IA
- Presencia: configurar una cámara fiable
- Presencia: controlar iluminación y región
- Presencia: aislar las causas de falsos aprobados

