
Ruta en espanol
Preparar imagenes de muestras buenas y malas
Ruta de producto
Esta pagina organiza la seleccion segun objetivo de inspeccion, muestras, FOV, distancia de trabajo, velocidad de linea e interfaz.
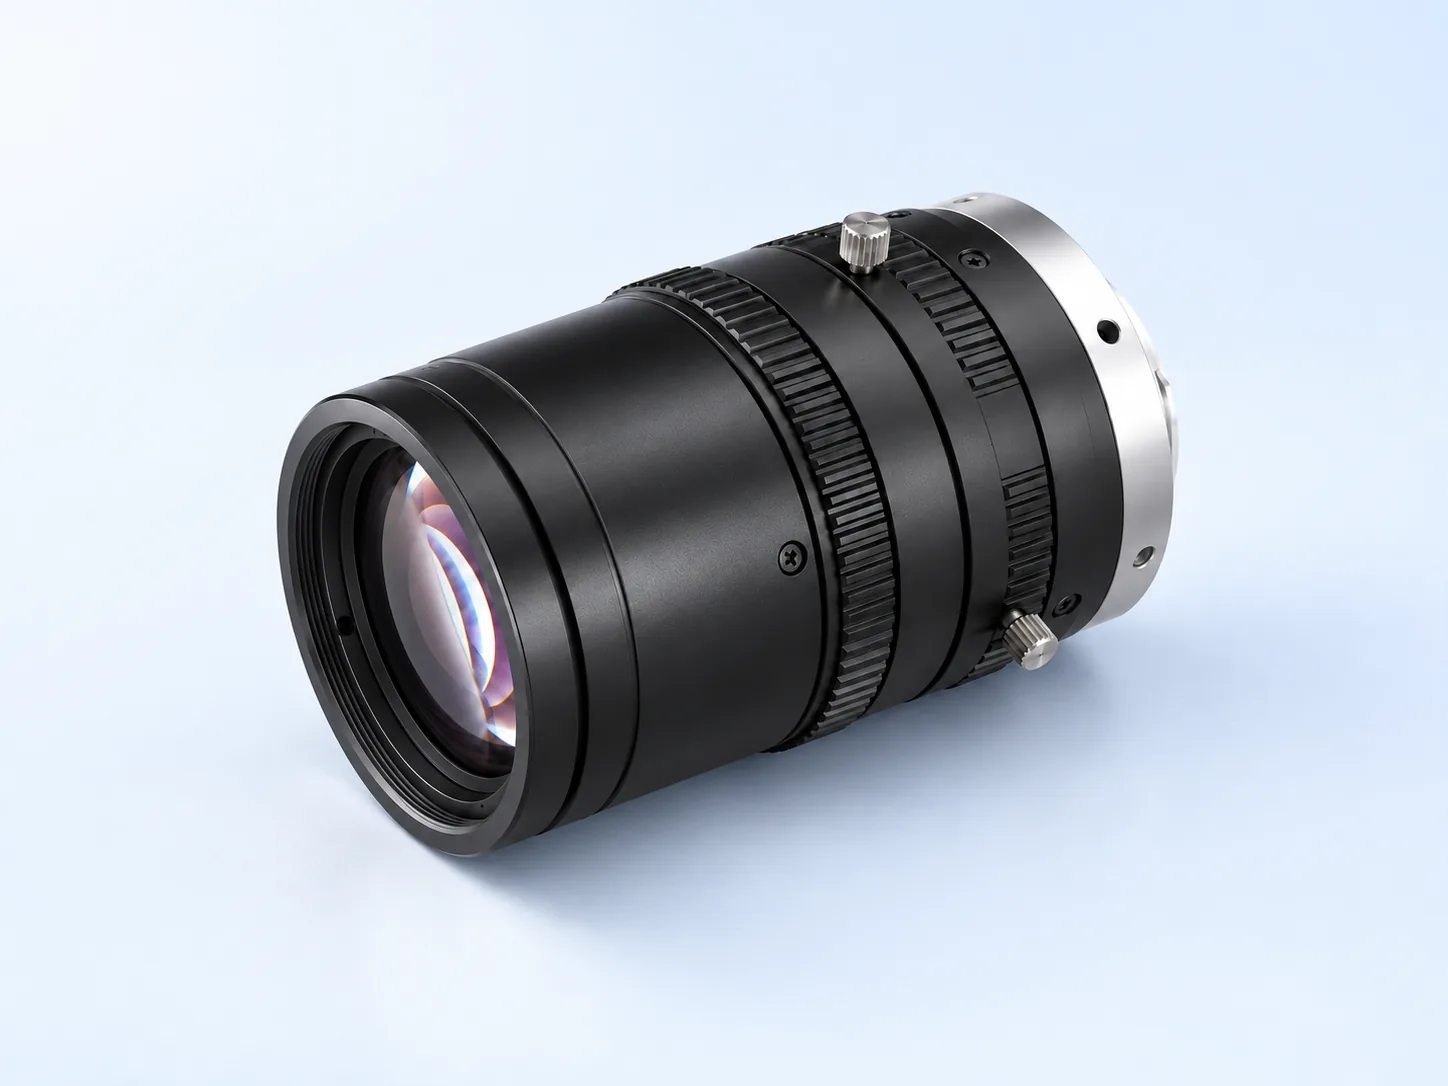
lente machine vision
Seleccione la óptica junto con el tamaño del sensor, campo de visión, distancia de trabajo y detalle mínimo. Compruebe bordes, profundidad de campo y distorsión en el montaje real; compartir montura no basta.
Preparar imagenes de muestras buenas y malas
Definir FOV, distancia, tolerancia y velocidad
Revisar iluminacion, optica, trigger e interfaz juntos
Deyi Vision revisa objetivo, superficie, movimiento, optica, iluminacion, trigger e integracion antes de recomendar la ruta de componentes.
Flujo de seleccion
Aclare objetivo, restricciones, ruta de componentes y validacion con muestras.
Matriz de decision
lente machine vision
(English)
Preparar imagenes de muestras buenas y malas / Definir FOV, distancia, tolerancia y velocidad
Productos relacionados
Telecentric optical routes for precision measurement, low-distortion edge capture and repeatable gauge-style inspection.
Original en inglésFlash measurement and image-dimension measurement systems for fast dimensional inspection and metrology checks.
Original en inglésAplicaciones relacionadas
Defina piezas buenas, defectuosas, límite y las consecuencias de una decisión errónea.
Especifique la estación por criterios de aceptación, información de imagen y secuencia desde disparo hasta entrega del resultado.
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Original en inglésEl guiado convierte posiciones de imagen al sistema correcto del robot y de la pieza.
Guias relacionadas
Una lente telecéntrica está justificada cuando el error de perspectiva debido a la altura de la pieza o los cambios de posición pueden alterar el resultado de la medición.
Para comparar una cámara industrial, no empiece por el número de modelo.
Calcule la resolución de la cámara de visión artificial dividiendo el campo de visión requerido por los píxeles utilizables y luego verificando si el tamaño de píxel resultante puede admitir la característica más pequeña, la tolerancia de medición y el margen del algoritmo.
Se debe seleccionar una cámara industrial para visión artificial a partir de la física de inspección: FOV, característica más pequeña, velocidad de movimiento, tipo de obturador, tamaño del sensor, ruta de la lente, interfaz, tiempo de disparo e iluminación.
Seleccione primero una lente de visión artificial según el campo de visión, el tamaño del sensor y la distancia de trabajo.
Utilice un objetivo convencional para presencia, defectos, orientación o posicionamiento de precisión poco exigente cuando el error de perspectiva no cambie la decisión.
Los tipos de iluminación de visión artificial deben seleccionarse según la señal que necesita crear: silueta, textura de superficie, sombra rayada, contraste impreso, control de resaltado reflectante o uniformidad de escaneo de líneas.
La distancia de trabajo es la distancia física entre la lente y la pieza.
La configuración de iluminación de una cámara de escaneo lineal debe diseñarse primero teniendo en cuenta la velocidad y la exposición del material.
El precio de la cámara de escaneo lineal depende de la ruta de inspección completa, no solo del cuerpo de la cámara.
Dimensione el sistema de inspección de película rollo a rollo a partir del ancho útil, el contraste de defectos y la velocidad máxima.
Una lente telecéntrica mantiene más estable la magnificación cuando cambia la altura del objeto.
Compare ópticas telecéntricas con Opto Engineering por campo, cobertura del sensor, distancia, distorsión y telecentricidad.
Para XIMEA, revise primero espacio con conectores, interfaz, consumo y disipación del modelo concreto.
En Vision & Control compare la combinación de óptica, luz y sensor dentro del espacio disponible.
Compare alternativas a KEYENCE por el trabajo completo: herramientas, interfaz de operador y entrega de resultados al PLC.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Original en inglésCompare iluminación OPT por geometría efectiva, longitud de onda, cobertura y control.
Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Original en inglésTranslate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Original en inglésCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Original en inglésUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Original en inglésMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Original en inglésCompare cámaras Baumer por sensor, obturador, formato de píxel y disparo del modelo exacto.
Convierta una lista MaxxVision en modelos, interfaces, ópticas y accesorios concretos.
Compare la compra a Stemmer Imaging con una lista completa de cámara, óptica, luz, capturadora y controladores.
Los valores de las especificaciones conservan el inglés de la fuente original. English
| Modelo | Parámetro | Valor | Fuente de especificaciones |
|---|---|---|---|
| DY-FA0401C | Distancia focal | 4mm | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Tamaño del sensor | 1/1.8 inch | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Número f (F.NO) | 2.0-C | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
| DY-FA0401C | Distorsión TV | <0.5% | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Ficha técnica |
RFQ en espanol
Envie imagenes de muestra, velocidad de linea, tolerancia y el defecto actual. Lo convertimos en una ruta tecnica.
Enviar RFQ tecnicoFAQ
Confirme pieza, defecto, tolerancia, FOV, distancia de trabajo, velocidad, interfaz y modelo de referencia actual.
Fotos o videos, muestras OK/NG, hardware actual, limites de montaje y criterios de aceptacion hacen mas estable la seleccion.
Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.
Ruta para defectos continuos en film, textil o papel con line scan camera y line lighting.
Ruta para pick, posicionamiento y ensamblaje robotico con vision 2D o 3D segun presentacion de pieza.
Ruta para checks dimensionales rapidos en piezas estampadas, mecanizadas o moldeadas con instant measuring systems.