
Problema y condiciones previas
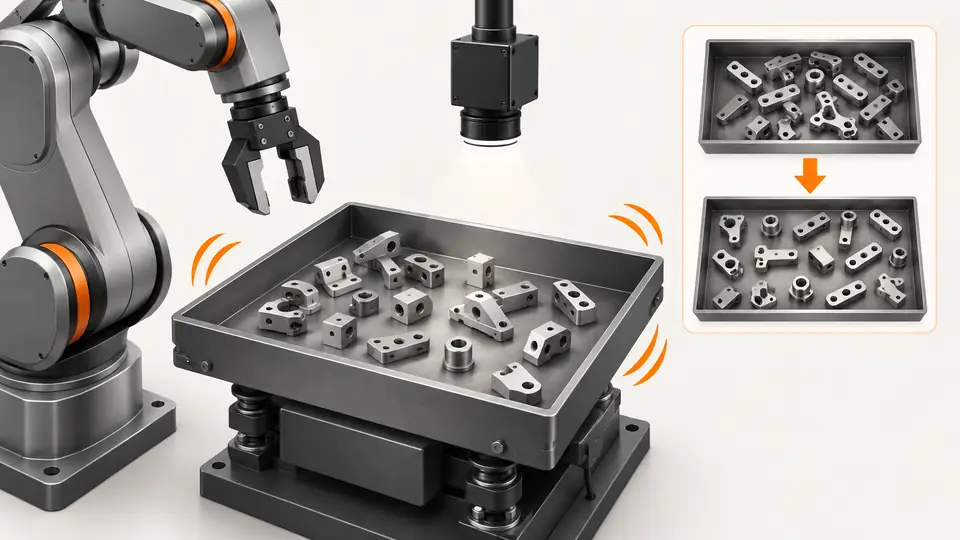
Una bandeja muy activa no demuestra buena alimentación. Optimice piezas que la pinza pueda recoger, no solo amplitud de vibración. Use bandeja de producción, piezas representativas y captura estable.
Preparación de la prueba
Suponga 30 piezas y 12 candidatos válidos: 12/30 = 40% de elegibilidad visible, no rendimiento medido. Fije carga, imagen y espacio libre de la pinza.
Prepare carga repetible antes de cambiar vibración. Registre revisión, bandeja, superficie, distribución inicial y cantidad permitida. Una muestra seca limpia y una pieza aceitada pueden comportarse distinto; pruebe la condición real. Confirme orientaciones válidas y espacio de pinza físico. Fije exposición, iluminación, detección y aproximación del robot para atribuir cambios a vibración. Revise límites y secuencia del fabricante. Es un método experimental, no una amplitud o frecuencia universal.
Procedimiento
- Guarde F01 con imágenes antes y después de vibrar.
- Cambie un parámetro o segmento permitido para crear F02 dentro de los límites del fabricante.
- Espere estabilización, capture y cuente candidatos aislados, orientados y accesibles.
- Realice recogidas y registre retiradas correctas por separado de candidatos visuales.
- Repita la carga y pruebe ocupación baja y alta; grabe sus propios vídeos de ensayo.
Guarde F01 y capture antes de vibrar, después de estabilizar, detectar y recoger. Cambie un parámetro documentado o segmento para F02. Recargue igual; no compare con población agotada por F01. Espere estabilización: contornos móviles parecen separados pero quizá no recogibles. Registre exclusiones por orientación o espacio junto a candidatos. Haga recogidas reales bajo secuencia revisada y separe fallos. Identifique cada imagen para no atribuir una favorable a otra carga.
Registro de prueba ilustrativo
Supuestos ilustrativos, no resultados medidos por Deyi. Sustituya los valores por sus propios registros de prueba aprobados.
| Campo del registro | Valor supuesto |
|---|---|
| Número de muestras | 30 |
| Candidatos recogibles | 12 |
| Receta A validada | F01 |
| Receta B candidata | F02 |
Cuente candidatos después de comprobar todo el espacio libre de la pinza, la orientación permitida y el punto de recogida. Dos contornos aparentemente separados pueden compartir el área barrida por la pinza. Para F01 y F02, registre candidatos previos, intentos, recogidas correctas y tiempo de redistribución por separado. Más candidatos con más fallos no es una mejora. Compare ensayos repetidos con la misma carga, sin seleccionar una sola imagen favorable.
Separe disponibilidad de candidatos y transferencias correctas. 12/30 es elegibilidad de una imagen, no piezas/minuto ni doce recogidas consecutivas garantizadas. Cada recogida cambia población y descubre o desplaza piezas. Registre redistribución tras fallos o ausencia, no solo el mejor intervalo. Examine contacto, solapamiento y remanentes en vídeo propio si se obtiene. Sin vídeo, declare la evidencia pendiente. Prefiera repetibilidad en el rango de carga frente a una imagen favorable.
Dos vistas del proceso
Ajustar recetas de alimentación flexible con ensayos controlados — 1
Mantenga carga e imagen constantes, cambie una condición y compruebe recogidas reales.
- Carga
- Vibración
- Estabilización
- Detección
- Recogida
Ajustar recetas de alimentación flexible con ensayos controlados — 2
Piezas visibles, candidatos elegibles y retiradas correctas son recuentos diferentes.
- Piezas visibles
- Candidatos válidos
- Recogidas correctas
Diagnóstico de fallos
- Más candidatos y menos recogidas señalan problemas de espacio, pose o estabilización.
- Los grupos persistentes exigen revisar superficie, carga y dirección de vibración.
- Cambiar exposición invalida la comparación de candidatos.
Aceptación y entrega
Elija solo tras distribución y recogida repetibles en el rango de carga acordado. Conserve parámetros, lote, imágenes y ciclo. 40% solo es un ejemplo de razón.
Defina los límites de aceptación antes del ensayo y conserve las evidencias originales. Los ejemplos no acreditan las prestaciones de un modelo suministrado.
Valide con cargas nuevas fuera del ajuste, incluyendo extremos, variación y reposición. Mantenga reglas de detección y pinza. Relajar el espacio para aumentar candidatos cambia el problema, no prueba mejora. Repita F01 para detectar superficie cambiada o suciedad. Entregue recetas, diferencias, identificadores, candidatos, recogidas y carga. El rendimiento requiere tiempo real con reposición y recuperación; ni 40% de candidatos ni vibración intensa lo demuestran.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilComprobado
- Asyril AcademyAsyrilComprobado
Referencias de componentes y selección
- Guía de selección de alimentadores flexibles
- Alimentación flexible y carga robotizada de piezas pequeñas
- alimentador flexible robot
- Flexible Feeding & Robot Loading · Referencia en inglés
- Robot guidance para pick and place
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: cámara y sistema de coordenadas
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura

