
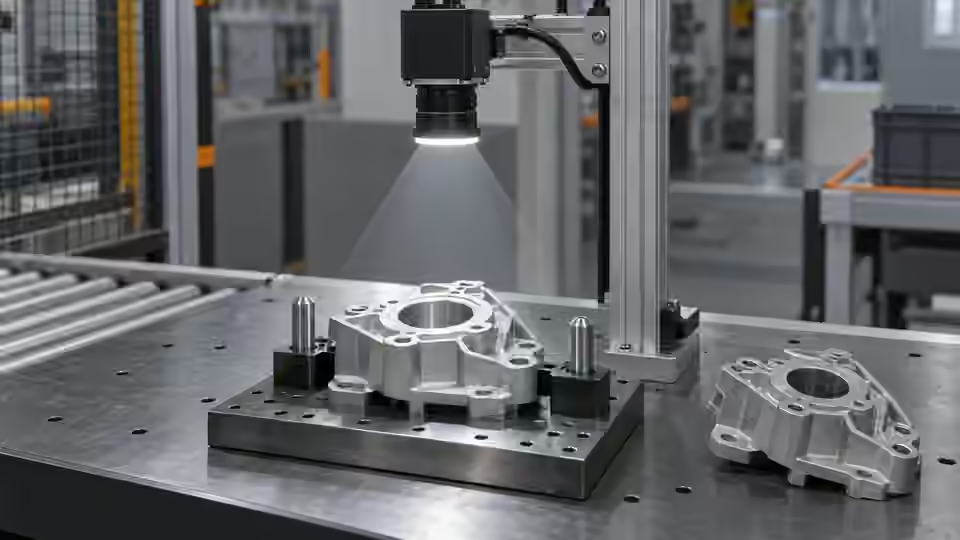
Tarea de inspección
La imagen debe conservar el significado de coordenadas. Monte la cámara rígida y elija un rasgo estable frente a agarre y presentación. Defina origen, ejes y recorrido permitido. Una superposición que sigue al objeto parece correcta aun con coordenadas erróneas de recorte o escala.
Requisitos y muestras de control
Defina si necesita comprobar posición en píxeles o generar una orden de movimiento calibrada. La base simple comprueba el centro horizontal de un único objetivo oscuro separado. No certifica posición vertical, giro, altura ni recogida robótica. Prepare objetivo único, ausencia y varios objetivos; conserve el origen original y centros anotados independientemente.
Elegir la configuración de cámara
Use cámara de área fija para un plano estable y un rasgo observable. Considere obturador global si la pieza se mueve al capturar. Si altura o solapamiento afectan la recogida, evalúe profundidad verificada en vez de interpretar un centro 2D como pose 3D. La transformación cámara-robot y la calibración de herramienta son independientes de la localización de imagen.
Ejecutar el ensayo controlado
Antes de conectar una cámara en directo, trabaje con imágenes originales guardadas y un plano del útil. Registre dimensiones del sensor en píxeles, formato, objetivo, distancia de trabajo y entorno de adquisición. Inspeccionar un archivo importado demuestra únicamente el análisis de ese archivo; no prueba compatibilidad con la cámara, fiabilidad del disparo ni aceptación de una estación real. Confirme la ruta del dispositivo con el entorno instalado antes de enviar órdenes de adquisición.
- Marque origen y referencia física del útil.
- Capture objetivo único en centro y extremos.
- Guarde dimensiones y transformaciones de recorte u orientación.
- Verifique objetivo único visible antes de aceptar centro.
Mapa del proceso
Referencia, vista fija y ejes originales establecen localización antes de transformar movimiento.
- Original
- Útil
- Píxeles nativos
- Fotograma nuevo
Registrar las pruebas
Registre dimensiones, centro, posición del útil e identidad. x = 32 px y 28–35 px son ejemplos de píxeles, no coordenadas robóticas. Guarde posiciones físicas aparte con método de medida.
Pruebe mapa independientemente del localizador. Marque referencia en copia original y encuentre el punto en recorte/vista previstos. Guarde origen, escala y orientación. Sin escala/giro, posición original es local más origen; otras transformaciones requieren inversa explícita. Use varias marcas distribuidas: una central oculta espejo o escala. Guarde anotación y original aparte.
| Control | Observación requerida | Límite de decisión |
|---|---|---|
| X32: objetivo único visible | Centro original ilustrativo x = 32 px | Ventana de ejemplo: 28–35 px; no tolerancia robótica |
| X26: objetivo único visible | Centro original ilustrativo x = 26 px | Fuera de la ventana horizontal de ejemplo |
| M: varios u ocultos | Sin centro único observable | Revisión; no inferir orden de movimiento |
Diagnosticar casos fallidos
Escala de vista, espejo o cámara suelta alteran la interpretación. No compense con un desplazamiento robótico arbitrario. Restaure el mapa; si cambia altura, revise plano.
Aislamiento del fallo
Compare punto original con recorte, escala y espejo. Cada transformación necesita mapa explícito al original.
- Origen original
- Desplazamiento
- Escala
- Espejo
Validar de forma independiente
Mantenga fijos ganancia, exposición y ajustes automáticos durante la comparación. Capture después del asentamiento mecánico y repita en los extremos permitidos de carga. Revise el original a tamaño nativo, no solo la vista reducida del navegador. Verifique que un disparo nuevo produce una identidad de fotograma nueva y que los fotogramas ausentes se notifican como fallos. Una imagen antigua, aunque nítida, no prueba el estado de la pieza actual.
Compare centros con marcas independientes originales. El robot requiere transformación, herramienta y prueba física segura verificadas aparte.
Pruebe montaje sin compensación oculta. Capture posiciones con una definición, mueva físicamente y compare desplazamiento con movimiento independiente. El localizador debe seguir el rasgo en originales. Nuevo origen por vista, recorte o útil exige configuración comparada, no ajuste silencioso. Para robot separe identidad del mapa físico y solicite calibración controlada. La siguiente etapa exige originales e historial reproducibles; una cruz móvil no basta.
Continuar la revisión de ingeniería
Para la revisión de ingeniería, entregue originales, posiciones del útil, datos de cámara e interfaz y registro de captura. Deyi Vision puede revisar la configuración con estas pruebas. En el registro actual de capacidades, la ejecución local de OpenCV.js en el navegador sigue siendo un requisito de desarrollo. Mostrar un flujo no demuestra que sus nodos se ejecuten en el navegador.
Conserve juntos la imagen original y el registro de su resultado.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Inspection resolution planningDeyi VisionComprobado
- Structural analysis and shape descriptorsOpenCVComprobado
- 2D and 3D machine vision selectionDeyi VisionComprobado
Referencias de componentes y selección
- guiado robotico con vision
- alimentador flexible robot
- Visión artificial 2D y 3D
- Robot guidance para pick and place
- Flexible Feeding & Robot Loading · Referencia en inglés
- Guía de selección de alimentadores flexibles
- Alimentación flexible y carga robotizada de piezas pequeñas
- Ajustar recetas de alimentación flexible con ensayos controlados
- Validar la calibración mano-ojo en toda la bandeja
- Posicionamiento: aceptación y entrega de movimiento
- Posicionamiento: flujo de píxeles asistido por IA
- Posicionamiento: luz y estabilidad de región
- Posicionamiento: causa del desplazamiento de agarre
- Diagnosticar desplazamientos de recogida por marcos, TCP y altura
- camara 3D vision artificial

