目的と適用範囲
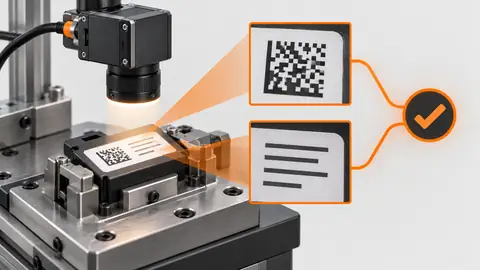
OCR 設定前に読める元の文字を撮影し、移動条件下でも線、項目の余白、取得識別を維持します。
本記事は技術評価の手順であり、そのまま稼働できる製品の認証ではありません。Deyi Vision の公開 PC 例は、確認済みサンプル画像を用いる EAN-13 ワークフローが対象です。開発コードのネイティブ OCR や検出機能は、使用前にインストール済みランタイム、結び付けられたモデル、検査内容を確認してください。ブラウザーのテンプレートがあるだけでは実行可能とは言えず、計画中の OpenCV.js バックエンドには別の検証が必要です。クラウド認識には画像範囲、提供元、モデル、費用の明示的な承認が必要です。審査用アーカイブは実行可能なリリースパッケージではありません。カメラ、ファームウェア、ドライバーの互換性も個別に確認します。以下の数値は仮定例であり、Deyi Vision の実測値や顧客成果ではありません。
確認資料の準備
実際の字体、印刷方式、ラベル湾曲を使い、似た文字、薄い線、最小項目を含めます。 撮影設定を再利用する前に、画素形式と有効領域を保存レシピと照合します。ビニング、縮小、変換は元の画素寸法がそのまま適用できなくなるため記録します。保存画像と最初の処理ノード入力を比較し、違うなら両方の識別と変換内容を残します。再接続では新しい露光とバッファ画像の再表示を区別します。取得識別が不明なら自動通過を禁止し、カウンターを黙ってリセットせず原因イベントを保存します。 OCR によるラベル照合は、もっともらしい単語探しではなくデータの正当性確認です。各項目の位置、許可文字、厳密な照合方針、期待値の信頼できる取得元を定義します。ロット、日付、製品名ではルールが異なる場合があります。空白や大文字小文字を正規化する前の検出多角形と認識出力を残します。I を 1、O を 0 に黙って置換しないでください。誤ラベルを正しく見せる恐れがあります。元の技術記録には、細い OCR 境界例が NoResult または Review になるケースがあります。切り出しを大きくしても一般的な認識可用性は証明されません。読める項目でもロットが間違う場合があり、既知の期待値を読めない項目に補完してはいけません。 表示プレビューではなく取得記録から始めます。プレビューには縮小、鮮鋭化、入力停止後の再表示が含まれる場合があります。未加工フレーム、寸法、画素形式、露光、ゲイン、レンズ設定、作動距離、トリガー識別子、取得時刻を保存します。最小の対象特徴と許容最大の位置変動を同じ試験に含めます。静止サンプルを先に撮影してピントと動体ぶれを分離し、光学配置を変えず実際の移動条件で繰り返します。各画像を実物またはイベントと結び付けます。直前の表示が良好でも、欠落したフレームや古いフレームは取得失敗です。 文字と下地が明るさで確実に分離する場合は、Deyi Vision のエリアスキャン評価をモノクロ撮影から始めます。印字と背景の色は違ってもグレー値が近い場合はカラー構成を比較し、OCR に渡す実際のチャンネルやグレー変換を確認します。許容するラベル湾曲でも文字欄全体と最も細い線を画面に収めます。ピント、露光、ゲイン、照明を固定し、実際のシャッター・トリガー設定で移動中のラベルを試験します。カメラ接続、ドライバー、導入済み OCR ランタイムを個別に確認してください。カメラを選んだだけでは認識器の準備完了を証明できません。
操作手順
- プレビュー拡大後ではなく、物体面の原画素で文字高さと線幅を測ります。
- 許容高さ範囲でピントを確認し、同じ照明で静止と移動を比較します。
- 速度と物体画素寸法から露光を制限し、鮮鋭化で補うより文字間の隙間を残します。
- 項目周囲の余白、期待ロット、画像 ID と原画像を保存し、読めない試料を拡大して認識の証拠にしません。
試験結果の読み方
仮定配置の露光中移動は 0.5 px です。文字高さ 20 px は試験の観察であり OCR の保証下限ではありません。画像全体の寸法が許容されても、短い項目は観察不能な場合があります。
記録ワークシート
| 記録項目 | 値・観察 | 解釈 |
|---|---|---|
| 視野/幅 | 40 mm / 1000 px | 画素寸法 = 0.04 mm/px |
| 移動試験 | 200 mm/s; 100 µs | ぶれ = 0.5 px |
| 文字高さ | 20 px | 試験値であり保証ではない |
s = 40 / 1000 = 0.04 mm/px
blur = 200 * 0.0001 / 0.04 = 0.5 px
二つの工程図
二つの工程図 · 1
図は確認順序を示します。矢印ごとに記録した根拠が必要で、自動接続の実装を意味しません。 試料 → 画素寸法 → 移動 → フレーム識別.
- 試料
- 画素寸法
- 移動
- フレーム識別
二つの工程図 · 2
図は確認順序を示します。矢印ごとに記録した根拠が必要で、自動接続の実装を意味しません。 静止 → 移動 → 原画像 → 根拠.
- 静止
- 移動
- 原画像
- 根拠
不具合の切り分け
- 移動時だけ線がつながるなら静止画像と比較し、露光や同期を確認します。
- 文字上端欠落は切り出しや姿勢を疑い、プレビュー拡大で失った画素は戻りません。
受入確認と引き継ぎ
印刷・位置の変動全体で対象項目と難しい文字が観察できてから撮影を受け入れます。読める原画像も読めない原画像も渡し、OCR 品質は次に評価します。
元画像、期待する判定、正確なリビジョン、完全な結果記録を一組で保存します。最終パラメーターを選ぶ前に評価集合を固定してください。その正解を後から調整に使った場合は開発データに変更し、新しい独立した受入集合を用意します。Review、NoResult、実行エラー、取得漏れを分母に残し、行を除外して合格に変えないでください。成功例とともに再現可能な失敗例を保存します。引き継ぎにはレシピ変更の権限、承認済み旧版への復元方法、受入確認まで禁止する装置出力を記載します。ソフトウェアの結果だけでは、動く実物が正しい搬送先に到達したことを証明できません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Deyi Vision machine vision software: evaluation scopeDeyi Vision確認日
- Calculate exposure limits from conveyor speedDeyi Vision確認日
- Exposure TimeBasler確認日
部品と選定の参考資料
- 産業用カメラ マシンビジョン
- 食品・飲料のキャップ、ラベル、日付コード検査
- 包装ラベル・バーコード検査システム
- マシンビジョン用産業用カメラ
- 産業用カメラと通常のカメラの比較
- GigE vs USB3 産業用カメラ
- PCBコネクタピン有無検査
- Basler Camera Selection · 英語の参考資料
- Allied Vision Camera Selection · 英語の参考資料
- Hikrobot Machine Vision Alternative · 英語の参考資料
- IDS Imaging Camera Selection · 英語の参考資料
- EAN-13 追跡:撮影とモジュールの画素数
- ゲイン・ビット深度と低コントラストのノイズを試験する
- GigEのパケット損失を層ごとに切り分ける
- ハードウェアトリガの遅延とジッタを測る
- 封口・接着剤外観:撮影設定の確認
- SKU・色分選:安定した色の撮影
- 表面欠陥検査:画素密度と動体ぶれ
- 複数カメラの同期とバースト転送を検証する