
検査の目的
コネクターのピンが欠けている場合と、治具に隠れている場合を同じ結論にしてはいけません。この設定試験では、有無の規則を作る前に指定の特徴を観察できる状態にします。静止位置で撮影するワークを使い、許容される載せ方の範囲を定めます。一つの部品を丁寧に置いて合格表示にすることではなく、再現できる元画像を得ることが目的です。
前提条件と対照サンプル
有無は「指定位置に見える特徴があること」と定義し、画面内の任意の暗い物体と区別します。正しく組み立てたもの、意図的に特徴を欠いたもの、特徴を隠したものを準備し、人が答えを記録します。治具条件と許容されるワーク変動もデータに含めます。固定工位の基準フローはコントラストで離れた領域を区別するもので、一般的な意味認識ではなく、隠れた部品を推測してはいけません。
カメラ構成を選ぶ
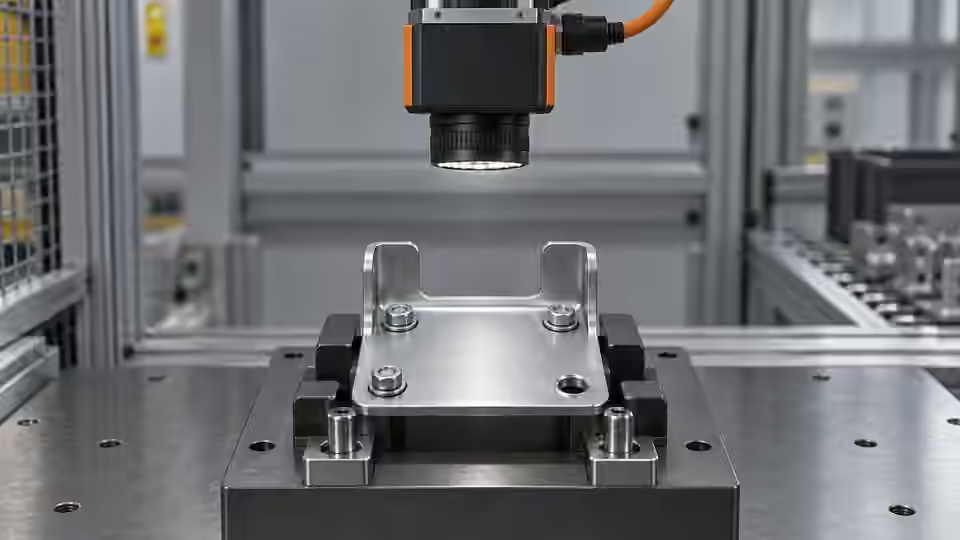
固定された特徴のコントラストが十分なら、モノクロのエリアスキャンカメラから検討できます。露光中に動く場合はグローバルシャッターを検討します。スマートカメラを使う場合は処理と入出力への対応を確認してください。色が判定条件ならカラーカメラを選びます。奥行きや遮蔽が有無を決める場合、平面画像だけでは判断できません。
条件を管理して試験する
ライブカメラを接続する前に、保存した未加工画像と治具の図面で検討します。センサーの画素寸法、画素形式、レンズ、ワーキングディスタンス、画像取得の実行環境を記録してください。画像を読み込んで検査できても、そのカメラへの対応、トリガーの安定性、実機の受入完了を証明したことにはなりません。取得指令を送る前に、導入済みの実行環境で機器の接続経路を確認します。
- 図面に対象の特徴と治具の基準を記します。
- 特徴あり、欠品、遮蔽の対照を同じ露光で撮影します。
- 許容される各端の位置にワークを置き、特徴を確認します。
- 連続するワークを撮影し、画像識別子を取得ログと照合します。
処理の流れ
治具と画角によって、物理的な特徴が元画像のどの画素に入るかが決まります。新しい画像識別子で現在のワークに結び付けます。
- 元画像
- 治具
- 元の画素
- 新しい画像
確認データを記録する
各対照について、対象位置のピント、画像端での欠け、画像識別子、載せ位置を記録します。P、A、Oは対照の識別名であり、実測した性能を示す値ではありません。証拠を準備するときは実際の静止画像と短い載せ動作の映像を記録してください。本記事は実際の工位動画を提供するものではありません。
アルゴリズムを最適化する前に載せ範囲を試験します。特徴ありの対照を中央と図面の機械限界に置き、カメラを触らず各位置を別画像に記録します。各元画像で必要なピンを特定し、区別に必要な全形状が見えるか確認します。欠品の対照でも同じ位置を試し、背景や隣の部品で代用されないことを確かめます。次に部品識別を変えず遮蔽を加え、有無と可視性を分けます。見えない位置は範囲を縮めるか治具・視点を変え、記録から黙って除外しません。
| 対照 | 確認する内容 | 判定の境界 |
|---|---|---|
| P:特徴あり | 指定領域に特徴が見える | 有無判定には有効な証拠が必要 |
| A:特徴なし | 領域は見えるが対象の特徴はない | 欠品として判定できる |
| O:特徴を遮蔽 | 対象の特徴を観察できない | 要確認。存在を推測しない |
失敗例を切り分ける
欠品画像に治具の暗いエッジが残る場合、その画角が競合対象を作っています。しきい値を変える前に、視点や特徴位置を修正します。遮蔽サンプルだけが失敗するなら、観察できない問題として扱います。ゲインを上げても別の物体の後ろにあるピンは見えません。
原因の切り分け
実際の欠品と治具による遮蔽を分けます。領域が見える場合だけ、その特徴がないと判断できます。
- 特徴あり
- 欠品
- 遮蔽
- 取得異常
独立したサンプルで検証する
比較中はゲイン、露光、自動画質補正を固定します。機械が静止してから撮影し、許容される載せ方の端でも繰り返してください。縮小されたブラウザー表示だけで判断せず、元画像を等倍で確認します。新しいトリガーで画像識別子が更新されること、画像欠落が明確な異常になることを確かめます。鮮明でも古い画像は現在のワークの証拠にはできません。
許容する載せ方の全範囲で対象が画面内に入り、ピントが合うことを確認してから画像取得の設定を受け入れます。要求ごとに新しい画像が得られることも確認します。取得異常と物理的な欠品判定を分けて記録してください。
撮影の並びを実物の動作に対応させ、失敗した要求も含めます。同じような部品で古い画像が隠れないよう、対照を撮影間で視野から外し、元に戻した状態が次の要求画像に入るか確認します。前の画像が正常でも、画像欠落は有効な検査判定なしの取得イベントです。第三者がイベントログから各有無判定を支える元画像をたどれるようにします。対応が明確になってから固定と設定を凍結し、悪い位置も明示した限界として残します。
次の技術検討へ進む
技術検討には元画像、治具の位置、カメラとインターフェースの情報、取得ログを用意します。Deyi Visionはこれらを基に画像取得の構成を検討できます。現時点の能力記録では、ブラウザー内のOpenCV.js実行は開発要件です。画面にフローが表示されても、各ノードがブラウザーで実行できるとは限りません。
元画像と対応する結果記録を一緒に保存します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Inspection resolution planningDeyi Vision確認日
- Structural analysis and shape descriptorsOpenCV確認日
部品と選定の参考資料
- 外観検査装置
- 産業用カメラ マシンビジョン
- 検査用のカメラ解像度の計算方法
- PCBコネクタピン有無検査
- マシンビジョンとは何ですか?
- マシンビジョンシステム
- マシンビジョンシステムのコンポーネント
- マシンビジョンシステムはどのように動作するのでしょうか?
- 産業用バーコードリーダー
- 部品計数のカメラ設定:部品間の隙間と静止画像を確認する手順: 手順と記録による確認
- 部品計数の照明と検査領域:連結や分裂を防いで個数を確認する: 手順と記録による確認
- 部品計数の誤りを切り分ける:領域の合併と分裂を診断する手順: 手順と記録による確認
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 有無検査の受入とライン連携:欠品判定から実物の処理まで確認する
- 有無検査のAI支援フロー:候補変更と基準判定を比較する手順: 手順と記録による確認
- 有無検査の照明と検査領域:欠品を見分けるコントラスト管理の手順
- 有無検査の誤合格を切り分ける:元画像とマスクから原因を追う手順

