
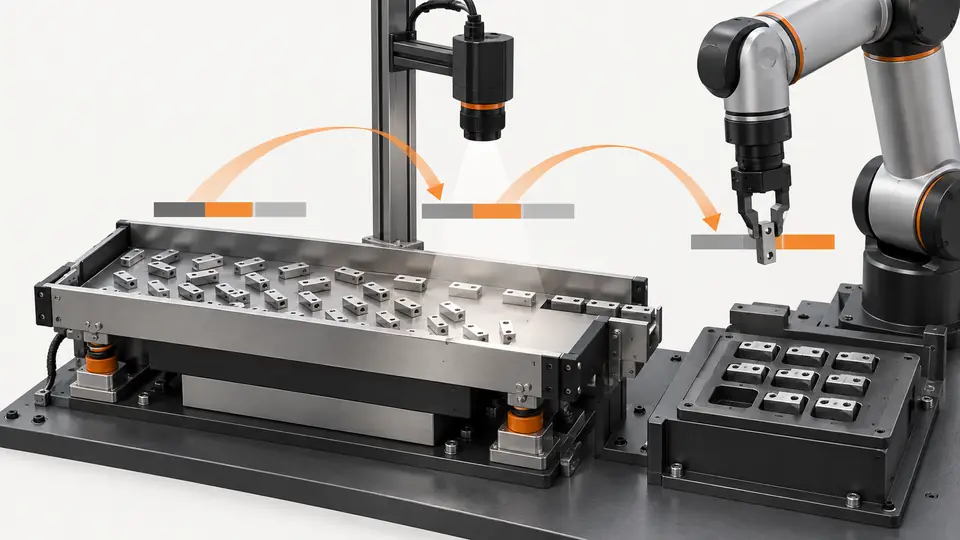
課題と前提条件
カメラの定格レートとロボット速度だけでは設備処理量を求められません。実際の把持機構と投入量で、取出し完了間隔と次動作を止める区間を測ります。
試験の準備
順次動作の仮定は振動500ms、静定200ms、撮像・解析80ms、把持400msです。計1180msで約50.8サイクル/分ですが、補充、失敗、停止を含まない計算例です。
宣伝上の能力ではなく制御順序から測定境界を決めます。振動開始から次の許可開始は一つの境界ですが、量産目的は部品の成功引渡しです。投入範囲、ロボット経路、工具、検査要求を先に記録します。トレイ静止が必要な時点とロボット進入条件を確認します。重複提案は承認順序と干渉評価に従います。待機や運動が支配するサイクルでは、撮像が制限経路にない限り高速カメラでも改善しません。設定と時刻を同じ構成で残します。
作業手順
- 振動開始・終了、露光、座標準備、ロボット要求、把持完了に時刻を付けます。
- 全機器に同じサイクル識別子を使い、待機と処理を分けます。
- 少量、標準量、多量で反復測定します。
- 露光中の振動や把持への干渉を避けられる区間だけ重ねます。
- 変更できる最大遅延を調整し、失敗と補充も含め同条件で再測定します。
振動、静定、撮像、検出、ロボット要求、把持、引渡しの開始と完了を測り、別の応答があれば記録します。ホストには単調時計を使い、制御機器と視覚時計が違えば関係を確認するか外部信号を測ります。未整合時計で機器間時間を計算しません。条件待ち、通信応答、固定遅延のどれかを観測します。候補なしと把持失敗の理由を残し、補充直後の有利な一個ではなく代表投入で繰り返します。画面の処理時間は撮像、通信、待機を省くことがあります。
仮定に基づく試験記録
以下は説明用の仮定であり、Deyiの実測結果ではありません。実際に承認した試験記録に置き換えてください。
| 記録項目 | 仮定値 |
|---|---|
| 振動時間 | 500 ms |
| 静定時間 | 200 ms |
| 撮像・解析時間 | 80 ms |
| 取出し時間 | 400 ms |
振動開始から次に許可される振動開始までの時間を測り、各段階の時刻を残します。例の1180 msは四段階が順次実行される場合だけの合計です。測定した制御順序と干渉確認で許可されるまで、重複時間を差し引きません。成功して渡せた部品数を量産経過時間で割り、理論サイクル数と分けて報告します。把持失敗、補充、復旧も量産測定に含めます。
実段階の時系列を描き、次開始を妨げる段階を特定します。順次なら例の四時間は1180 msです。許可する重複があれば実時系列の経過を使い、全時間の合計や推測差引きにしません。制御記録と比較し、選んだ最短値だけでなく分布と条件内の観測最大を報告します。理論サイクル逆数と引渡し率を分けます。失敗、候補不足、補充、復旧は公称時間が速くても出力を減らします。各数値に含む損失を説明します。
工程を示す二つの図
フィーダー、カメラ、ロボットのサイクルを一体で測る — 1
順次動作なら加算でき、重複可否は実測時刻で判断します。
- 振動
- 静定
- 撮像
- 把持
フィーダー、カメラ、ロボットのサイクルを一体で測る — 2
実処理、待機、許容重複を分け、画像数ではなく完了部品数を報告します。
- 実処理
- 待機
- 許容重複
トラブルの切り分け
- 平均が速くても長いサイクルがあり得るため、遅い事例を確認します。
- 重なる区間を二重加算せず時刻で評価します。
- 静定短縮で誤候補が増えるなら改善とはしません。
受入確認と引き継ぎ
合意した運転区間で取出し完了率、失敗、待機を合わせて評価し、時刻と投入範囲を保存します。50.8/分は供給保証ではありません。
試験前に受入基準を定め、元の証拠を保存してください。本例は供給対象モデルの機能を保証するものではありません。
新しい代表投入と全運転順序で変更を検証します。静定短縮には検出と実把持の証拠、通信待機短縮には受信側の所定状態を示します。図で時間を使うという理由で必要なインターロックを削除しません。元の設定も対照として繰り返し、両時系列を残します。境界、時計、許可重複、除外停止、実引渡しを渡します。失敗と補充を含む量産基準を先に合意します。50.8回/分は順次仮定の理論値で、Deyiセルの実測能力ではありません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Create new multi-feeding recipes — EYE+ 5.4Asyril確認日
- Asyril AcademyAsyril確認日
部品と選定の参考資料
- 小部品のフレキシブル供給・ロボット投入
- Flexible Feeding & Robot Loading · 英語の参考資料
- フレキシブルフィーダー ロボット
- フレキシブルフィーダ選択ガイド
- ロボットガイダンスとピック&プレース位置決め
- トレイ全域でハンドアイ校正の残差を検証する
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 座標系、TCP、部品高さから把持ずれを切り分ける

