
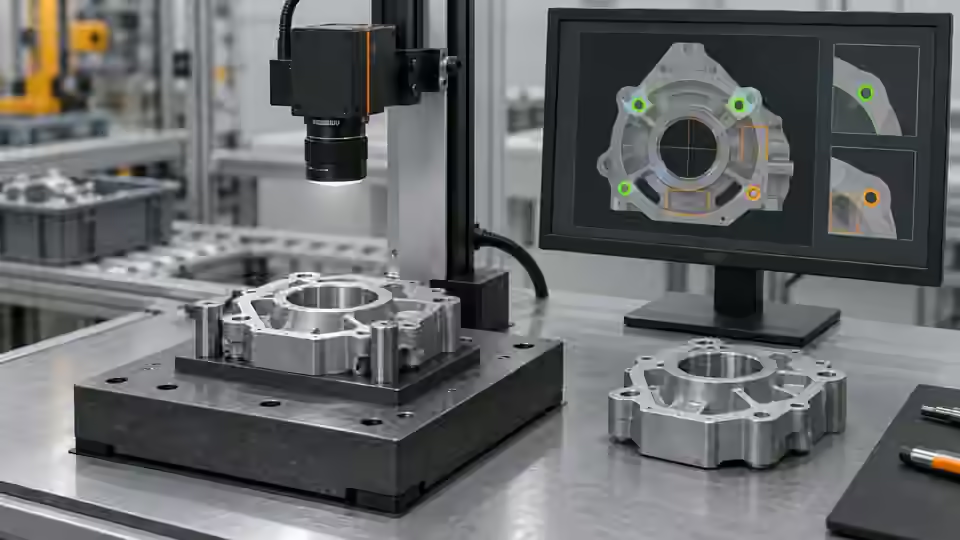
検査の目的
基準フローは暗い領域を見つけ、一対象を要求して横方向の中心を確認します。仮定の28–35 pxではx = 32 pxは範囲内、x = 26 pxは範囲外です。ロボット公差ではありません。AIは分割の変更を支援できますが、人の承認なしで物理的な受入範囲を広げてはいけません。
前提条件と対照サンプル
画像上の位置確認なのか、校正された移動指令が必要なのかを明確にします。簡単な固定工位の基準フローは、分離した一つの暗い対象の横方向の中心を確認します。縦位置、角度、高さ、ロボットの把持を保証するものではありません。一対象、対象なし、複数対象を用意し、元画像の座標原点と独立して付けた中心の答えを保持します。
カメラ構成を選ぶ
安定した平面と見える特徴には、固定したエリアスキャンカメラを使います。撮影中に動きが残るならグローバルシャッターを検討します。高さや重なりが把持点を変える場合は、2D中心を3D姿勢として扱わず、確認済みの奥行き取得構成を検討してください。カメラからロボットへの変換とツール校正は、画像内の位置検出とは別の工程です。
条件を管理して試験する
AIに変更案を求める前に、観察できる最小限の基準フローを作ります。元画像、検査領域、期待する答え、実行環境の識別情報を固定し、最終ランプだけでなく中間出力を確認します。現行のDeyi Visionのフローでは、版管理した開発データで候補の変更を比較できます。AIの提案は確認対象であり、作業者が承認した公差や検証済みの物理量ではありません。
- 各領域を確認して、一意に見える対象を要求します。
- 中心を元画像に戻します。
- 分割候補一つと固定基準を比較します。
- 対象なしと複数対象では中心を推測しません。
処理の流れ
領域の妥当性と一意性を横位置確認より先に評価します。候補比較で座標の意味を承認したことにはなりません。
- 固定データ
- 基準フロー
- 候補
- 人の確認
確認データを記録する
対象数、元画像のx、座標対応、横方向の判定を保存します。この基準はy、角度、高さを評価しないと明記します。未取得の姿勢成分をゼロで埋めません。
独立した中心のある保存例で分割と別に論理を試します。例の横範囲の内側、各境界、外側を確認し、境界を含むか含まないかを保存規則で確かめます。表示色で判断しません。次に対象なしと複数を示し、前の有効中心を再利用したり任意の領域を選んだりしないことを確認します。対象数と横範囲を結合前の別出力で残し、一意性の失敗と有効な位置ずれを区別します。
| 対照 | 確認する内容 | 判定の境界 |
|---|---|---|
| X32:見える一対象 | 元画像の仮定中心 x = 32 px | 例の範囲:28–35 px。ロボット公差ではない |
| X26:見える一対象 | 元画像の仮定中心 x = 26 px | 例の横方向の範囲外 |
| M:複数または隠れた対象 | 一意に見える対象中心がない | 要確認。移動指令を推測しない |
失敗例を切り分ける
合併した二対象や誤った領域でも範囲内の中心になります。一意性は便利な個数ではなく可視の証拠で確認します。予測は移動指令の許可ではありません。
原因の切り分け
一対象、合併、対象なし、曖昧な対象を比較します。有効な位置検出だけが画素値を返します。
- 一対象
- 合併した対象
- 対象なし
- 曖昧
独立したサンプルで検証する
同じ開発サンプルに、変更しない基準フローと一つの候補を適用します。失敗と判定不能も全件数に残してください。難しい画像は件数を制限した確認用データに追加できますが、予測ラベルは人が確認するまで未確認です。モデルにローカルサービスや画像外送の許可が必要な場合、それがなければ実行を停止し、別の実行環境へ黙って切り替えてはいけません。
独立した注釈との中心誤差を評価し、観察不能を残します。後の校正姿勢フローは依存関係と受入を別に管理します。
AI分割候補は物理対象の同一性で評価します。中心が変わった画像に両マスクを重ね、原因画素を説明し、近隣固定具や二部品ではなく対象か確認します。元座標対応と期待画素答えを固定します。新モデルなら導入能力、前処理、座標定義、有効性を確認します。未報告の角度・高さを有効ゼロにせず、横規則から移動承認を継承しません。欠落項目の意味を明示して固定し、別のロボット姿勢計画の前に独立して中心と曖昧さを検証します。
次の技術検討へ進む
フロー、パラメーター、依存関係、開発時の比較を保存します。独立した受入試験の答えはAIの調整から隔離してください。確認用の書き出しは検討資料であり、実行可能な完成配布パッケージや承認の証明ではありません。ブラウザー実行、クラウドモデルの品質、実行パッケージの有効化はそれぞれ別途確認が必要です。
元画像と対応する結果記録を一緒に保存します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Visual inspection system design checklistDeyi Vision確認日
- Structural analysis and shape descriptorsOpenCV確認日
- 2D and 3D machine vision selectionDeyi Vision確認日
部品と選定の参考資料
- ロボットビジョン ガイダンス
- フレキシブルフィーダー ロボット
- 2D vs 3D マシン ビジョン
- ロボットガイダンスとピック&プレース位置決め
- Flexible Feeding & Robot Loading · 英語の参考資料
- フレキシブルフィーダ選択ガイド
- 小部品のフレキシブル供給・ロボット投入
- 管理した比較試験でフレキシブルフィーダーのレシピを調整する
- トレイ全域でハンドアイ校正の残差を検証する
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 座標系、TCP、部品高さから把持ずれを切り分ける
- 3Dビジョンカメラ

