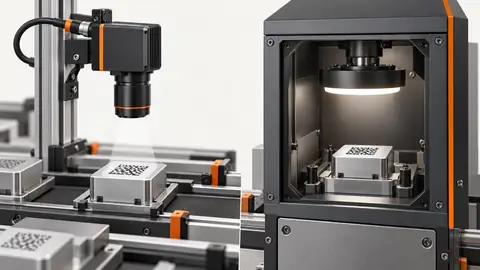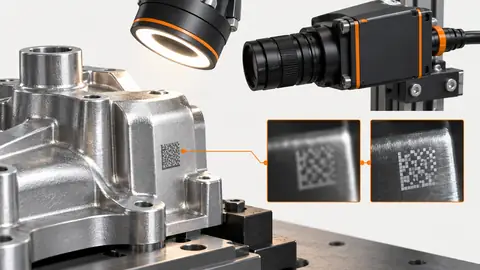
課題と前提条件
読取が正しくても、別の部品を排出すれば追跡は成立しません。独立した部品識別子、実測した搬送経路、排出位置の確認信号を用意し、エンコーダーと通信機能を対象機器で確認します。
試験の準備
説明用に撮像から排出まで800mm、一定速度400mm/s、アクチュエーター応答100msとします。搬送は2sなので、追加余裕を引く前の判定時間は1.9sです。製品仕様ではありません。
遅延計算前に部品検出から実排出点までを調査します。位置を確立する場所、撮像場所、判定が得られる点、作動機構が部品に触れる点を記録します。図面の斜め距離ではなく搬送経路の有効距離を測ります。速度範囲、最小部品間隔、搬送面に対する滑りを確認します。時間追跡は前提を維持して試せる場合だけ選びます。エンコーダにも測る運動、カウント単位、部品との対応という前提があります。どちらも滑った部品を自動識別しません。
作業手順
- 入口センサーで部品イベントを作り、撮像結果を識別子に結びます。
- 排出までのエンコーダー距離を測り、空隙と接近部品の扱いを定めます。
- 判定を目標位置と一緒に待ち行列へ入れ、速度変化でも識別子を保持します。
- 実測応答分だけ早く排出指令を出し、完了確認を保存します。
- 未読、結果遅延、停止、再始動を試し、期限切れ結果を次部品へ渡さないことを確認します。
部品トリガーで識別と初期位置を持つキュー項目を作り、同じ項目に読取結果を付けます。良品と排出対象を交互に予定間隔で流し、一部品ずれる対応を見つけます。判定到着、排出指令予定、作動、排出確認を別イベントで観測します。期限後の良品結果で別部品の排出を取り消しません。画面更新ではなく計測器や制御記録で実出力時刻を測ります。速度両端と許可する加減速で繰り返します。搬送中の各部品を保持し、一つの遅延変数で複数部品を管理しません。
仮定に基づく試験記録
以下は説明用の仮定であり、Deyiの実測結果ではありません。実際に承認した試験記録に置き換えてください。
| 記録項目 | 仮定値 |
|---|---|
| 移動距離 | 800 mm |
| 搬送速度 | 400 mm/s |
| 判定期限 | 1.9 s |
| トリガー識別子 | T200 |
指令時刻1.9秒は一定速度と測定済みの作動遅延100 msを前提にします。速度が400から320 mm/sに下がると800 mmの移動は2.5秒となり、元のタイマーでは0.5秒早く動きます。エンコーダ追跡では判定を部品位置に結び、カウント単位とリセット動作を確認します。追跡を失ったら合意した封じ込め処置を行い、対象不明の排出パルスを送らないでください。
距離を速度で割る計算は公称移動時間であり、全出力予算ではありません。到着時刻から実測作動遅延と合意した余裕を引いて指令期限を求め、最遅判定と比較します。転送、処理、待機も予算を使います。期限を超えた結果には該当識別の規定した処置を適用します。エンコーダでは確認したカウント単位で目標を表し、開始、目標、実出力カウントを残します。リセットと周回を制御設計で扱います。位置復旧を検証せず再起動後に旧目標を維持しません。
工程を示す二つの図
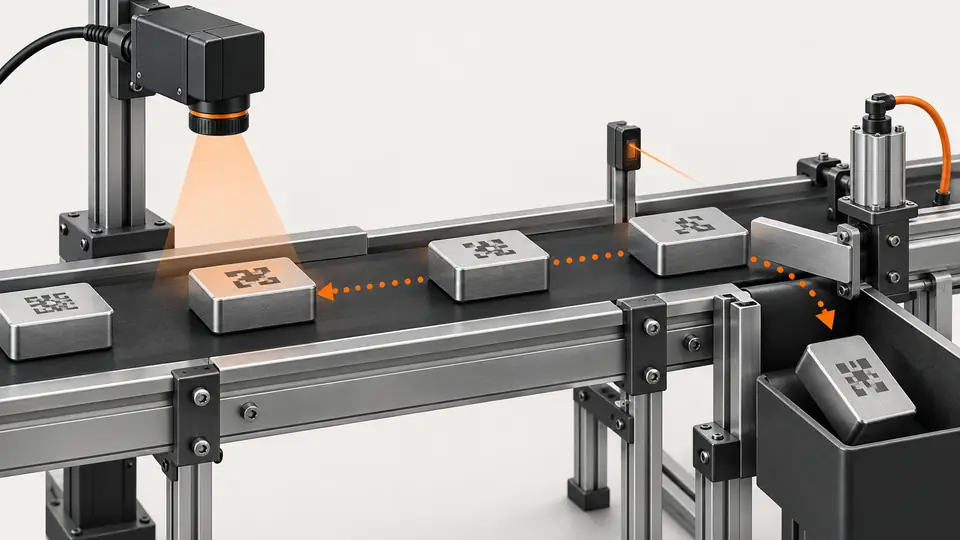
読取結果を搬送ラインの正しい排出対象に結び付ける — 1
一つの部品識別子で取得、位置、判定、除去確認をつなぎます。
- 入口検知
- 撮像
- 位置待ち行列
- 排出確認
読取結果を搬送ラインの正しい排出対象に結び付ける — 2
一定速度の時間計算は計画用です。速度変化には位置証拠と結果期限の管理が必要です。
- 時間計算
- 位置追跡
- 期限切れ結果
トラブルの切り分け
- 時間遅延だけでは速度変化で位置がずれます。
- 排出確認がなければ正常除去と記録せず、設備異常にします。
- 遅延結果は決めた保留・排出方針に従います。
受入確認と引き継ぎ
各試験で撮像位置と排出位置の識別子を確認し、最低・最高速度と停止後を試します。位置誤差と応答余裕を記録し、実測値から本番の上限を決めます。 本番の上限は実測時間から算出し、例示の1.9 sをそのまま使わないでください。
試験前に受入基準を定め、元の証拠を保存してください。本例は供給対象モデルの機能を保証するものではありません。
受入はソフト出力成功だけでなく実部品の行先を示します。予定判定を良品・排出経路とセンサー応答に照合します。管理手順で結果欠落、遅延、エンコーダ喪失、再起動を試し、対象部品の封じ込めと後続への旧判定混入防止を確認します。排出センサーがない、または指令と矛盾する場合の処置を定めます。指令応答だけでは排出を証明しません。距離、実測作動遅延、追跡、異常処置、記録を引き継ぎます。仮の時間を現場測定なしで量産設定に写さないでください。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- DataMan 360 Reference ManualCognex確認日
- Acquisition Timing InformationBasler確認日
部品と選定の参考資料
- 製造ライン用バーコードリーダー
- 包装ラベル・バーコード検査システム
- バーコード トレーサビリティ
- 産業用バーコードリーダー
- 工業用バーコードリーダー選択ガイド
- DPM バーコード読み取りとは何ですか?
- DPM 反射金属部品のコード読み取り
- 包装ラベルとバーコード追跡
- 金属部品のDPMコード読み取り
- Cognex DataMan Alternative · 英語の参考資料
- データロジック バーコードリーダ 代替
- Omron Microscan Barcode Alternative · 英語の参考資料
- Zebra Fixed Scanner Alternative · 英語の参考資料
- Logistics Barcode Sorting · 英語の参考資料
- Printing and Label Inspection · 英語の参考資料
- EAN-13 追跡:ライン受入
- EAN-13 追跡:復号とデータ検証
- EAN-13 追跡:撮影とモジュールの画素数
- EAN-13 追跡:照明と空白領域
- EAN-13 追跡:重複と読取欠落
- 複数コードの領域ルールと重複読取制御
- OCR文字とバーコードをロット情報に照合する