
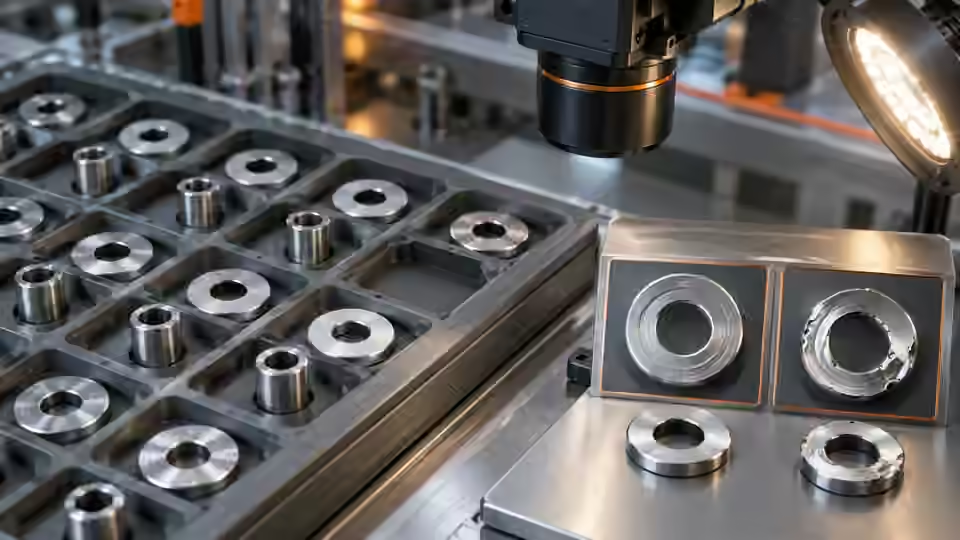
検査の目的
最初の個数不一致で、連結、分裂、除外のどれが起きたかを特定します。望む答えではなく独立した実物の個数を使います。面積範囲を変える前に、同じ元画像を同じ分割条件で再実行し、連結の問題か選別の問題かを分けます。
前提条件と対照サンプル
期待する個数と「物理的な一つの部品」の定義を決めます。正しい個数、数量不足、部品同士が接触したサンプルを用意し、独立した数え直しで答えを記録します。基準フローは分離した連結領域を数えるもので、隠れた物体は数えられません。一つの領域に複数の接触部品が入る場合も、光沢のある一部品が複数領域に分かれる場合もあります。しきい値を選ぶ前に限界を明記します。
カメラ構成を選ぶ
トレー全体が一回の撮影に入るならエリアスキャンカメラを使います。輪郭のコントラストにはモノクロ、実際に色が必要ならカラーを選びます。供給中に動く場合は、確認済みのグローバルシャッターのタイミングか静止位置で撮影します。ラインスキャンには移動に合わせた画像再構成が必要で、静止トレーを自動的に改善するものではありません。
条件を管理して試験する
対策を試す前に、失敗したフローのコピーと元の失敗画像を保存します。まず保存データで症状を再現し、原因がワーク、照明、取得、ソフトウェア状態のどこに追従するかを調べます。最終判定が変わるだけでは不十分です。想定した物理的な理由で対応する中間データが改善することを確認し、再試験に成功しても初回の失敗を消さないでください。
- 各ラベル領域を元のトレー画像に重ねます。
- フィルター前後の面積を比較します。
- 古い画像を残し、接触部品を離して新しく撮ります。
- 反射の低減をしきい値変更とは別に試します。
処理の流れ
生の領域から選別後の不一致まで追い、物理条件か処理条件を一つ試します。
- 初回の失敗
- 一つの変更
- 対照を再実行
- 残るリスク
確認データを記録する
実物の個数、生の領域数、対象領域数、除外理由を記録します。除外領域をそれぞれ説明し、画像から解決できない例も残します。
合計を直す前に部品単位の失敗対応を作ります。各実物に生の連結領域を対応させ、選別で除かれた領域とマスクに最初からない領域を分けます。見える小部品の面積除外と低コントラストの見逃しは別です。大きな合併領域の元隙間を確認し、元画像に隙間がなければしきい値で真の形状を安定復元できません。実物を離して新画像を撮り、旧入力も残します。反射分裂では照明だけ変え、同じ部品が一領域になりトレーを追加しないか確認します。
| 対照 | 確認する内容 | 判定の境界 |
|---|---|---|
| N3:分離した3部品 | 仮定例では3領域を期待 | 独立した実物の個数と照合 |
| N2:分離した2部品 | 仮定例では2領域を期待 | 数量不足。期待する3個を変えない |
| T3:接触した3部品 | 領域数は3と異なる場合がある | 要確認。連結領域は物理的な物体とは限らない |
失敗例を切り分ける
最小面積で小さい正常部品が落ち、反射で一部品が複数の島になる場合があります。範囲を広げるとトレーのノイズも入ります。数値で埋め合わせる前に分離と可視性を直します。
原因の切り分け
連結した二部品、分裂した一部品、除外された小部品は同じ個数差でも対策が異なります。
- 連結
- 分裂
- 除外
- トレーのノイズ
独立したサンプルで検証する
試験ごとに疑わしい原因を一つだけ変更し、過去に失敗した対照をすべて再実行します。画像識別子、パラメーター差分、検査領域、実行環境を記録してください。想定した中間観察が変わらず結果だけ変わる場合は、タイミングやデータの由来を調べます。判定不能の画像は確認待ちとして残し、比較を良く見せるために除外してはいけません。
過去の不一致をすべて再実行して個別領域を確認します。新しい数量不足トレーで独立試験し、失敗画像に期待個数を合わせません。
原因に合った台帳を使います。面積修正は生分割を変えず選別を変え、照明修正は元コントラストとマスクを変え、静止修正は新画像の動きの橋を除くはずで、旧ぶれ画像を変える必要はありません。予想と違えば仮説を未解決にして別変更を調べます。採用後は余分な部品と最小部品も含め全対照を再実行し、合併と分裂が相殺していないか確認します。現行経路で説明できない接触や隠れは未解決に残します。元画像と差分で旧誤り、改善、限界を再現できるよう渡します。
次の技術検討へ進む
元の失敗、対策後の結果、パラメーター差分、残る境界例をDeyi Visionの技術検討に渡します。保存画像で切り分けた後に、実機で対策を確認してください。一つのファイルで改善しても、実カメラの信頼性、ロボット校正、量産受入を証明したことにはなりません。
元画像と対応する結果記録を一緒に保存します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Visual inspection system design checklistDeyi Vision確認日
- Morphological transformationsOpenCV確認日
部品と選定の参考資料
- 自動外観検査
- 産業用カメラ マシンビジョン
- 画像処理 照明
- 外観検査システム設計チェックリスト
- マシンビジョンとは何ですか?
- マシンビジョンシステム
- マシンビジョンシステムのコンポーネント
- マシンビジョンシステムはどのように動作するのでしょうか?
- PCBコネクタピン有無検査
- 産業用バーコードリーダー
- 部品計数のカメラ設定:部品間の隙間と静止画像を確認する手順: 手順と記録による確認
- 部品計数の照明と検査領域:連結や分裂を防いで個数を確認する: 手順と記録による確認
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 有無検査の受入とライン連携:欠品判定から実物の処理まで確認する
- 有無検査のAI支援フロー:候補変更と基準判定を比較する手順: 手順と記録による確認
- 有無検査のカメラ設定:欠品と遮蔽を区別する画像取得の確認手順
- 有無検査の照明と検査領域:欠品を見分けるコントラスト管理の手順
- 有無検査の誤合格を切り分ける:元画像とマスクから原因を追う手順

