検査の目的
曖昧な個数ではトレーを保留するか再提示するかを合意します。開発マスクとの一致だけでなく実物の数量を検証します。正常数、不足、余分、接触、境界越えを含めます。影響の違う分類を受入記録で分けてください。
前提条件と対照サンプル
期待する個数と「物理的な一つの部品」の定義を決めます。正しい個数、数量不足、部品同士が接触したサンプルを用意し、独立した数え直しで答えを記録します。基準フローは分離した連結領域を数えるもので、隠れた物体は数えられません。一つの領域に複数の接触部品が入る場合も、光沢のある一部品が複数領域に分かれる場合もあります。しきい値を選ぶ前に限界を明記します。
カメラ構成を選ぶ
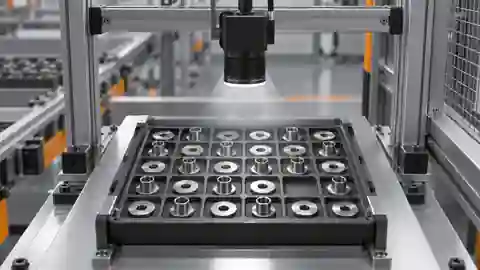
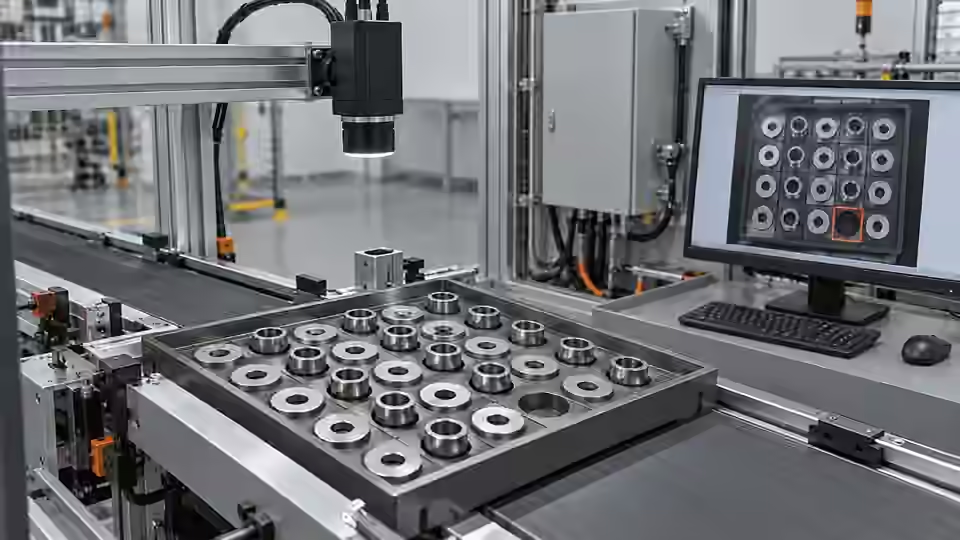
トレー全体が一回の撮影に入るならエリアスキャンカメラを使います。輪郭のコントラストにはモノクロ、実際に色が必要ならカラーを選びます。供給中に動く場合は、確認済みのグローバルシャッターのタイミングか静止位置で撮影します。ラインスキャンには移動に合わせた画像再構成が必要で、静止トレーを自動的に改善するものではありません。
条件を管理して試験する
受入試験の前に判定規則、許容変動、ラインの応答を合意します。フロー、データ、実行環境、校正などの資料、しきい値を一緒に固定してください。受入用の答えは調整から独立させ、既に変更の判断に使った場合はその再利用を明示して新しい独立サンプルを用意します。人の確認はモデルの予測や自動フロー編集と分けます。
- 実行前に独立したトレーの個数を封印します。
- 各数量条件を許容位置で試します。
- 画像なし、重複結果、遅延結果を発生させます。
- PLCや作業者に現在のトレー判定が届くことを確認します。
処理の流れ
独立した実物の答えで数量を検証し、要求識別子でトレーとライン応答に結びます。
- 固定候補
- 独立試験
- ライン応答
- 現場の承認
確認データを記録する
完全一致、絶対個数誤差、要確認を総トレー数と示します。同じトレーの繰返し画像は新しい実物サンプルではありません。実物数とイベント数を両方記録します。
受入母集団を実トレー状態で定義します。正常、不足、余分を分け、通常の接触や重なりの許可を記します。許可するなら確認済みの経路で扱い、結果を見てから除外しません。行ごとにトレー、実個数、画像有効性、報告個数、要確認、実動作を記録します。個数一致と不足を拒否できたことを分けます。間違った個数で拒否しても計数精度を証明しません。独立答えの由来と修正を保存し、再提示は元の実物に対応させて独立トレー数を水増ししません。
| 対照 | 確認する内容 | 判定の境界 |
|---|---|---|
| N3:分離した3部品 | 仮定例では3領域を期待 | 独立した実物の個数と照合 |
| N2:分離した2部品 | 仮定例では2領域を期待 | 数量不足。期待する3個を変えない |
| T3:接触した3部品 | 領域数は3と異なる場合がある | 要確認。連結領域は物理的な物体とは限らない |
失敗例を切り分ける
遅れた個数が次のトレーを解放する場合があります。重なりを有効な少数として扱うと誤った不足判定になります。可視性の状態を数量に付け、有効な画像なしで数値ゼロを送らないでください。
原因の切り分け
有効な個数0、無効な取得、接触の要確認を比較し、数量として混同しません。
- 有効な個数
- 画像なし
- 接触の確認
- トレー識別
独立したサンプルで検証する
画像取得失敗、判定不能、タイムアウト、重複配送を含む一連の動作を試験します。出力を現在のワークと要求識別子に結び付けてください。連携側は合格、不合格、要確認/無結果を明示的に扱い、証拠がない状態を合格に変えてはいけません。観測した遅延と実際のアクチュエーター応答を記録します。ソフトウェアの結果だけでは実物の処理を証明できません。
同じ実トレーの正しい数量と正しい処理を要求します。供給、トレー材質、照明を変えたら、ソフトウェアが同じでも分離が変わるため再確認します。
無効数量を普通の数値にしないよう受信側を試します。画像なし、見えない重なり、有効な空トレーは別状態で、無結果を自動ゼロにしません。安全な承認立上げ代替で遅延と重複を加え、現在のトレーだけに対応し、時間切れ後に旧個数を再利用しないことを確認します。曖昧な場合は警報だけでなく合意した保留や再提示と新画像を観測します。最後に現場手順で実トレーの解放・保持を記録します。固定設定と提示限界に受入を結び、表面、供給、重なり許可を変えたら限界を再検討します。
次の技術検討へ進む
候補の識別情報と確認用アーカイブだけでは、承認された実行可能な配布版にはなりません。導入済みパッケージ、依存関係、有効な設定を現場で確認します。有効化や復帰の手順は実際の実行環境で確認し、稼働中のジョブを避けて行います。開発時の比較から配布版の有効化完了や量産受入完了を約束しないでください。
元画像と対応する結果記録を一緒に保存します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Visual inspection system design checklistDeyi Vision確認日
- Structural analysis and shape descriptorsOpenCV確認日
部品と選定の参考資料
- 自動外観検査
- 産業用カメラ マシンビジョン
- 画像処理 照明
- 外観検査システム設計チェックリスト
- マシンビジョンとは何ですか?
- マシンビジョンシステム
- マシンビジョンシステムのコンポーネント
- マシンビジョンシステムはどのように動作するのでしょうか?
- PCBコネクタピン有無検査
- 産業用バーコードリーダー
- 部品計数の照明と検査領域:連結や分裂を防いで個数を確認する: 手順と記録による確認
- 部品計数の誤りを切り分ける:領域の合併と分裂を診断する手順: 手順と記録による確認
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 有無検査の受入とライン連携:欠品判定から実物の処理まで確認する
- 有無検査のAI支援フロー:候補変更と基準判定を比較する手順: 手順と記録による確認
- 有無検査のカメラ設定:欠品と遮蔽を区別する画像取得の確認手順
- 有無検査の照明と検査領域:欠品を見分けるコントラスト管理の手順
- 有無検査の誤合格を切り分ける:元画像とマスクから原因を追う手順