
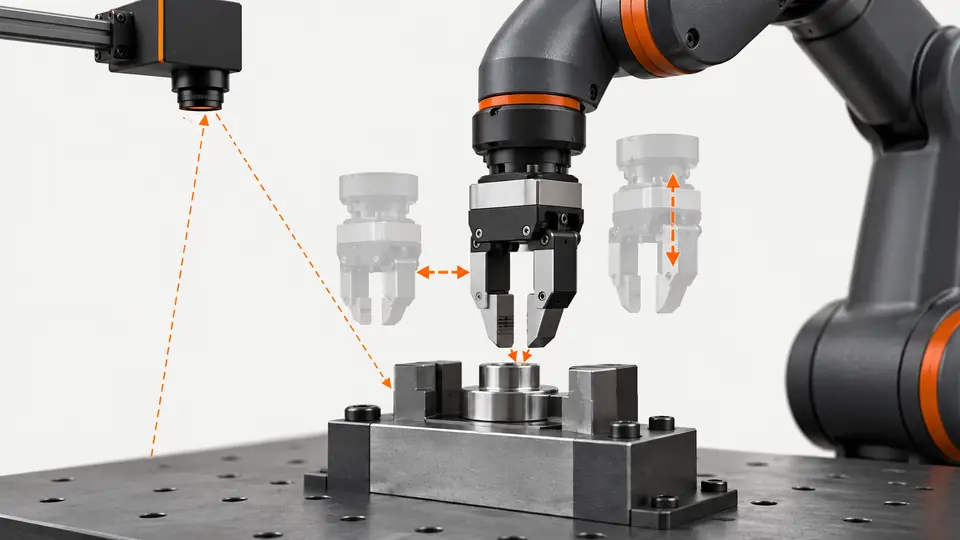
課題と前提条件
再校正を繰り返すと、誤ったTCPや把持平面を隠すことがあります。画像位置、座標変換、把持機構を分け、実動作は承認された試運転手順で行います。
試験の準備
独立した5位置を用意し、高さ範囲を仮に0–2mmとします。カメラ校正、ロボット座標系、TCP、把持点を記録します。0.20mmは仮の要求値です。
画像位置検出、座標変換、ロボット運動、実把持を分けます。検出中心と向きの画像、変換指令、稼働座標系と工具、実接触位置を残します。境界がなければ同じ失敗をどの層のせいにもできます。独立に位置を確認できる安定した基準対象を使い、検討済み運転手順で試します。移動前に平面と許可する高さを確認します。輪郭が似ていても接触形状変更で有効把持点が変わるため、部品改訂と工具を記録します。全体オフセット調整から始めません。
作業手順
- ロボット停止状態で画像を反復し、画像座標そのものが動くか確認します。
- 把持前に、変換座標を独立に教示した基準位置と比較します。
- 許容把持角度を変え、誤差がツールと一緒に回転するか記録します。
- 校正平面を変更せず、高さ範囲の両端を試します。
- 疑わしい層だけを変更し、全位置を再試験して変更前後の版を保存します。
仮の五位置でまずロボットを動かさず静止対象の検出を繰り返します。画像座標が揺れるなら校正より先に画質、モデル、領域を調べます。安定していれば変換座標を独立した対象位置と比較し、その後に接近、TCP、把持接触を調べます。実中心を保って許可角度を繰り返し、同じ設定で高さを試します。変更と元の基準を残します。カメラ、変換、TCPを同時に変えると何が修正または隠したか分かりません。
仮定に基づく試験記録
以下は説明用の仮定であり、Deyiの実測結果ではありません。実際に承認した試験記録に置き換えてください。
| 記録項目 | 仮定値 |
|---|---|
| 検証点数 | 5 |
| 部品高さ範囲 | 0–2 mm |
| 校正版 | C2 |
| 仮の受入上限 | 0.20 mm |
同じ対象をまず固定した向きで、次に許可範囲の複数角度で試し、画像の生座標と指令したロボット座標を残します。ほぼ一定のずれならTCPや原点、角度依存のずれなら把持点や回転変換を確認します。傾向は試験の手掛かりであり、原因の確定ではありません。一層だけ変更し、五点すべてを再試験して承認します。一つの量産オフセットで隠さないでください。
傾向は次の測定選択であり、一失敗の原因確定ではありません。一定XY差は原点やTCPを調べる手掛かりでも、他の系統要因が同じ形を作ります。端で増える差は変換、形状、平面を、部品と回る差は把持点と角度規約を調べます。高さ依存なら透視と平面適用範囲を確認します。符号付き残差と接触観測を結びます。柔らかい、または滑る把持機構は数値目標が正しくても失敗するため、座標比較だけでは十分ではありません。
工程を示す二つの図
座標系、TCP、部品高さから把持ずれを切り分ける — 1
画像位置、変換、TCP、機構の順に独立基準と照合します。
- 画像位置
- 座標変換
- TCP
- 把持機構
座標系、TCP、部品高さから把持ずれを切り分ける — 2
誤差パターンは調査先を示すだけです。独立対象で修正を確認します。
- 一定のずれ
- 角度依存
- 高さ依存
トラブルの切り分け
- 一定のずれは原点やTCPの確認を促しますが、原因の断定ではありません。
- 角度依存はツール中心や把持点を確認します。
- 高さ依存は透視と平面変換の前提を確認します。
受入確認と引き継ぎ
全角度・高さで位置誤差と実把持が基準を満たすまで完了としません。変更した層を記録し、校正残差の低下だけで修正成功としません。
試験前に受入基準を定め、元の証拠を保存してください。本例は供給対象モデルの機能を保証するものではありません。
新しい提示で全検証を繰り返し、元の失敗点だけで修正を承認しません。量産工具と接近、記録した座標系と校正版を確認します。候補が失敗した場合は旧承認構成へ戻せることを示します。高さ範囲に別測定や校正が必要なら範囲を明記し、平面オフセットで直ると主張しません。層別証拠表、前後設定、独立位置、実把持結果を渡します。0.20 mmは用途承認を要する例の上限、0–2 mmは管理試験で保証動作範囲ではありません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Hand-eye calibration wizard — EYE+ 5.4Asyril確認日
- Knowledge database — EYE+ 5.4Asyril確認日
部品と選定の参考資料
- ロボットビジョン ガイダンス
- ロボットガイダンスとピック&プレース位置決め
- 小部品のフレキシブル供給・ロボット投入
- フレキシブルフィーダー ロボット
- Flexible Feeding & Robot Loading · 英語の参考資料
- フレキシブルフィーダ選択ガイド
- 管理した比較試験でフレキシブルフィーダーのレシピを調整する
- トレイ全域でハンドアイ校正の残差を検証する
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 2D vs 3D マシン ビジョン
- 3Dビジョンカメラ

