
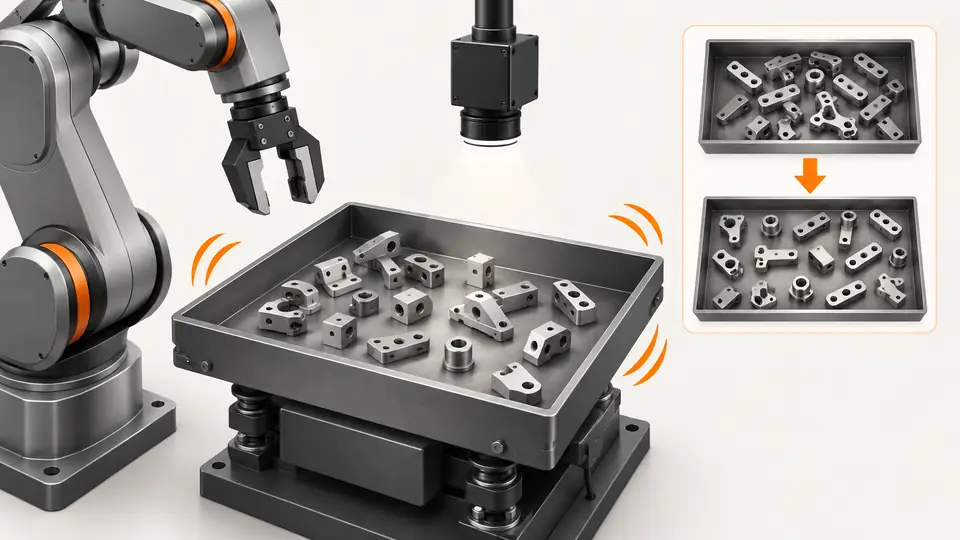
課題と前提条件
トレイがよく動いても、有効な供給とは限りません。振動の強さではなく、実際に把持できる部品を最適化します。本番トレイ、代表部品、安定した撮像を使います。
試験の準備
仮に30部品のうち12部品が把持条件を満たすと、画像上の候補率は12/30 = 40%です。実測処理能力ではありません。投入量、撮像、把持余白を固定します。
振動変更前に再現できる投入方法を用意します。部品改訂、トレイ識別、表面状態、初期分布、許可する投入数を記録します。清潔な乾燥品と油のある量産品は挙動が異なるため、実用途の状態を試します。視覚条件が許可する向きだけを認識し、余白が実把持機構を反映することを確認します。比較中は露光、照明、検出、ロボット接近を固定します。そうしなければ候補変化を振動の効果と判断できません。メーカーの許可範囲と運転順序に従います。本記事は実験方法で、汎用振幅や周波数値ではありません。
作業手順
- 基準レシピF01と各振動前後の画像を保存します。
- メーカー範囲内で振動パラメーターか区間を一つ変更し、F02を作ります。
- 静定後に撮像し、分離、向き、把持余白を満たす候補を数えます。
- 実際に取出し、画像上の候補数と取出し成功数を別々に記録します。
- 同じ投入方法で反復し、少量と多量も試します。試験動画は読者自身が記録します。
F01を保存し、振動前、静定後、検出後、実取出し後の同じ境界で記録します。F02では文書化した一パラメーターか一区間だけ変えます。F01で減った残りと比較せず、合意した方法で再投入します。数える前に静定を待ちます。移動中の輪郭は離れて見えても把持できないことがあります。候補数とともに向きや余白などの除外理由も残します。検討済みロボット順序で実把持し、失敗を別記します。画像に試験識別を付け、有利な画像を別の投入条件に使わないようにします。
仮定に基づく試験記録
以下は説明用の仮定であり、Deyiの実測結果ではありません。実際に承認した試験記録に置き換えてください。
| 記録項目 | 仮定値 |
|---|---|
| 試験数 | 30 |
| 取出し可能候補 | 12 |
| 検証済みレシピA | F01 |
| 候補レシピB | F02 |
候補は、把持機構全体の余白、許可する向き、設定した把持点を確認してから数えます。輪郭が分離して見えても、把持機構の動作領域が重なる場合があります。F01とF02で把持前候補、試行数、成功数、再分散時間を別々に記録します。候補率が上がって失敗も増えた状態は改善ではありません。有利な一画像を選ばず、同じ投入方法の反復試験を比較します。
候補の確保と部品の成功引渡しは分けます。12/30は画像上の適合率で、毎分部品数でも十二個連続把持の保証でもありません。各把持は分布を変え、別部品を露出または移動させます。最良の振動時間だけでなく、失敗や候補不足後の再分散時間を記録します。自身で動画を撮った場合は接触、重なり、残りの傾向を調べます。動画がなければ未取得の試験証拠として求めます。一画像の勝ちより投入範囲で繰り返し有効なレシピを選びます。
工程を示す二つの図
管理した比較試験でフレキシブルフィーダーのレシピを調整する — 1
投入と撮像を固定し、一つの振動条件を変更して実把持で確認します。
- 投入
- 振動
- 静定
- 検出
- 把持
管理した比較試験でフレキシブルフィーダーのレシピを調整する — 2
見える部品、条件を満たす候補、実際の取出し成功は異なる数です。
- 視野内部品
- 把持候補
- 取出し成功
トラブルの切り分け
- 候補が増えて成功が減る場合は、余白、姿勢、静定を確認します。
- 固まり続ける場合は表面、投入方法、振動方向を見直します。
- 露光変更も候補数を変えるため、比較中は固定します。
受入確認と引き継ぎ
指定投入範囲で分散と実際の取出しが再現するレシピを選び、設定、ロット、画像、サイクルを保存します。40%は例示比率です。
試験前に受入基準を定め、元の証拠を保存してください。本例は供給対象モデルの機能を保証するものではありません。
調整に使わなかった新しい代表投入で選定レシピを検証します。少量、多量、通常ばらつき、補充を含めます。検出と把持規則は同じまま確認します。余白を緩めて候補数を増やすのは課題変更であり供給改善の証拠ではありません。F01へ戻して基準を再試験し、表面変化や蓄積汚れの影響を確かめます。両レシピ、差分、試験識別、候補・把持記録、投入方法を渡します。量産処理能力は補充と復旧を含む別の経過時間試験が必要で、候補率40%や強い振動からは決まりません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Create new multi-feeding recipes — EYE+ 5.4Asyril確認日
- Asyril AcademyAsyril確認日
部品と選定の参考資料
- フレキシブルフィーダ選択ガイド
- 小部品のフレキシブル供給・ロボット投入
- フレキシブルフィーダー ロボット
- Flexible Feeding & Robot Loading · 英語の参考資料
- ロボットガイダンスとピック&プレース位置決め
- トレイ全域でハンドアイ校正の残差を検証する
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- ワーク位置決めの照明と領域:マスクによる中心のずれを確認する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 座標系、TCP、部品高さから把持ずれを切り分ける

