検査の目的
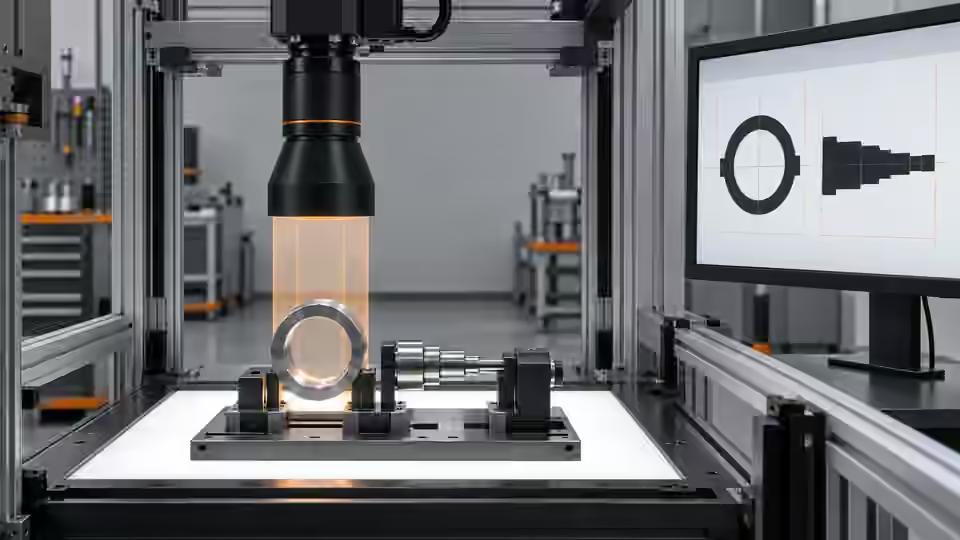
カメラと基準器を宣言した計測平面に設置します。仮定の10 mmが500 pxなら、一定倍率の単純化した条件で0.02 mm/pxです。歪み補正や不確かさを証明する計算ではありません。視野全体と高さ変動を確認してからカメラとレンズを選びます。
前提条件と対照サンプル
エッジ処理の前に物理的な寸法、基準、許可された平面、単位を定義します。トレーサビリティのある基準器と独立した寸法の答えを用意してください。輪郭が見えることや画素の長さは校正済みの計測ではありません。現在の準備済みネイティブ計測経路は校正と承認済み資料を結び付けます。承認がない、識別情報が違う、平面が無効な場合は有効な物理量を返してはいけません。機器と量産の受入は実際の設備ごとに必要です。
カメラ構成を選ぶ
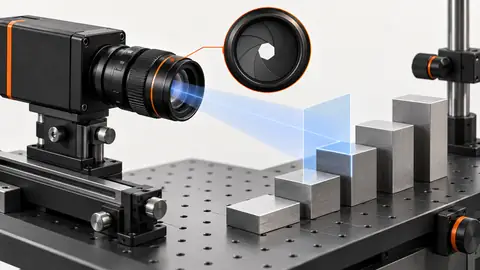
平面のエッジ計測には低歪みレンズを検討し、高さ変動による遠近誤差が問題ならテレセントリック構成と比較します。必要な視野全体でエッジを解像できるエリアセンサーを選んでください。高さや断面には、単純な画素からミリメートルへの換算ではなく確認済みの3D構成が必要です。レンズ、ピント、カメラ位置、計測平面を変えたら校正の有効性を見直します。
条件を管理して試験する
ライブカメラを接続する前に、保存した未加工画像と治具の図面で検討します。センサーの画素寸法、画素形式、レンズ、ワーキングディスタンス、画像取得の実行環境を記録してください。画像を読み込んで検査できても、そのカメラへの対応、トリガーの安定性、実機の受入完了を証明したことにはなりません。取得指令を送る前に、導入済みの実行環境で機器の接続経路を確認します。
- 寸法、基準、物理単位を定義します。
- カメラ、ピント、計測平面を固定します。
- 基準器を視野内の複数位置で撮影します。
- 元寸法を保存し、未宣言の拡大縮小を拒否します。
処理の流れ
カメラ、光学系、承認された平面が物理的に解釈できる画像幾何を定めます。
- 元画像
- 治具
- 元の画素
- 新しい画像
確認データを記録する
基準器の識別、位置、画素長、校正条件を記録します。計画計算と独立して測った倍率を分けます。縮小画面ではなく元画像を保持します。
計量フローの前に平面の適用記録を作ります。基準器、独立寸法、平面を決める面を特定します。ピントと固定を変えず中央から使用視野で撮り、画像点と有効領域内かを記録します。中央一基準で均一倍率を仮定せず、位置ごとの倍率を比較します。一定画素倍率は単純化で、歪みや遠近には確認済みの空間変換が必要です。許容高さを実物で試し、鮮明な持上げ境界にも平面校正を使えるとは限らないと確認します。
| 対照 | 確認する内容 | 判定の境界 |
|---|---|---|
| R:仮定の平面基準 | 10 mmが500 px。倍率 = 0.02 mm/px | 計画上の計算で校正証明書ではない |
| D:仮定の線分 | 501 px × 0.02 mm/px = 10.02 mm | 宣言した平面と校正が有効な場合だけ |
| I:無効な計測条件 | 承認なし、平面違い、校正不一致 | 有効な物理値なし。要確認または実行拒否 |
失敗例を切り分ける
一般光学系では高さで遠近倍率が変わります。エッジが鮮明でも倍率が正しいとは限りません。エッジを検出できても、承認された校正なしで有効寸法を返しません。
原因の切り分け
宣言平面の基準、持ち上げた部品、未校正画像を比較します。有効な承認条件だけが物理値を支えます。
- 宣言平面
- 基準器
- 高さ変更
- 無効条件
独立したサンプルで検証する
比較中はゲイン、露光、自動画質補正を固定します。機械が静止してから撮影し、許容される載せ方の端でも繰り返してください。縮小されたブラウザー表示だけで判断せず、元画像を等倍で確認します。新しいトリガーで画像識別子が更新されること、画像欠落が明確な異常になることを確かめます。鮮明でも古い画像は現在のワークの証拠にはできません。
許容視野と平面で独立した基準寸法を比較します。設定固定前に光学系と不確かさが案件の公差を支えられるか判断します。
光学変更は適用条件の変更です。レンズ、ピント、距離、カメラ姿勢、治具を校正証拠と保存します。調整後は独立基準器で以前の対応の計量残差を比較します。同じ受入基準から都合よく倍率を作り直して未使用試験と報告しません。校正を作る観測と確認観測を分けます。準備済み計測の前に資料の結び付けと承認を確認し、画像だけで済ませません。平面と画像対応が明確になってから境界試験へ進み、視野・高さの限界、良い観測と失敗観測を残して使用領域の根拠にします。
次の技術検討へ進む
技術検討には元画像、治具の位置、カメラとインターフェースの情報、取得ログを用意します。Deyi Visionはこれらを基に画像取得の構成を検討できます。現時点の能力記録では、ブラウザー内のOpenCV.js実行は開発要件です。画面にフローが表示されても、各ノードがブラウザーで実行できるとは限りません。
元画像と対応する結果記録を一緒に保存します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Inspection resolution planningDeyi Vision確認日
- Structural analysis and shape descriptorsOpenCV確認日
- Camera calibrationOpenCV確認日
- Geometric image transformationsOpenCV確認日
部品と選定の参考資料
- プレス部品の高速寸法測定
- Dimension Measurement · 英語の参考資料
- Telecentric Lenses · 英語の参考資料
- 検査用のカメラ解像度の計算方法
- マシンビジョン レンズ
- Instant Measuring Systems · 英語の参考資料
- テレセントリックレンズの基礎
- テレセントリックレンズと通常のレンズ
- テレセントリックレンズとは何ですか?
- マシンビジョンレンズ選択ガイド
- 寸法検査のAI支援フロー:校正と単位を固定して候補を比較する
- 寸法検査の照明とエッジ領域:測る境界を安定させる確認手順: 手順と記録による確認
- 寸法検査の偏りとドリフトを診断する:基準器との差から原因を追う
- カメラ校正を全視野で検証する
- 画像寸法測定の不確かさ表を作成する
- サブピクセルエッジの繰返し性と偏りを分けて試験する