
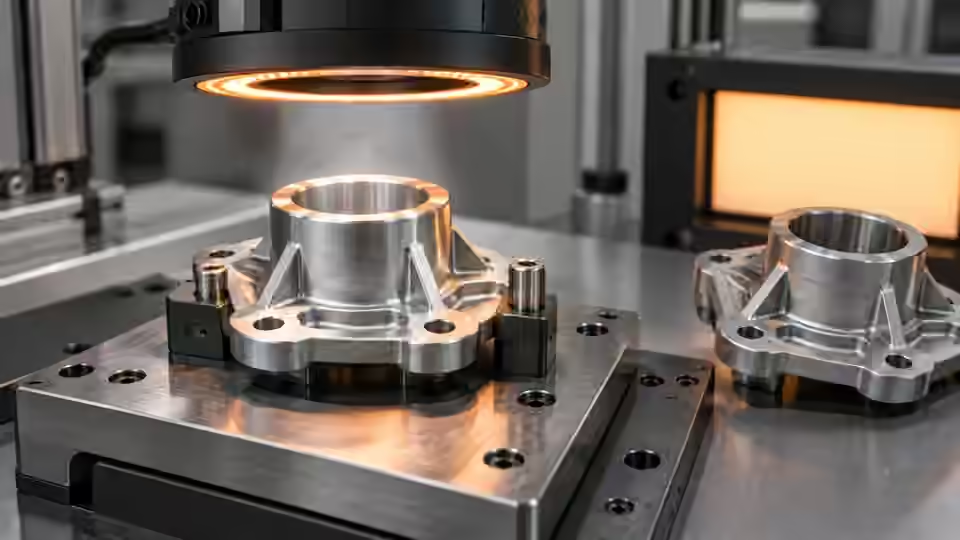
検査の目的
実物が止まっていても、マスクが変わると重心は動きます。許容姿勢と表面変動で安定した位置特徴を見せる照明を選びます。輪郭中心を使うのは、それが必要な基準である場合だけです。光沢部品の明るい点は安定した物理中心ではありません。
前提条件と対照サンプル
画像上の位置確認なのか、校正された移動指令が必要なのかを明確にします。簡単な固定工位の基準フローは、分離した一つの暗い対象の横方向の中心を確認します。縦位置、角度、高さ、ロボットの把持を保証するものではありません。一対象、対象なし、複数対象を用意し、元画像の座標原点と独立して付けた中心の答えを保持します。
カメラ構成を選ぶ
安定した平面と見える特徴には、固定したエリアスキャンカメラを使います。撮影中に動きが残るならグローバルシャッターを検討します。高さや重なりが把持点を変える場合は、2D中心を3D姿勢として扱わず、確認済みの奥行き取得構成を検討してください。カメラからロボットへの変換とツール校正は、画像内の位置検出とは別の工程です。
条件を管理して試験する
照明を比較するときは同じ実物を使い、カメラ、露光、レンズ位置を固定します。検査領域は元画像の座標で定義し、許容されるすべての載せ位置を含めます。切り出しは不要な背景を減らせますが、写っていない特徴は復元できません。特に治具やワークが動く場合は、領域を狭める前に画像全体を確認してください。
- ワークを固定し、設置可能な照明を比較します。
- 元画像にマスクと中心を重ねます。
- 許容回転と意図的な領域端の欠けを試します。
- 照明と切出しから元画像への対応を保存します。
処理の流れ
照明が見えるマスクを定め、領域と座標対応が中心基準を保ちます。
- 画像全体
- 照明管理
- 検査領域
- 見える対象
確認データを記録する
照明変更による中心の移動、面積、境界接触を記録し、独立した基準点と比較します。領域内座標と元座標を別に記してください。実物が動かなくても数値は異なります。
固定対象の照明試験で実移動と分割の偏りを分けます。既知位置で固定し露光を変えず各照明を撮り、独立物理基準、対象マスク、算出中心を元画像に重ねます。中心の変位とマスクに入った・抜けた部分を記録します。長い先端の小変化が本体不変でも重心を大きく動かします。付く影や反射を直接確認し、マスク比較前にカメラのドリフトと説明しません。表面変化で安定輪郭がなければ別の見える基準や画像構成を選びます。
| 対照 | 確認する内容 | 判定の境界 |
|---|---|---|
| X32:見える一対象 | 元画像の仮定中心 x = 32 px | 例の範囲:28–35 px。ロボット公差ではない |
| X26:見える一対象 | 元画像の仮定中心 x = 26 px | 例の横方向の範囲外 |
| M:複数または隠れた対象 | 一意に見える対象中心がない | 要確認。移動指令を推測しない |
失敗例を切り分ける
対象に付く影と先端の欠けは中心を異なる方向にずらします。領域を狭めると原因を隠します。位置範囲を広げる前に照明と観察条件を直します。
原因の切り分け
安定輪郭、付着する影、先端の欠けを比較します。同じ物理姿勢でも画像中心は変わります。
- 安定輪郭
- 影
- 先端の欠け
- 反射
独立したサンプルで検証する
各試験では照明の配置、強度、外光の遮蔽のうち一つだけを変えます。判定しきい値を変える前に、元画像のコントラスト、飽和、抽出マスクを比較します。成功した配置だけでなく失敗した配置も保存してください。一つのサンプルをきれいに見せる照明ではなく、許容変動の中で判定対象を区別できる照明を選びます。
固定した部品で案件ごとの中心繰返し限界を満たすか確認します。回転対称の特徴の重心から、一意の角度を主張しません。
許容姿勢と意図的な境界試験でも同じ監査をします。対称輪郭は中心が安定しても角度が一意にならず、限定した中心結果であって全姿勢ではありません。非対称部品では最も明るい・大きい領域に移らず同じ物理基準を保ちます。各境界で対応と全画像を保存します。欠けた特徴の中心を範囲内に戻すだけでは修復できません。採用・除外理由をマスクと基準図で示します。未使用部品の表面と姿勢が宣言範囲内で検証し、曖昧さは位置状態に残します。
次の技術検討へ進む
検討用に照明配置、検査領域の座標、未加工画像、マスクを用意します。Deyi Visionの照明や光学系を選ぶ前に、輪郭が必要なのか表面の特徴が必要なのかを説明してください。切り出した画像を無断で拡大縮小せず、座標や倍率の変換は保存するフローに明記します。
元画像と対応する結果記録を一緒に保存します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Machine vision lighting basicsDeyi Vision確認日
- Image thresholdingOpenCV確認日
- 2D and 3D machine vision selectionDeyi Vision確認日
部品と選定の参考資料
- ロボットビジョン ガイダンス
- フレキシブルフィーダー ロボット
- 2D vs 3D マシン ビジョン
- ロボットガイダンスとピック&プレース位置決め
- Flexible Feeding & Robot Loading · 英語の参考資料
- フレキシブルフィーダ選択ガイド
- 小部品のフレキシブル供給・ロボット投入
- 管理した比較試験でフレキシブルフィーダーのレシピを調整する
- トレイ全域でハンドアイ校正の残差を検証する
- 位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
- 位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
- ワーク位置決めのカメラ設定:元画像の座標と治具基準を固定する
- 位置決めの取料ずれを切り分ける:画像からツール位置まで追う手順
- 座標系、TCP、部品高さから把持ずれを切り分ける
- 3Dビジョンカメラ

