この試験で確認すること
画像到着とは別にトリガから露光までを測定します。ホスト受信時刻には読出し、転送、OS処理が含まれます。
本稿はメーカーに依存しない立上げ試験の方法です。設定変更前に、使用するカメラ、レンズ、センサ、制御装置の型式別マニュアルを確認してください。計算表の数値は仮定例であり、Deyi Visionの実測結果や製品仕様ではありません。
適用条件
仕様が明確なタイミング出力か光学的に検証した代替手段が必要です。電圧、極性、出力伝搬遅延を確認します。出力信号は露光時刻の代理です。
トリガ受理、露光開始、ソフトへの画像到着を分けます。本試験は電気エッジと、対応機種で文書化された露光の代用信号を測ります。関係が不明ならセンサを直接測定したとは言えません。対応するトリガ頻度を使い、Busy時の事象を統計から外す場合も取得失敗として別に数えます。
試験機材と記録
オシロスコープ、適切なプローブ、安全なパルス源、型式別資料を準備します。トリガ、デバウンス、遅延、ROI、露光、測定エッジの定義を保存します。
接続前に入力電圧、極性、基準電位、出力負荷を確認します。文書化された露光関連出力がなければ代用信号は利用不可と記録します。測定点、配線、エッジ閾値、オシロ設定、トリガ極性、デバウンス、遅延と設定エクスポートを保存します。
試験手順
- 型式別資料に従って対応する入力エッジと時間出力を設定する。
- カメラ端子の入力と露光出力を測り、既知のプローブ時差を補正する。
- 低速で1000組を取得し、予定最大トリガ頻度で繰り返す。
- 平均、最小、最大、欠落数を求め、再起動後とホスト高負荷時にも測る。
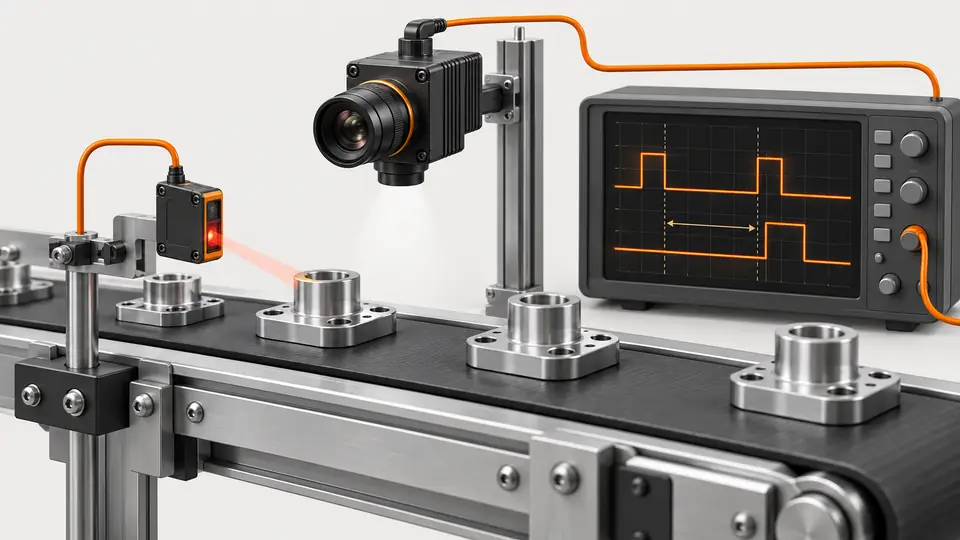
入力と出力を同じ時間軸で取得し、同じ閾値で有効エッジの差を求めます。最小、最大、異常値の生波形を残します。信号発生器の試験後、本番制御機と配線で再試験し、カメラ単独では見えない寄与を比較します。
仮定条件による計算表
仮定の出力エッジ遅延39–47 µsは平均42 µs、ピーク間ジッタ8 µsです。500 mm/sなら最大遅延の移動量は23.5 µmです。センサ遅延と呼ぶ前に出力伝搬時間を考慮します。
L_i = exposure_output_edge_i - trigger_input_edge_i
mean(L) = 42 us; min(L) = 39 us; max(L) = 47 us
peak_to_peak_jitter = 47 - 39 = 8 us| 項目 | 仮定値 | 意味 |
|---|---|---|
| 平均代理遅延 | 42 µs | 仮定の1000イベント |
| ピーク間ジッタ | 8 µs | 最大値と最小値の差 |
| 最大遅延中の移動量 | 23.5 µm | 500 mm/s × 47 µs |
最大最小差は観測されたばらつき、最大値は出力信号が変わるまでの移動の目安で、保証仕様ではありません。一定遅延を位置補正してもジッタは消えません。位置の起点を記録し、動く試料で補正を独立検証して補正前データも保管します。
試験の流れ
試験の流れ
入力と露光出力を同じ時間軸で比較します。画像の到着はそれより後です。
- 入力
- 露光代理
- 読出し
- 到着
結果の読み方
結果の読み方
I/O確認後にエッジ対を集め、一波形だけでなく遅延分布を評価します。
- I/O確認
- エッジ対
- 分布
- 上限
制御エッジ、入力受理、露光、出力の順で解釈します。出力伝搬遅延だけで平均が変わる場合もあります。同じ測定点と機能で比較し、未文書化の中間遅延は未解決項目として残します。仮定値を引いて精密なセンサ遅延を作らないでください。
トラブルシューティング
- 一定の追加遅延は設定した遅延やデバウンスに起因する場合がある。
- 高速時だけ欠落するなら撮像準備状態を確認する。デバウンスを不用意に短くすると誤トリガを招く。
パルス欠落はReadyやBusyを先に調べます。遅延群が複数なら該当波形で制御手順、デバウンス、閾値を確認します。閾値で遅延が大きく変わるなら立上りとノイズを調べます。照明は同期したフォトダイオードで別に評価し、電気出力と光応答を混同しません。
受入判定と引継ぎ
許容位置誤差から最大遅延とジッタの上限を決めます。期待イベント数、波形、代理出力の仮定、設定を保存します。
生データ、設定、試料ID、判定限界を一式で保存してください。関連製品と事前準備のガイドを参照し、記録した要件をDeyi Visionに相談できます。
トリガから出力、取得成功、位置誤差に別々の限界を適用します。本番配線と制御で最高想定負荷の新しい波形対を取得し、未受理トリガと欠落も報告します。測定した出力名、露光との関係、位置補正の有効条件を引継ぎます。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Triggered Image AcquisitionBasler確認日
- Acquisition Timing InformationBasler確認日
- Line SourceBasler確認日
部品と選定の参考資料
- 産業用カメラ マシンビジョン
- 産業用カメラのインターフェース選定ガイド
- マシンビジョン受け入れテストチェックリスト
- マシンビジョン用産業用カメラ
- 産業用カメラと通常のカメラの比較
- GigE vs USB3 産業用カメラ
- PCBコネクタピン有無検査
- Basler Camera Selection · 英語の参考資料
- Allied Vision Camera Selection · 英語の参考資料
- Hikrobot Machine Vision Alternative · 英語の参考資料
- IDS Imaging Camera Selection · 英語の参考資料
- ゲイン・ビット深度と低コントラストのノイズを試験する
- GigEのパケット損失を層ごとに切り分ける
- OCR ラベル照合:撮影と文字の画素密度
- 封口・接着剤外観:撮影設定の確認
- SKU・色分選:安定した色の撮影
- 表面欠陥検査:画素密度と動体ぶれ
- 複数カメラの同期とバースト転送を検証する