機器視覺問題排除
軟體與系統整合
以可重現的檢查與留存佐證,追蹤影像、演算法與 PLC 之間的資料交接。
29
軟體與系統整合
29 篇教學 
軟體與系統整合用獨立的組裝件測試可見零件在位、空間邊界和事件交接,同時把隱藏的機械特性排除在範圍之外。
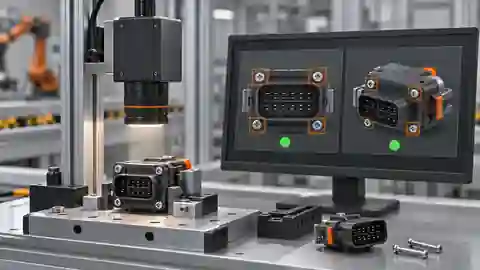
軟體與系統整合使用類型化的零件佐證和明確的空間規則;已設定的區域標籤、訓練過的偵測器候選結果與機械品質聲明要分開對待。
軟體與系統整合讓每個條碼事件都走完判定送達和正確實物處置的全過程,包括讀取失敗(no-read)、結果遲到和應答缺失的情形。
軟體與系統整合把符號解碼、校驗位驗證和商品主資料關聯分開處理,避免能夠讀出的條碼悄悄地指向錯誤的貿易項目。
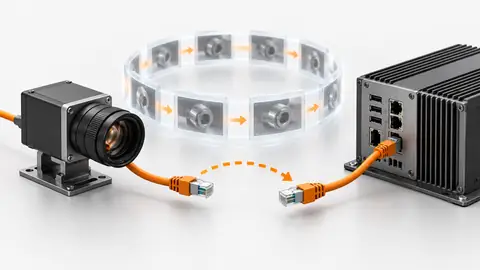
軟體與系統整合取像迴圈看似一直在回傳有效影格,卻可能在重新連線後洩漏緩衝區,或重複使用舊影像。請在實際使用的 SDK 中確認緩衝區的生命週期和裝置移除事件。下方附錄是與廠商無關的虛擬碼,不是可執行的 SDK 呼叫,也不構成對 Deyi 能力的宣告。

軟體與系統整合用獨立的料盤和明確的重疊處理來驗證精確的實物計數,再把每個計數與對應的料盤事件綁定。

軟體與系統整合在開發資料上,用精確計數並保留重疊失敗案例,對比簡單的區域計數基線與 AI 輔助的候選方案。

軟體與系統整合對照獨立的標準件驗證經過校正的尺寸,保留無效結果,並核實單位和公差判定是如何送達產線的。
軟體與系統整合用 AI 審查邊緣處理的候選方案,同時把單位、已核准的校正和物理量測的驗收排除在自動調參之外。
軟體與系統整合凍結可見高度這項主張,保留複核與缺失結果,並在驗收工站之前驗證瓶子事件的交接。
軟體與系統整合評估已儲存影像的工作流程和 AI 提出的參數改動時,把液面邊界結果、有效性狀態和影像識別碼放在一起。
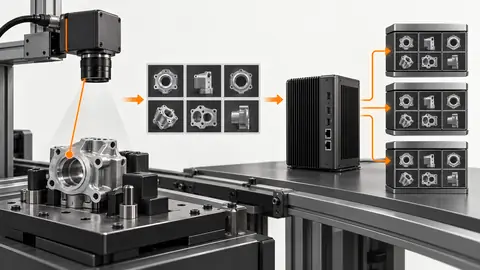
軟體與系統整合存一個資料夾的不合格品影像,並不等於建立了追溯。有用的紀錄會把每個工件的判定與其影像狀態、配方和取像世代關聯起來,即使影像儲存失敗也是如此。
軟體與系統整合按欄位提供判定結果,同時帶有可追溯的文字和時限,並在產線上把錯誤文字、不可讀文字和通訊故障區分開。
軟體與系統整合把文字偵測、辨識和業務欄位驗證分開處理,並保留不確定的文字,而不是用預期批號去替換它。
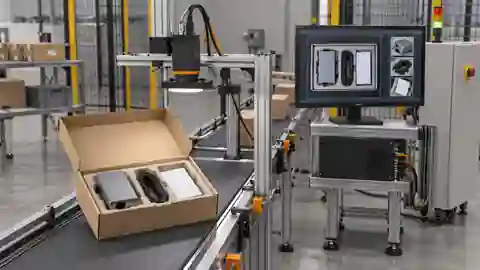
軟體與系統整合用獨立包裝和完整的證據分母,驗證可見套件數量、歧義處理以及配方與事件的交接。
軟體與系統整合將帶類別的可見物品證據與帶版本的 BOM 做比較,同時保留未知標籤、遮擋和缺失的執行結果。
軟體與系統整合把原始像素定位與經核准的運動對映分開驗證;測試存在歧義的目標、過期結果和實際的取放回應。
軟體與系統整合搭建針對唯一目標的水平位置檢查,比較 AI 輔助生成的候選方案,並如實保留像素座標和可觀測性的侷限。
軟體與系統整合過短的觸發脈衝和未被應答的結果,可能導致漏掉工件或沿用舊的判定。先約定好狀態行為,再把它對應到實際的電氣訊號或工業通訊協定。附錄是概念性虛擬碼,不是線路上實際傳輸的命令。
軟體與系統整合移交量產之前,用獨立零件、明確的複核處理和與零件綁定的輸出,驗證缺失特徵檢測。
軟體與系統整合由可見連通元件建立有無基線,在開發樣本上比較 AI 提出的更動,並保留缺失特徵的失敗案例。
軟體與系統整合把視覺判定、完整的事件記錄和實物處理分開驗收;外觀結果合格,並不能證明防漏密封性或膠黏強度。
軟體與系統整合把可見的路徑覆蓋率、斷口佐證和 Review 狀態綁定到來源影像;AI 給出的建議不能把外觀變成防漏或強度認證。
軟體與系統整合分別評估已知類別的涵蓋情況、新物品的處理和實物分流的對應關係,而不是只報告一個好看的顏色準確率數字。
軟體與系統整合在聲明的影像格式上實作顏色判定,同時把語意 SKU 辨識與任何雲端模型的核准分開處理。
軟體與系統整合把瑕疵判定與傳輸應答、實體剔除區分開來,並為驗收執行凍結表面參考圖與光學配方。
軟體與系統整合建立一個經過配準的參考差分基線,並與已綁定的候選方案比較,同時不要把異常分數或 AI 建議當成已確認的瑕疵答案。
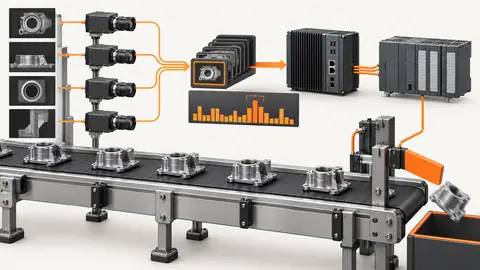
軟體與系統整合平均耗時短的演算法,並不能證明每個工件都能及時得到判定。請在相機、處理和儲存負載並行的條件下量測整條路徑,並以工站實際的判定截止時間為準。
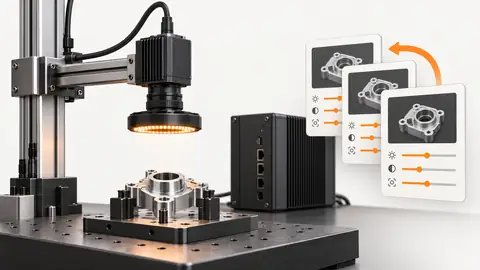
軟體與系統整合匯出的相機設定未必包含閾值、模型、校正或 PLC 對應。要定義出整套可重現的檢測設定集,並弄清各廠商的匯出功能實際保留了什麼。
沒有符合搜尋條件的教學標題。
