
選型思路
柔性供料器選型首先是零件搬運問題。確定方案前,應使用真實散料測試供料器、料盤表面、上方相機、抓取工具和機器人公差。
應用指南
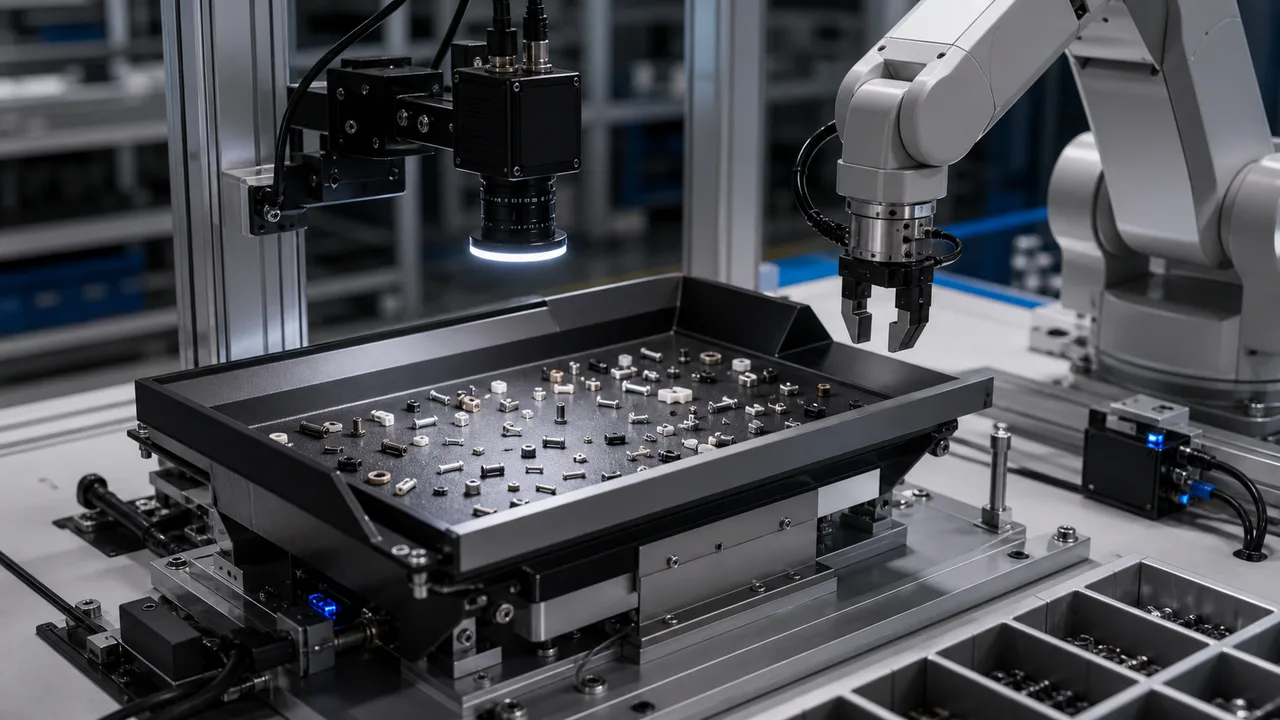
根據零件行為、托盤路線、視覺定位和拾取重複性,規劃靈活的送料機器人裝載螺絲、端子、觸點和小型模製零件。
要點
當小零件的 SKU、姿態或批次行為變化過於頻繁,固定式振動盤難以適應時,可採用柔性供料器配合機器人上料。先確認 5 項輸入:零件尺寸、材料、黏連或滾動風險、目標週期時間和機器人抓取公差。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
柔性供料器選型首先是零件搬運問題。確定方案前,應使用真實散料測試供料器、料盤表面、上方相機、抓取工具和機器人公差。
先依零件黏連、滾動與互相套疊行為選擇料盤方案,再定供料器尺寸。
承諾節拍前,必須驗證視覺引導機器人抓取的重複性。
小螺絲、端子、連接器觸點和模製部件可以貼上、滾動、重疊、翻轉或嵌套。如果托盤材料和振動模式無法將實際零件分開,那麼看起來足夠大的送料器仍然可能會失敗。
上方工業相機或智慧相機應在每次振動後定位足夠多的可抓取零件。驗收不只看料盤覆蓋率,還要驗證座標穩定性、零件角度與機器人抓取成功率。
買家往往只計算機器人的移動時間。合理的節拍估算還應包括零件鋪散、振動後的穩定時間、曝光、影像處理、夾爪接近、抓取失敗和偶爾清空料盤的時間。
若買家需要把供料器、儲料倉、相機、4軸運動、I/O與工件交接整合成一個工作單元,DTA式工作站可比單買供料器降低整合風險,並明確樣品測試與驗收路徑。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 固定品種用振動盤 | 當一種穩定的零件幾何形狀長時間大量運作時使用。 | 當 SKU 變化或產品頻繁變化時,風險就會增加。 |
| 柔性供料器 | 當小零件需要可配置的散佈、視覺定位和機器人拾取時使用。 | 發送零件照片、重量、尺寸範圍、循環目標和表面註釋。 |
| 托盤路線 | 根據實際零件的行為選擇防黏、防滾、輪廓、網格或平板托盤。 | 避免供料器尺寸夠大,卻不能把零件呈現成可抓取狀態。 |
| 機器人交接 | 承諾週期時間前,驗證抓取位置與姿態、夾爪防干涉空間及重複性。 | 共享機器人模型、末端執行器和目標節拍時間。 |
常見問題
當零件較小、鬆散、經常更換或難以使用固定碗送料器定向時,以及當視覺引導機器人可以從展開的托盤中拾取時,請使用它。
常見原因包括黏著零件、嵌套零件、托盤材料不良、照明不穩定、零件定位薄弱、夾爪間隙和節拍時間估計忽略了振動和拾取失敗。
發送零件尺寸、重量、材料、鬆散零件的照片或影片、目標週期時間、SKU 清單、機器人型號、夾爪概念、托盤空間和當前裝載問題。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。