
選型思路
當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。當高度、幾何表面輪廓、間隙、幾何體積、焊縫形狀或表面幾何形狀決定通過或失敗時,3D 視覺值得增加成本。
比較
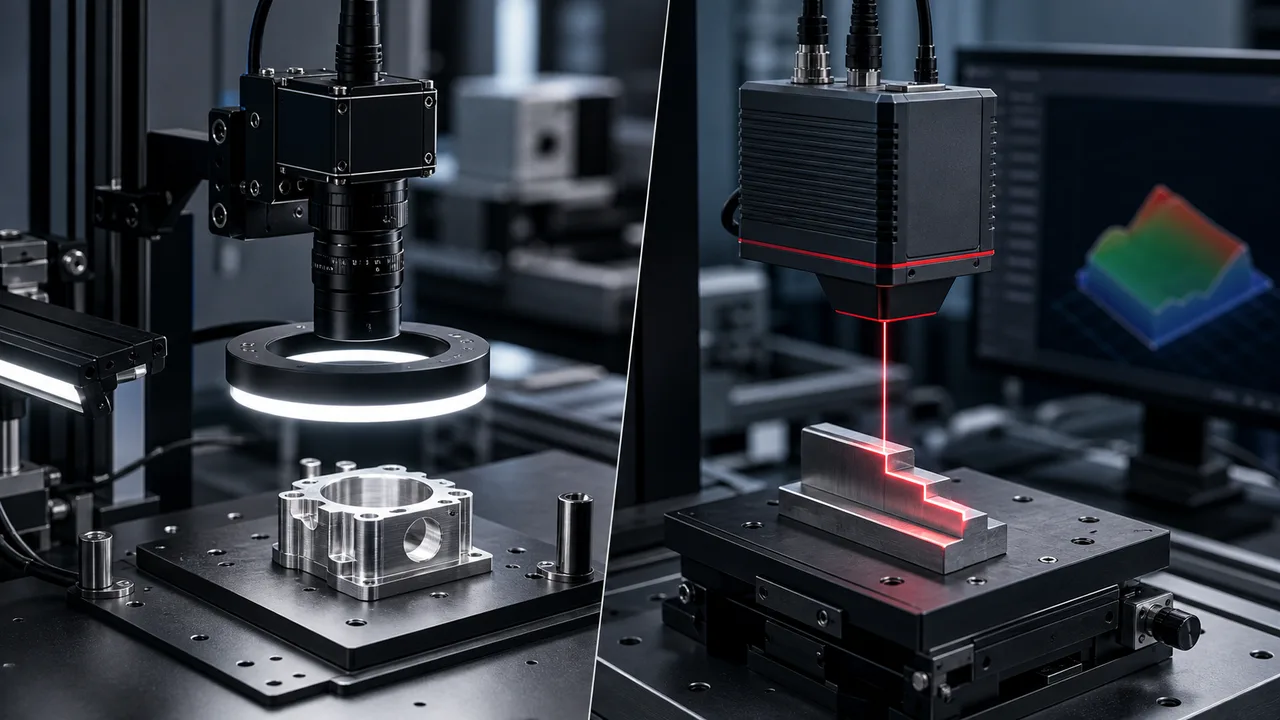
比較 2D 和 3D 缺陷、尺寸、高度、體積和表面幾何形狀任務的偵測方法。
要點
當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。當高度、幾何表面輪廓、間隙、幾何體積、焊縫形狀或表面幾何形狀決定通過或失敗時,3D 視覺值得增加成本。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。當高度、幾何表面輪廓、間隙、幾何體積、焊縫形狀或表面幾何形狀決定通過或失敗時,3D 視覺值得增加成本。
3D 對於高度和形狀問題很有用。
3D 輪廓儀在 20 mm 參考距離下的高度量測範圍為 4.6 mm,在 160 mm 下為 82 mm,因此零件高度決定感測器選型。
2D 視覺系統捕捉平面影像並使用對比度、邊緣、紋理、印刷資訊或位置來做出決定。對於標籤檢查、存在、方向、條碼、OCR 和許多表面缺陷來說,它通常更簡單、更快速且更便宜。
3D 視覺系統添加深度、高度或輪廓資訊。當刮痕、焊接、間隙、體積、平整度、機器人 Z 位置或零件幾何形狀無法透過顏色或對比度可靠區分時,這一點就變得非常重要。
實際的偵測單元可以使用 2D 視覺進行位置、條碼或存在,然後使用 3D 進行高度或輪廓測量。應根據驗收標準而不是技術偏好來選擇配置。
發送樣本影像、缺陷範例、高度公差、視野、工作距離、線速度和當前故障模式。然後,Deyi 可以決定 2D 對比、3D 輪廓或組合配置是否更安全。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 2D 視力證據 | 使用平面圖像中的對比度、邊緣、列印、程式碼和位置。 | 發送好/壞影像和目標特徵尺寸。 |
| 3D 視力證據 | 使用高度、間隙、輪廓、體積或表面幾何形狀。 | 發送高度範圍、Z 公差和表面行為。 |
| 成本和速度 | 2D 通常更簡單、更快;3D 新增校準和訊號約束。 | 確認接受規則是否確實需要深度。 |
| 普通混合配置 | 2D 定位或讀碼;3D 量測高度或輪廓。 | 列出 PLC、機器人或資料庫所需的所有輸出。 |
| 短參考距離下的 3D 量測範圍 | DY-GL8020 在 20 mm 參考距離下工作,並在 9.6 mm 寬輪廓上測量 +/-2.3 mm 高度(4.6 mm 全尺寸)。 | 發送總高度變化和一次掃描必須覆蓋的寬度。 |
| 長參考距離下的 3D 量測範圍 | DY-GL8160D 從零件上立起 160 mm,並達到 +/-41 mm 高度,即 82 mm 滿量程 Z 範圍。 | 確認感測器在該距離下可安裝,並與治具和安全防護裝置保持所需間隙、沒有干涉。 |
| 為什麼參考距離決定量測可行性 | Z 量程隨距離增加:20 mm 處為 4.6 mm,62 mm 處為 22 mm,160 mm 處為 82 mm。高度超出量測視窗的零件不能一次掃描完整量測。 | 給出一對數字中最高和最矮的特徵。 |
面陣工業相機應依視野、目標運動、快門方式與所需像素格式選型。
當判定依賴高度與形狀,而非僅靠影像對比時,可評估結構光或雷射輪廓方案。
機器視覺系統應把相機、鏡頭、照明、影像處理,以及觸發與結果通訊視為完整檢測鏈路來選型。
機器人引導需將影像位置轉換至正確的機器人與工件座標系。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英文原文柔性供料需將散件分離,並呈現相機可定位、夾爪可拾取的姿態。
常見問題
2D 視覺根據平面圖像做出決策。當幾何形狀很重要時,3D 視覺會增加高度、深度或輪廓資料。
視覺 2D 搜尋通常意味著 2D 機器視覺:基於相機的檢查配置,使用對比度、邊緣、位置、標籤、條碼或印刷特徵,無需測量高度或深度。
2D 通常足以檢查印刷標籤、條碼、有無、方向、邊緣,以及能透過照明對比度清楚顯現的缺陷。
當通過/失敗取決於高度、間隙、體積、焊接輪廓、平整度、機器人 Z 位置或 2D 對比無法證明的形狀差異時,請選擇 3D。
傳送樣本影像、目標缺陷、視野、工作距離、線速度、公差、高度範圍(如果相關)和目前檢查失敗範例。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。