機器視覺問題排除
機器人導引與送料
逐項排查工站上的座標漂移、來料姿態不穩與取放失敗。
06
機器人導引與送料
6 篇教學 
機器人導引與送料相機的標稱幀率和機器人的標稱速度,都無法預測工站的吞吐量。應量測相鄰兩次完成取放之間的間隔,以及阻礙下一次取放的各個階段,並使用實際的夾爪和具代表性的裝料量。

機器人導引與送料若相機型號、料盤或夾爪屬於另一種零件,光是套用正確的振動配方並不足夠。應把換線視為一組受控的機械與軟體識別碼,而不是單一檔案。

機器人導引與送料料盤振動得很活躍,並不證明送料有效。應以夾爪真正取放得起來的零件為最佳化目標,而不只是振動幅度。使用量產料盤、具代表性的零件和穩定的相機畫面。
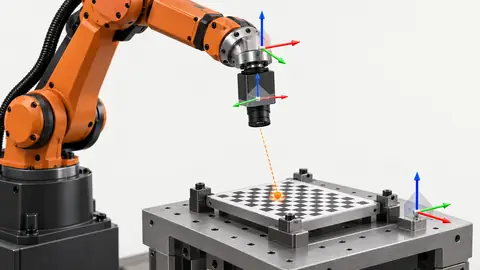
機器人導引與送料教導點處的擬合誤差很小,並不能證明其他位置也能準確取放。本教學針對固定相機、平面 XY 的架設方式;3D 系統或相機會移動的系統,需要各自的校正模型。
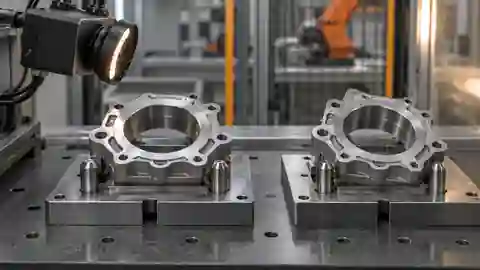
機器人導引與送料在修正看似由視覺引導的取放偏差之前,先把影像中心漂移、座標轉換以及機器人/工具誤差區分開。
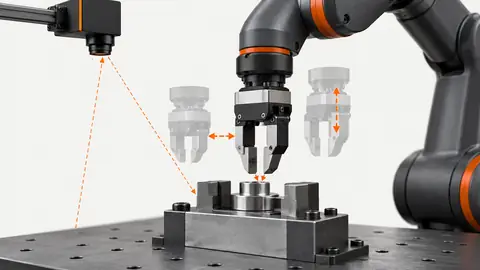
機器人導引與送料反覆重新校正,可能掩蓋錯誤的 TCP 或錯誤的取放平面。要把影像定位、座標轉換和夾爪機構區分開來。涉及實際動作時,應使用機器人經授權的現場調機流程。
沒有符合搜尋條件的教學標題。
