
選型思路
首先計算物方像素大小:FOV 除以可用像素。然後在選擇相機之前驗證鏡頭解析度、照明對比度、運動模糊和容差裕度。
選型指南
在選擇感測器之前,請根據視野、最小特徵尺寸和測量公差估算相機解析度。
要點
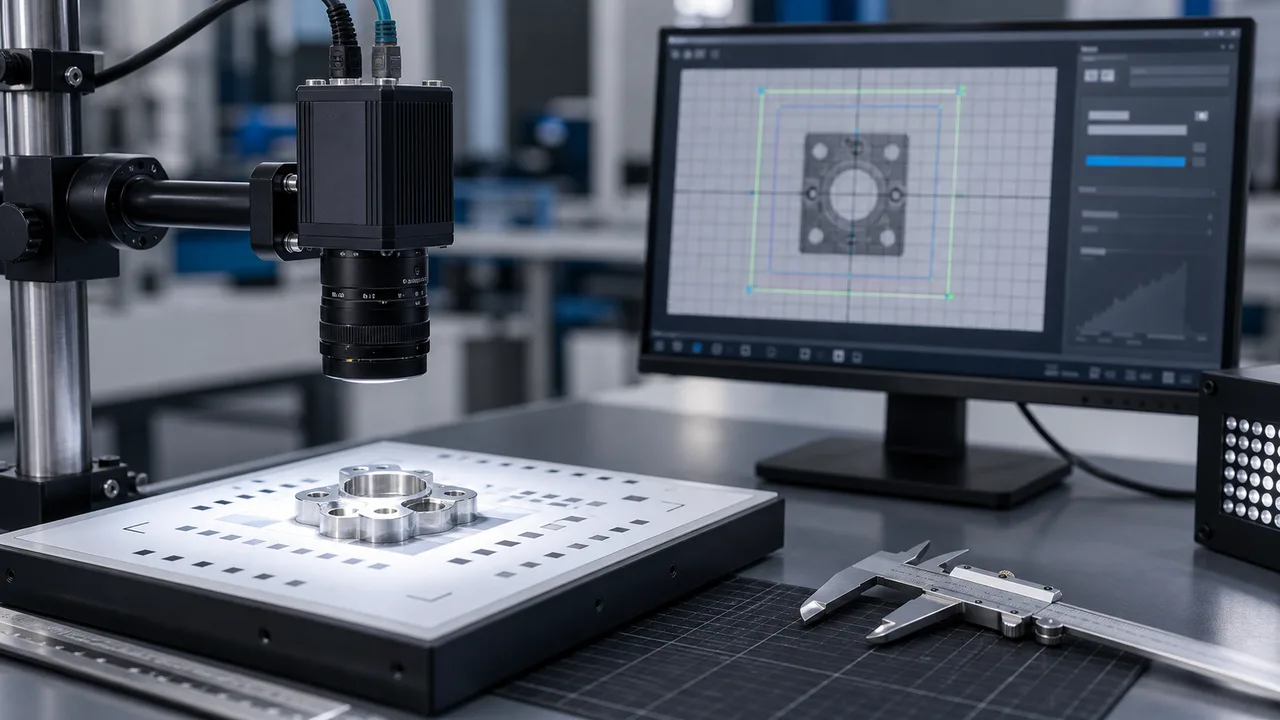
通過將所需的視場除以可用像素來估計機器視覺相機解析度,然後檢查所得像素大小是否可以支持最小特徵、測量公差和算法餘量。解析度是一個起始計算,並不是檢查穩定性的保證。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
首先計算物方像素大小:FOV 除以可用像素。然後在選擇相機之前驗證鏡頭解析度、照明對比度、運動模糊和容差裕度。
視野決定像素大小。
解析度本身並不能解決照明或鏡頭的限制。
若 100 mm 視場對應 2500 個可用像素,則在尚未考慮鏡頭與標定影響時,每個像素約代表工件上的 0.04 mm。這個初步計算有助於判斷要求的缺陷尺寸或公差是否現實。
可見的划痕可能只需要足夠的像素來產生對比度,而尺寸測量需要可重復的邊緣位置。對於測量,請為鏡頭畸變、閾值變化、夾具移動和校准誤差留出餘量。
如果鏡頭無法解析特徵、光圈錯誤、光線產生眩光或曝光導致模糊,那麼高像素相機就無濟於事。光學和照明測試應確認計算結果。
更高的解析度會增加資料量。對於運動工件,在為更大感測器提供報價之前,應確認曝光時間、影格率、觸發時序、介面頻寬和處理負載。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 存在或方向 | 需要足夠的像素區分工件與背景,要求通常低於尺寸量測。 | 發送 FOV、零件尺寸和所需輸出。 |
| 小缺陷檢測 | 最小的缺陷應佔據足夠的像素,以便在照明和表面變化後保持可見。 | 發送缺陷尺寸和好/壞樣本圖像。 |
| 尺寸測量 | 物方像素尺寸必須小於要求的公差,並另留標定和邊緣檢測誤差的裕量。 | 發送公差、測量方法和重復性目標。 |
| 條形碼或條碼讀取 | 模塊大小和代碼質量決定每個模塊所需的像素。 | 發送代碼樣本、大小和讀碼成功率要求。 |
| 高速成像 | 解析度必須與曝光、影格率和頻寬相平衡。 | 提供產線輸送速度、觸發方式和介面限制。 |
常見問題
從所需的 FOV 和最小特徵或公差開始。將 FOV 除以可用感測器像素來估計物體側像素大小,然後驗證鏡頭、照明、速度和校准裕度。
不會。更高的解析度會降低影格率、增加處理負載並暴露鏡頭或照明限制。只有當完整的成像路線可以使用額外的像素時,效果才會更好。
發送視場、最小特徵、測量公差、工作距離、零件速度、照明條件、鏡頭限制和樣本圖像。