機器視覺問題排除
相機與影像擷取
先查清模糊、時序錯誤與漏幀的原因,再考慮更換相機。
17
相機與影像擷取
17 篇教學 
相機與影像擷取對所要求的可見零件及其相互關係取像,同時不要把零件「在位」與扭力、隱藏的配合狀態或整體組裝品質混為一談。
相機與影像擷取在把解碼結果當作追溯佐證之前,先對宣告範圍內的整張 EAN-13 標籤取像,保證條清晰可用,四周留白完整。
相機與影像擷取為計數規劃料盤覆蓋範圍和物方取樣;評估區域計數之前,先驗證最小間隙和料盤穩定後的取像結果。
相機與影像擷取先規劃相機取樣、光學方案和量測平面,再把邊緣像素換算成毫米;並明確核實校正條件。

相機與影像擷取即使幀率很高,移動中的工件仍可能模糊。本測試把物體速度和取像比例換算成曝光時間上限,再在實際移動的邊緣上驗證這一上限。
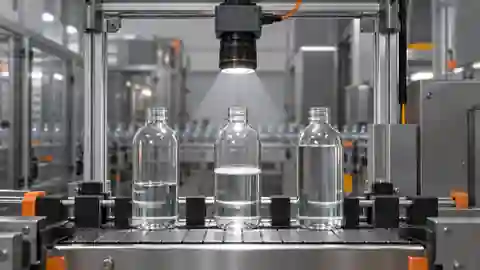
相機與影像擷取先穩定瓶子的取景和取像時序,再判斷可見的液面邊界能否支撐可重複的液位檢查。
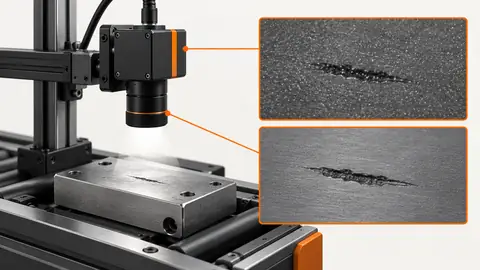
相機與影像擷取影像更亮、輸出位元數更多,並不會自動提高瑕疵的可見度。選擇增益/像素格式的組合之前,先比較正規化對比度和雜訊。
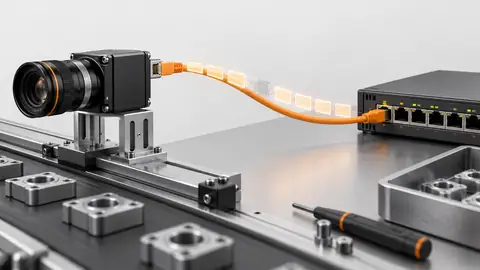
相機與影像擷取把影像傳輸不完整,與漏觸發和應用程式佇列遺失區分開來。僅靠影格計數器無法判斷是哪一層出了問題。
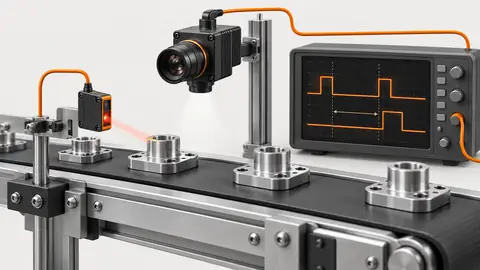
相機與影像擷取獨立於影像送達,量測從觸發到曝光的時序。主機收到影像的時刻包含讀出、傳輸和排程時間,不等於曝光開始的時刻。
相機與影像擷取在配置 OCR 之前,先擷取到可讀的來源字元,並在要求的運動條件下保留筆畫形狀、欄位邊距和取像識別資訊。
相機與影像擷取在封口前對可見內容取像:擺放方式固定,套件參考可追溯,並對被隱藏或被遮蓋的物品明確寫出侷限。
相機與影像擷取為定位固定相機視角和原始座標系;把像素定位與經校正的機器人座標和高度分開處理。
相機與影像擷取為缺失特徵檢查配置固定相機;先驗證特徵可見、影格為新取得、治具限制清楚,再調整有無判定。
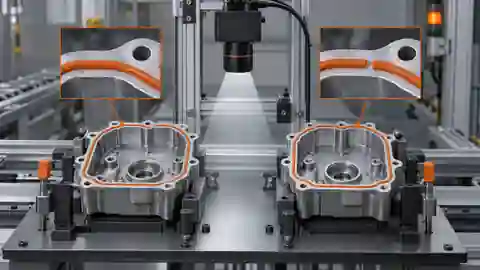
相機與影像擷取為可見的密封邊緣和膠條斷口規劃原始影像的取樣、對焦與動態模糊;僅憑外觀不能證明防漏或黏著性能。
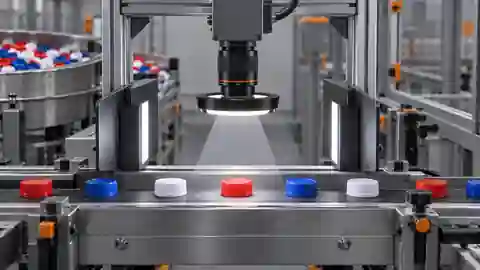
相機與影像擷取在為物品指定顏色類別或語意 SKU 之前,先建立一份經得起移動與材料差異考驗的來源顏色紀錄。
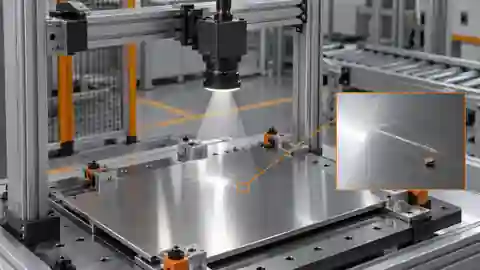
相機與影像擷取以最小的可見表面特徵為依據規劃取像方案,並在瑕疵處理開始之前,證明移動與工件姿態的變化不會讓該特徵消失。
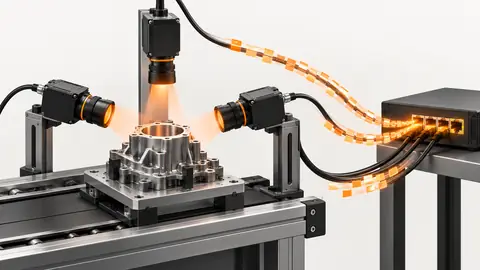
相機與影像擷取同時曝光和同時送達是兩項不同的要求。驗證曝光是否對齊,同時另行測試突發流量是否壓垮了共用連線。
沒有符合搜尋條件的教學標題。
