
選型思路
區域掃描相機捕捉 1 個具有寬度和高度像素的完整 2D 幀。它適合停在分度站、機器人位置和穩定快照的零件;當運動或連續片材寬度導致全幀捕捉效率低下時,請使用線掃描。
基礎知識
瞭解區域掃描相機用於間歇搬送並停留的零件、快照、機器人引導、缺陷檢查和測量任務。
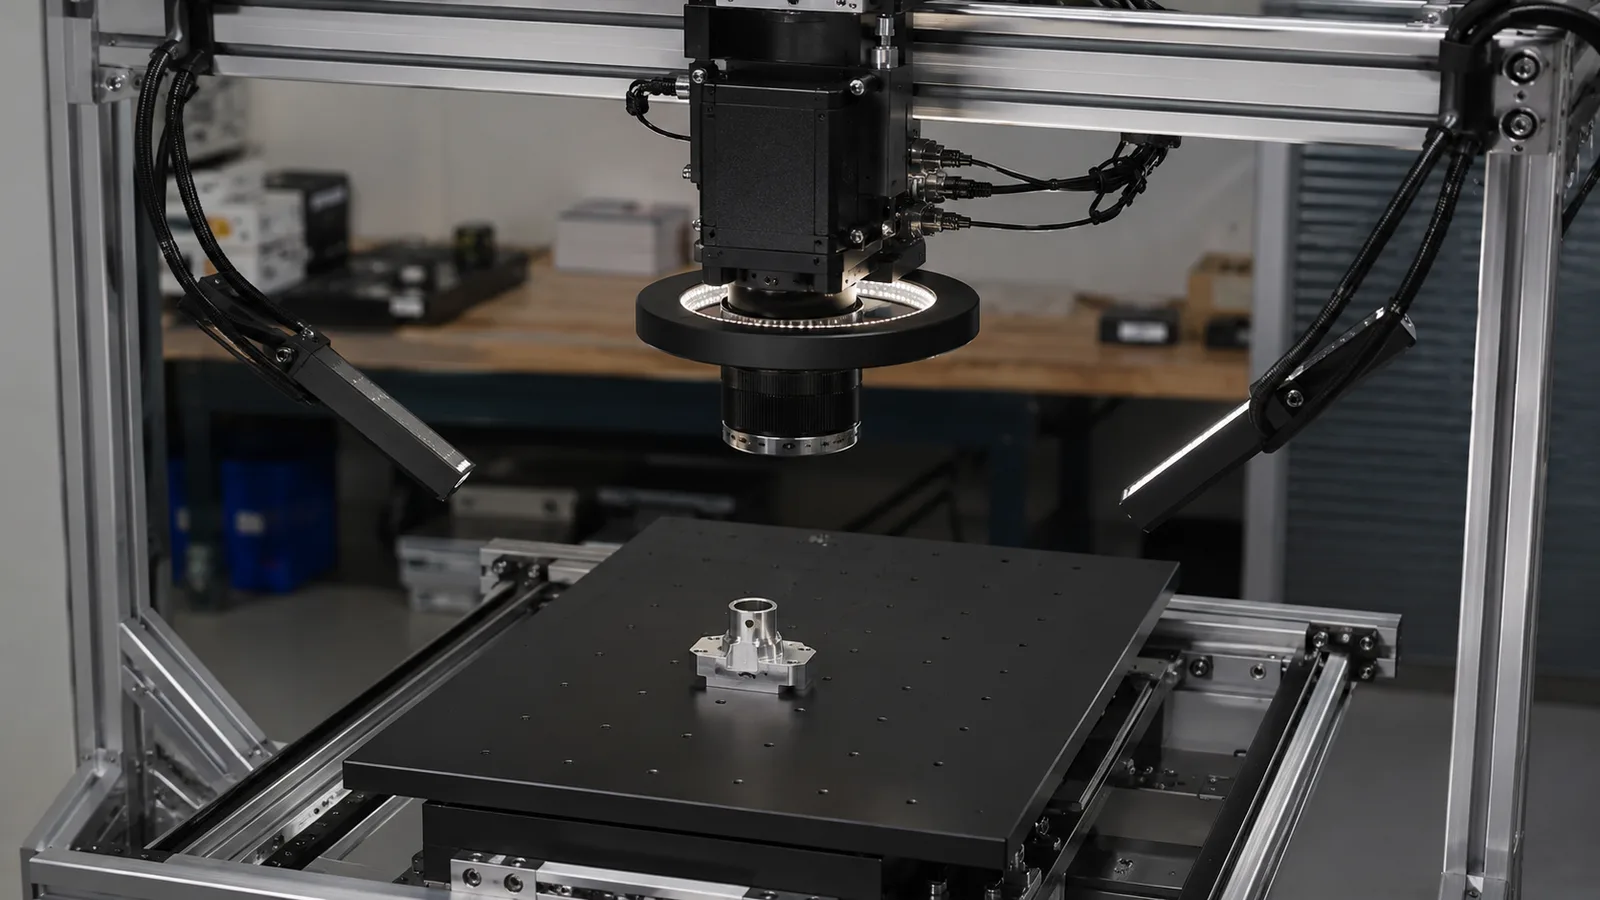
要點
區域掃描相機捕捉 1 個具有寬度和高度像素的完整 2D 幀。它適合停在分度站、機器人位置和穩定快照的零件;當運動或連續片材寬度導致全幀捕捉效率低下時,請使用線掃描。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
區域掃描相機捕捉 1 個具有寬度和高度像素的完整 2D 幀。它適合停在分度站、機器人位置和穩定快照的零件;當運動或連續片材寬度導致全幀捕捉效率低下時,請使用線掃描。
它們適合索引、停止或暫時穩定的零件。
線掃描更適合連續材料或寬幅移動目標。
此感測器在 1 框架中記錄寬度和高度像素,從而直觀地對穩定零件進行存在檢查、定位、測量和缺陷檢查。
零件停止、間歇分度定位,或短曝光能在影像中凝固運動時,面陣方案通常更簡單。若零件連續移動,可能需要線掃描或更強照明。
5MP 相機不一定優於 2MP 相機。確定 FOV、鏡頭和工作距離後,應看每個像素在零件上對應的物理尺寸。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 最適合 | 間歇搬送並停留的零件、機器人拾取、組裝檢查和快照。 | 發送零件尺寸和預期的停止或運動條件。 |
| 主要限制 | 寬幅移動捲材可能需要過多像素或過強照明。 | 檢查線掃描路徑目標是否連續。 |
| 關鍵數學 | FOV 除以可用像素得出近似像素大小。 | 使用 FOV 傳送特徵尺寸和公差。 |
常見問題
面陣相機在一個影格中擷取完整的 2D 影像,結構類似標準數位影像感測器,但針對工業控制設計。
當零件可以擷取為穩定快照且所需的 FOV 適合可用的感光元件、鏡頭和照明配置時,請選擇區域掃描。
提供FOV、最小特徵或公差、工作距離、零件速度、觸發方法、照明條件和樣本影像。