
Route tiếng Việt
Chuẩn bị ảnh mẫu tốt/xấu
Route sản phẩm
Trang này sắp xếp lựa chọn phần cứng theo mục tiêu kiểm tra, ảnh mẫu, FOV, khoảng cách làm việc, tốc độ line và giao tiếp.
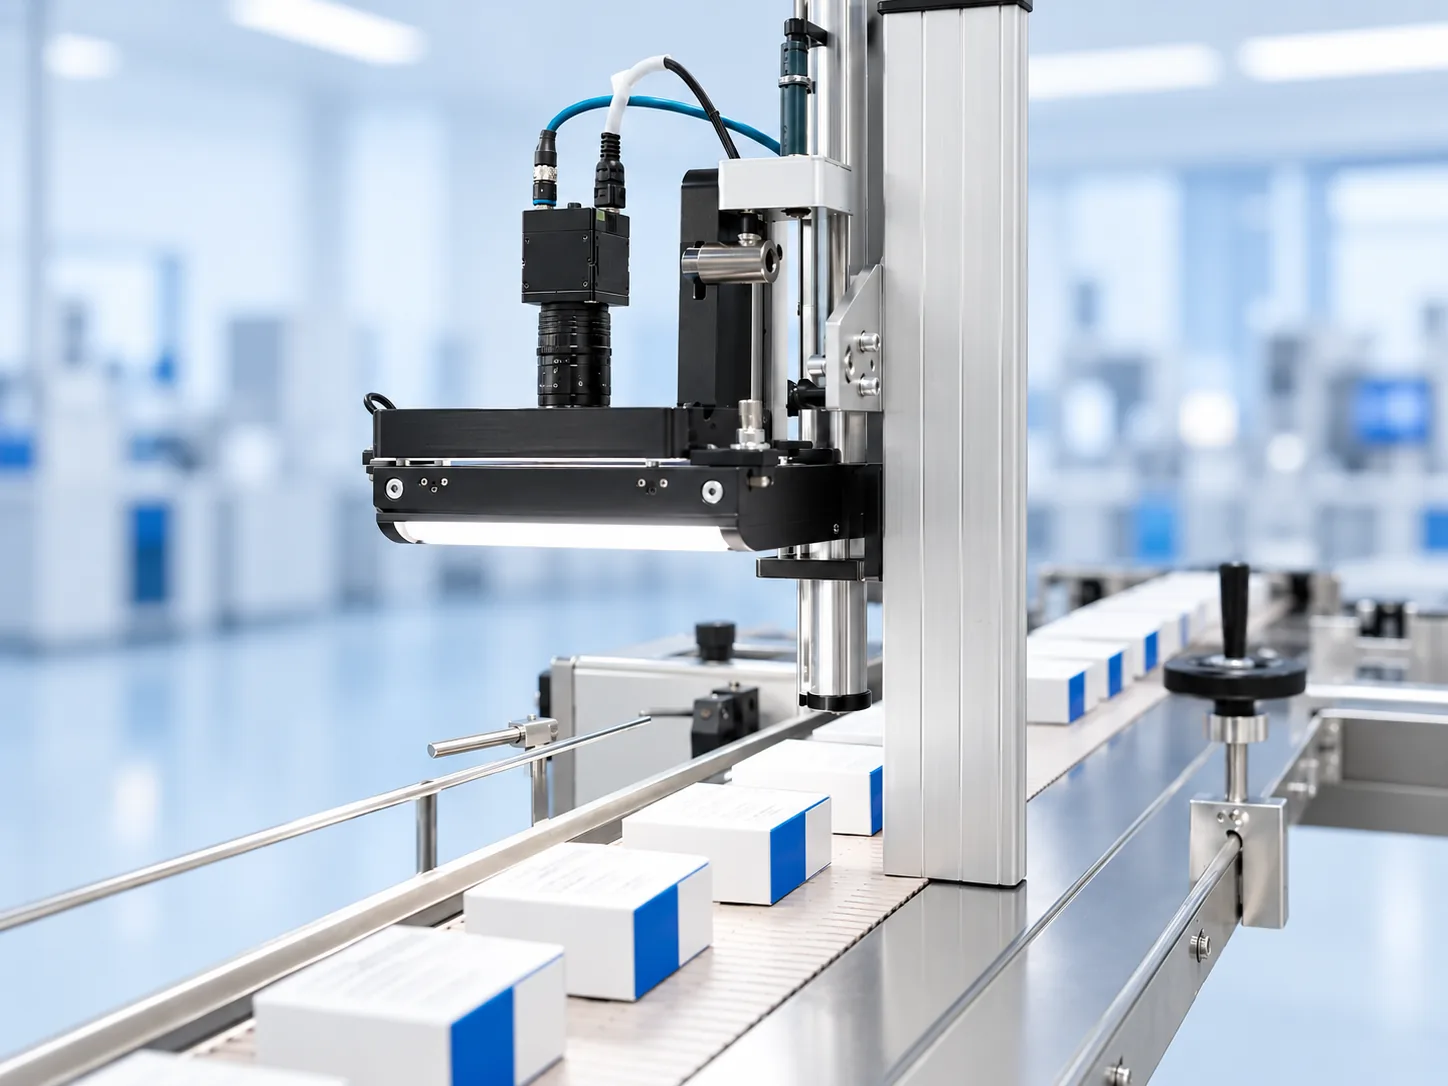
hệ thống machine vision
Hệ thị giác máy kết hợp camera, quang học, đèn, xử lý, trigger và truyền kết quả trong một lựa chọn chung. Kiểm tra thu ảnh, xử lý và bàn giao cho dây chuyền thực; tốc độ ảnh của một camera không mô tả hiệu năng cả hệ.
Chuẩn bị ảnh mẫu tốt/xấu
Xác định FOV, khoảng cách, dung sai và tốc độ
Kiểm tra lighting, lens, trigger và interface cùng lúc
Deyi Vision xem xét mục tiêu kiểm tra, bề mặt, chuyển động, optics, lighting, trigger và giới hạn tích hợp trước khi đề xuất route linh kiện.
Quy trình chọn
Làm rõ mục tiêu kiểm tra, ràng buộc, route linh kiện và xác nhận bằng mẫu.
Ma trận quyết định
hệ thống machine vision
(English)
Chuẩn bị ảnh mẫu tốt/xấu / Xác định FOV, khoảng cách, dung sai và tốc độ
Sản phẩm liên quan
Ứng dụng liên quan
Hướng dẫn liên quan
Chọn chiếu sáng bằng cách chứng minh độ tương phản trên khuyết tật thực trước.
Hệ thống thị giác máy là một chuỗi tín hiệu: đồ gá và kích chụp đưa chi tiết vào điều kiện quan sát, ánh sáng tạo tương phản, ống kính và camera thu bằng chứng hình ảnh, phần mềm quyết định, rồi bộ điều khiển/I/O gửi kết quả.
Đầu đọc mã vạch công nghiệp cố định nên được chọn từ mẫu mã trường hợp xấu nhất, không phải nhãn in tốt nhất.
Mô hình thế giới sẵn sàng sản xuất dành cho đo lường công nghiệp không nên ước tính kích thước trực tiếp từ video được tạo.
Thị giác 2D là tốt nhất khi độ tương phản, cạnh, bản in, mã hoặc vị trí đủ để đưa ra quyết định.
Khi đối chiếu camera công nghiệp, đừng bắt đầu từ mã model.
Ước tính độ phân giải camera thị giác máy bằng cách chia trường nhìn yêu cầu cho số điểm ảnh hữu dụng.
Nhà cung cấp camera thị giác máy nên được đánh giá dựa trên cách họ xử lý bằng chứng kiểm tra thực tế chứ không phải kích thước danh mục.
Nhà cung cấp thị giác máy sẽ phù hợp khi họ có thể biến bằng chứng mẫu thành một lộ trình hoàn chỉnh: máy ảnh, ống kính, ánh sáng, đầu đọc, 3D, bộ điều khiển, I/O và thử nghiệm chấp nhận.
Chọn giao diện camera công nghiệp theo kiến trúc của máy.
Chọn loại chiếu sáng thị giác máy theo tín hiệu cần tạo: biên dạng, kết cấu bề mặt, bóng do vết xước, độ tương phản chữ in, khả năng kiểm soát phản xạ chói hoặc độ đồng đều cho quét dòng.
Sử dụng đầu đọc mã vạch cố định khi sự kiện đọc phải tự động, có thể lặp lại và gắn với PLC hoặc đầu ra cơ sở dữ liệu.
Đầu đọc mã vạch dành cho sản xuất phải được lựa chọn theo yêu cầu tích hợp và tỷ lệ đọc thành công của sản xuất chứ không chỉ theo thương hiệu máy quét.
Phải lập phương án đọc DPM từ chi tiết thật có dấu mã, không chỉ từ loại mã.
Nên lập kế hoạch thiết lập đầu đọc mã vạch gắn cố định từ mục tiêu tỷ lệ đọc thành công ngược lại.
Việc kiểm tra trực quan hữu ích RFQ sẽ xác định quyết định sản xuất chứ không chỉ yêu cầu giá máy ảnh.
Dùng camera thông minh khi kiểm tra được giới hạn trong một trạm, logic đạt/không đạt đơn giản, I/O ít và cần bảo trì nhanh.
Chọn GigE khi camera ở xa máy tính chủ, các trạm kiểm tra bố trí phân tán hoặc cần tổ chức mạng công nghiệp.
Chọn một máy đo biên dạng laser bằng cách khớp chiều rộng biên dạng, phạm vi chiều cao và độ lặp lại Z cần thiết cho bộ phận chuyển động.
Camera quét dòng có đầu vào bộ mã hóa rất hữu ích khi tốc độ vật liệu thay đổi hoặc hình dạng hình ảnh phải ổn định.
Thiết kế hệ thống kiểm tra từ quyết định phải loại chi tiết nào rồi suy ngược về thiết bị.
Thử nghiệm chấp nhận thị giác máy phải chứng minh bằng chứng sản xuất có thể lặp lại chứ không chỉ là hình ảnh demo thành công.
Dùng bộ cấp phôi linh hoạt kết hợp robot khi SKU, hướng hoặc hành vi theo lô của chi tiết nhỏ thay đổi quá thường xuyên để dùng một bộ cấp phôi dạng bát cố định.
Sử dụng tầm nhìn 3D cho chiều cao mối hàn của pin EV khi đạt/không đạt tùy thuộc vào biên dạng, khe hở hoặc hình dạng đường hàn thay vì độ tương phản màu sắc.
Việc đọc mã DPM trên kim loại phản chiếu phải được chọn từ các bộ phận được đánh dấu thực chứ không phải ảnh chụp màn hình.
Trước khi chọn phần cứng, xác định xác minh mã, vị trí nhãn, có tem niêm phong và hồ sơ loại lỗi thực tế.
Trong sản xuất, thị giác máy không chỉ gồm camera và phần mềm.
Hệ thống thị giác thu 1 ảnh hoặc biên dạng, chuẩn hóa ánh sáng, chạy logic kiểm tra và gửi tín hiệu đạt/không đạt qua I/O.
Đề xuất tích hợp Visiontechnik có phạm vi trách nhiệm khác danh sách linh kiện.
So sánh phương án KEYENCE theo toàn bộ công việc gồm công cụ, giao diện vận hành và bàn giao kết quả PLC.
Khi so sánh Cognex, tách chương trình In-Sight gắn với thiết bị khỏi thu ảnh VisionPro trên máy chủ.
Plan a 3D vision route for height, profile, weld, gap and geometry inspection before choosing a sensor family.
Bản gốc tiếng AnhSo sánh hệ Omron như tổ hợp camera, bộ điều khiển, chương trình kiểm tra và giao tiếp PLC.
RFQ tiếng Việt
Gửi ảnh mẫu, tốc độ line, dung sai và lỗi hiện tại. Chúng tôi sẽ map thành route lựa chọn kỹ thuật.
Gửi yêu cầu kỹ thuậtFAQ
Cần có part, lỗi cần phát hiện, dung sai, FOV, khoảng cách làm việc, tốc độ line, interface và model tham chiếu.
Ảnh/video, mẫu OK/NG, phần cứng hiện tại, giới hạn lắp đặt và tiêu chí nghiệm thu giúp đề xuất chính xác hơn.
Các ví dụ lựa chọn do nội bộ biên soạn minh họa cấu hình linh kiện và tiêu chí nghiệm thu đề xuất. Đây không phải dự án khách hàng, kết quả giao hàng đã đo hay lời giới thiệu của khách hàng. Hình ảnh dùng để minh họa.