AI支援の課題を限定
正解区分、観察限界、許容変数を与え、必要可視部品と宣言関係を示す対応画像処理の提案をAIへ求めます。美しい画像から隠れた締付品質を推測したり、不明な証拠を自信ある回答へ変えたりしません。提案グラフは仮説でありリリース済み処方ではありません。カメラと照明を固定し、改善を別個体や都合のよい視点でなく宣言した処理変更へ帰属させます。
画像と座標証拠を固定
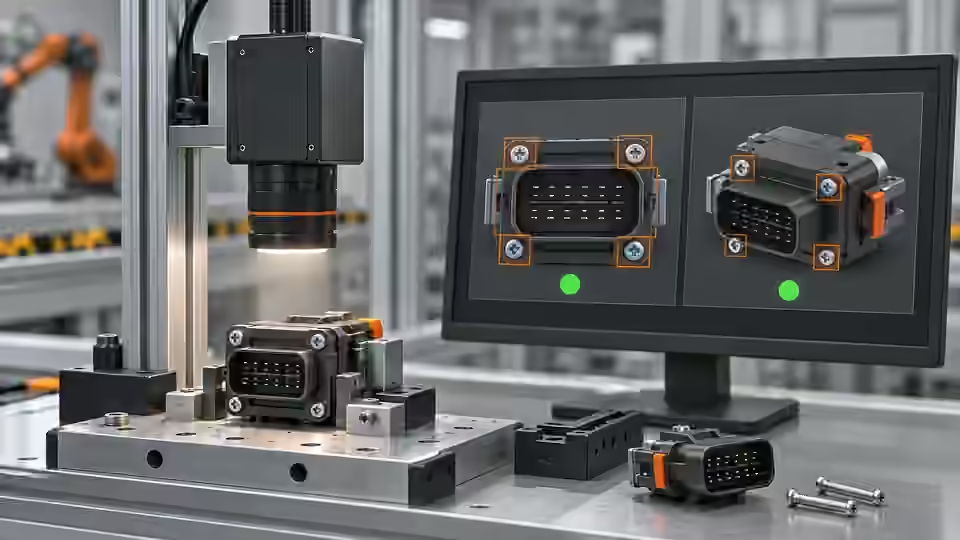
ケースごとに元画像識別、寸法、ROI変換、治具版、独立正解を固定します。失敗や遮蔽を含む全元画像へ領域を重ねます。縮小や切り出し後も元画像との関係を残します。検証した幾何なしで局所検出を物理位置と解釈しません。別フレーム、古いROI、不確かな元画像の結果は、ラベルや表示がもっともらしくても現在組立の証拠ではありません。
型付き処理連鎖を構築
有界方式が課題に合うなら、前処理、前景、設定領域証拠、位置規則を明示的につなぎます。領域ラベルは観察場所であり学習部品識別や全誤SKU拒否を示しません。別検証した検出器も候補ですがモデル、クラス対応、フィルタ、重複処理の証拠が必要です。生の検出箱は自動的な一意部品ではありません。対応ノードと実装契約を確認し、上流の有効性を匿名件数へ縮めず保持します。
符号付き関係は座標基準を使う
方向規則はラベル順と画像中心に依存し、隠れたかみ合いを測りません。
- 元画像とROI変換
- 最初の必要ラベル中心
- 次の必要ラベル中心
- 宣言した符号関係と区間
位置関係を正確に定義
符号付き水平差、垂直差、ユークリッド画像距離のどれかを定めます。確認した関係処理は一意ラベルの中心を使い区間端点を含みます。方向差と符号なし距離は交換できず、ラベル順を逆にすると符号が変わります。合成コードは端点だけの例であり、量産公差や物理校正を設定しません。ラベル、順序、座標、規則版を残します。左に見える部品でも区間外になり、広い区間は正しい機械かみ合いの証拠ではありません。
# Synthetic image-local centre example, not calibrated mechanical acceptance.
first_center_x = 4.0  # px
second_center_x = 14.0  # px
signed_separation = second_center_x - first_center_x  # 10.0 px
minimum = 10.0  # px
maximum = 12.0  # px
inside_inclusive_interval = minimum <= signed_separation <= maximum
# True at the lower boundary. Native validity and unique-part checks are separate prerequisites.
曖昧と欠落の証拠を保持
関係判定の前に観察有効性を確認します。有界処理では視認無効と必要ラベルの複数候補がReview、他が有効で必要ラベルがないとFailです。画面外の欠落は有効な空領域観察と異なります。元の理由と曖昧さを残し後段で合格へ変換させません。実行エラー、不正結果、未知状態には定めた非合格処理が必要です。知ったノード名だけでは現在出力やモデルがソース例と一致する証明にならず実装契約を確認します。
固定群で候補を比較
基準と各候補を同じ群の欠品、位置違い、重複、切れ、許容治具差で比較します。宣言変数を単独で変え元失敗を残します。合格画面だけでなく改善、観察不能、誤対応を調べます。Reviewと実行失敗を予定分母に残します。限界を記録して選び、独立組立を受け入れへ確保します。パラメータ探索は選んだグラフの独立試験ではありません。
処理記録表を残す
画像・組立識別、治具・グラフ版、ROI、証拠方式、設定ラベルまたはモデル、フィルタ、生検出、有効性、区間、結果を記録します。正解根拠と不一致の観察も加えます。表は可視関係、曖昧、欠品、実行失敗を分け架空精度を示しません。基準と候補のグラフ、再現入力を残します。領域方式か検証済み認識かを技術者が区別できるようにし、AI支援で全ラベルが学習した工業分類になると考えません。
| 証拠条件 | 有界処理の結果 | 意味 |
|---|---|---|
| 有効かつ一意の必要ラベルが区間内 | Pass | 宣言した可視関係のみ |
| 有効証拠で必要ラベルが欠落 | Fail | 観察した必要部品の不存在 |
| 複数候補または視認無効 | Review | 一意な信頼する関係なし |
| 不正または取得できない実行結果 | 明示的な非合格処理 | 新しい有効検査ではない |
実行と機械主張の範囲を保つ
処理は有界な可視組立開発であり、隠れた接合品質や現在量産準備を保証しません。過去の固定設備ソース試験は現在Windowsパッケージ、モデル、実カメラの受け入れを示しません。確認製品範囲のブラウザ内OpenCV.jsは未実装です。クラウドや分割案には別の対応実行系と検証が必要です。Deyi Visionはグラフ調査と証拠比較を支援しますが、リリース設備は入力、出力、イベント対応、限界を別に示す必要があります。
AI提案を再現できる証拠へ
明示候補を比べる際に有効性と正解群を保持します。
- 可視正解と元画像を固定
- 対応する型付き証拠連鎖
- 曖昧さを保ち関係を評価
- 群を比較し限界を保持
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Contours: Getting StartedOpenCV確認日
- Deyi Vision Vision WorkbenchDeyi Vision確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- EAN-13 追跡:復号とデータ検証
- 安定したSDK取得:バッファ、タイムアウト、再接続
- 液面高さ検査の処理を受け入れ連携する
- 可視液位の代理値を扱うAI支援フローを検証する
- 検査記録、画像、部品識別子を関連付けて保存する
- OCR ラベル照合:受入と PLC 契約
- OCR ラベル照合:ネイティブ処理と厳密照合
- 開いた包装の完全性検査を受け入れ連携する
- AI支援で開いた包装の完全性処理を構築
- PLCと視覚装置のハンドシェイクを状態機械で定義する
- 封口・接着剤外観:ライン受入
- 封口・接着剤外観:判定ワークフロー
- SKU・色分選:受入と未知クラス搬送
- SKU・色分選:色と商品の判定規則
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- トリガーからPLC判定までの遅延を負荷試験する
- 視覚レシピ一式を版管理し復旧を検証する